Self-hosted · Працює на вашому обладнанні
Одна команда Docker

Ваше обладнання. Один браузер, щоб ним керувати.

Перетворіть Jetson, Raspberry Pi чи локальний сервер на станцію керування в браузері. Додайте живе відео, елементи керування й телеметрію — без власного фронтенду.

Як це працює
JetsonRaspberry PiROS2MQTTWebSocketREST APIЖиве відеоPWAГотово до Docker
flintbay.local / tracked-robot
Онлайн
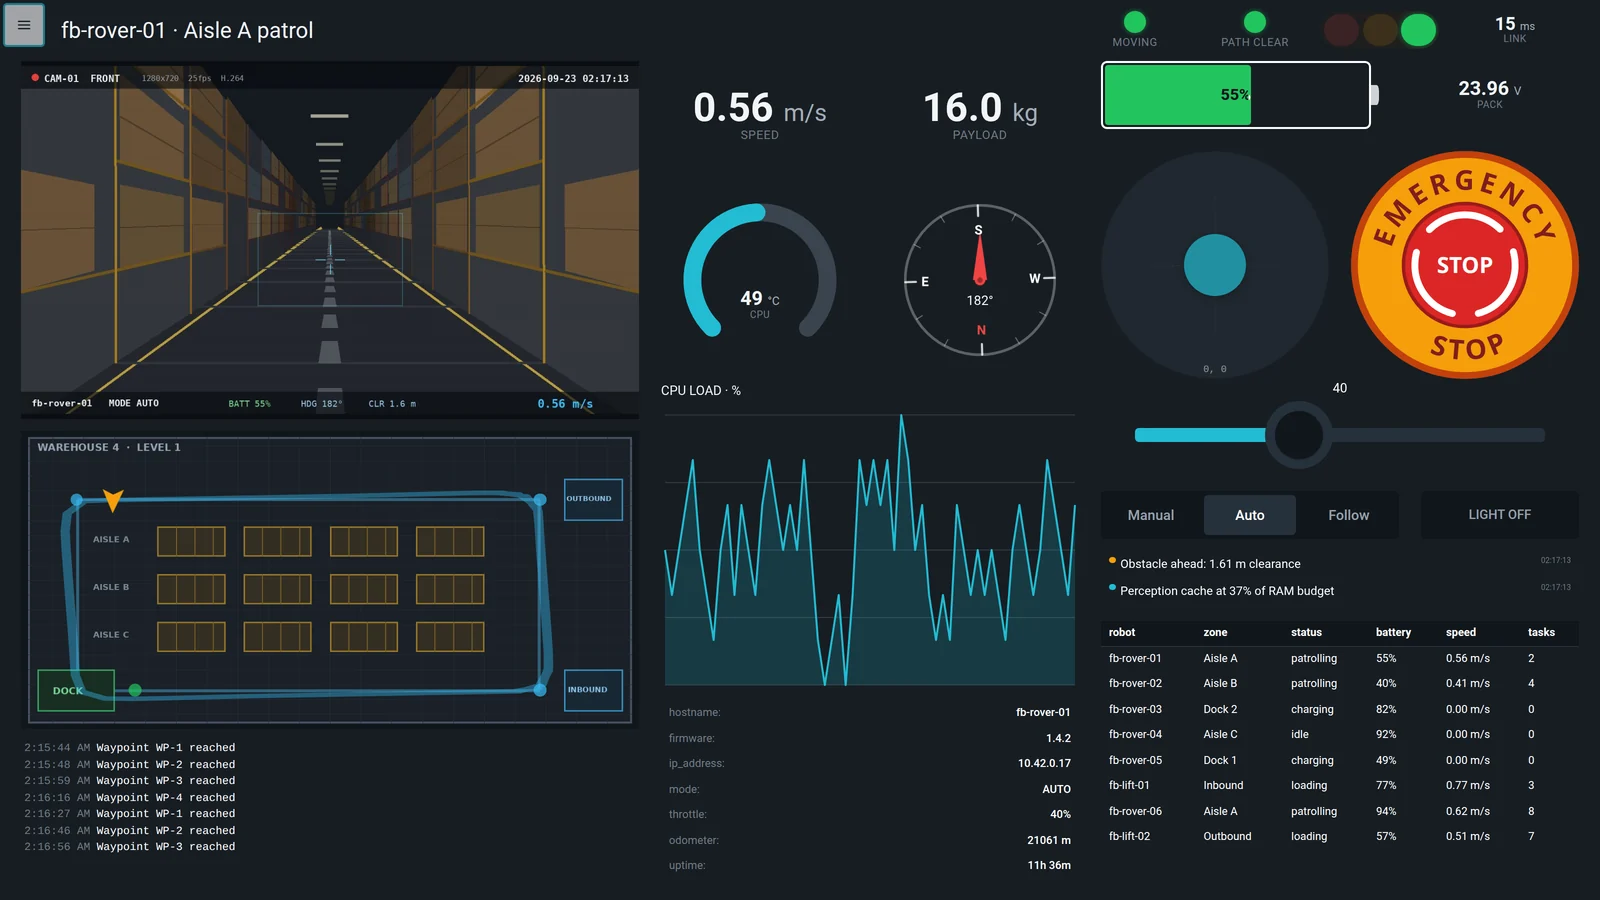
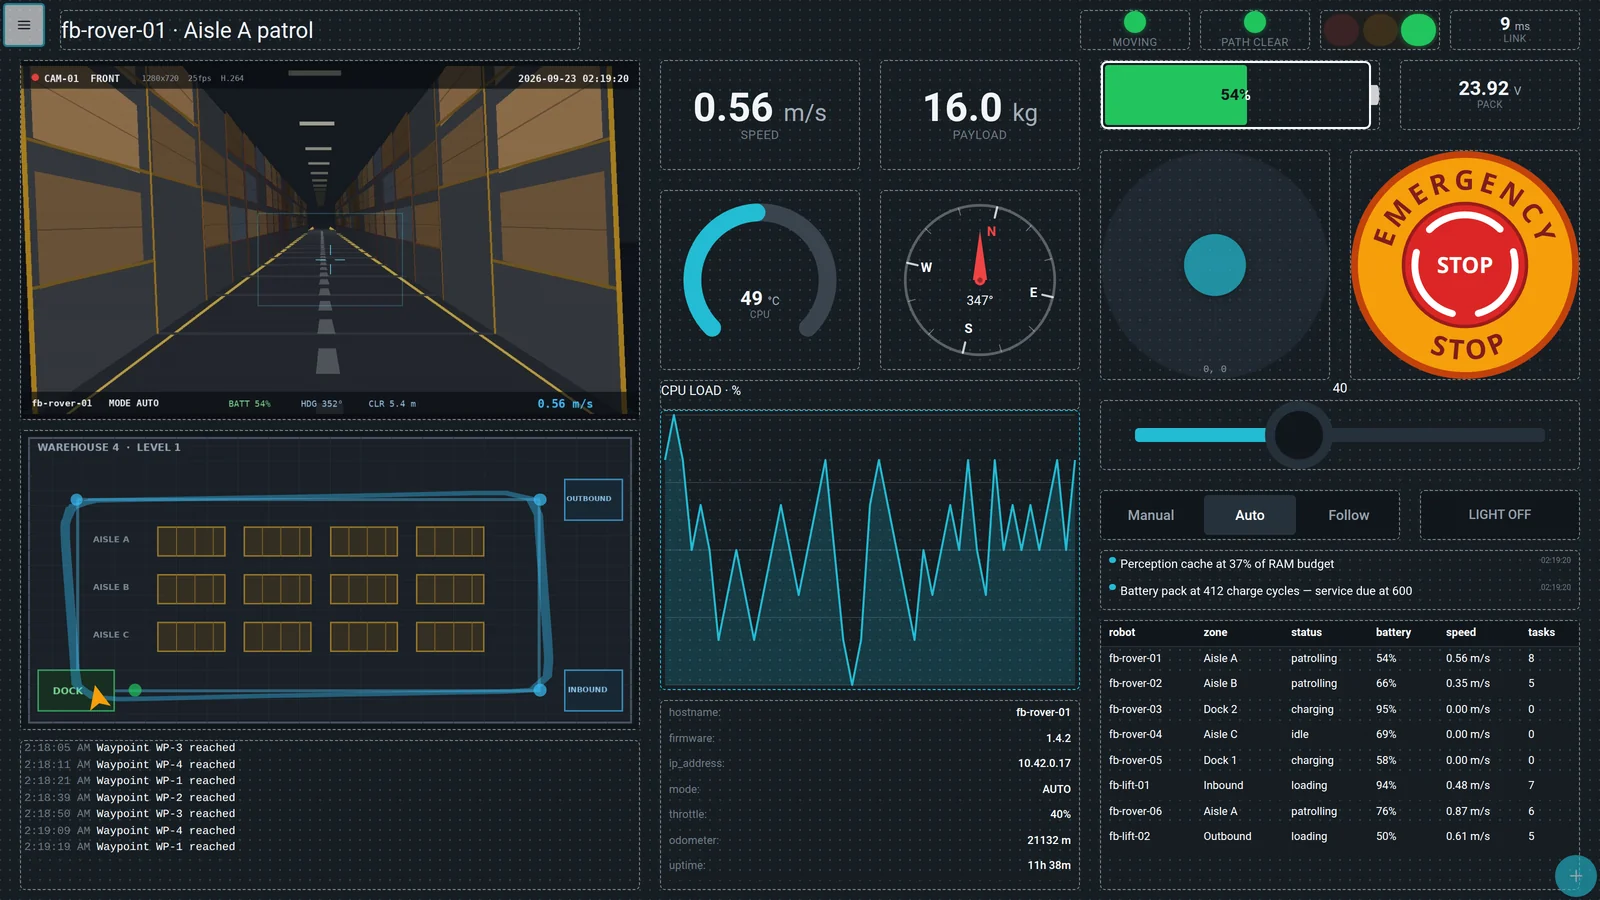
Сторінка телекерування у Flintbay: жива камера, план складу, шкали, аварійна зупинка й таблиця парку роботів

Зберіть станцію керування під свою машину

Почніть із камери, джойстика, кнопок і стану батареї. Далі додавайте лише те, що потрібно оператору, з 42 готових віджетів у шести категоріях.

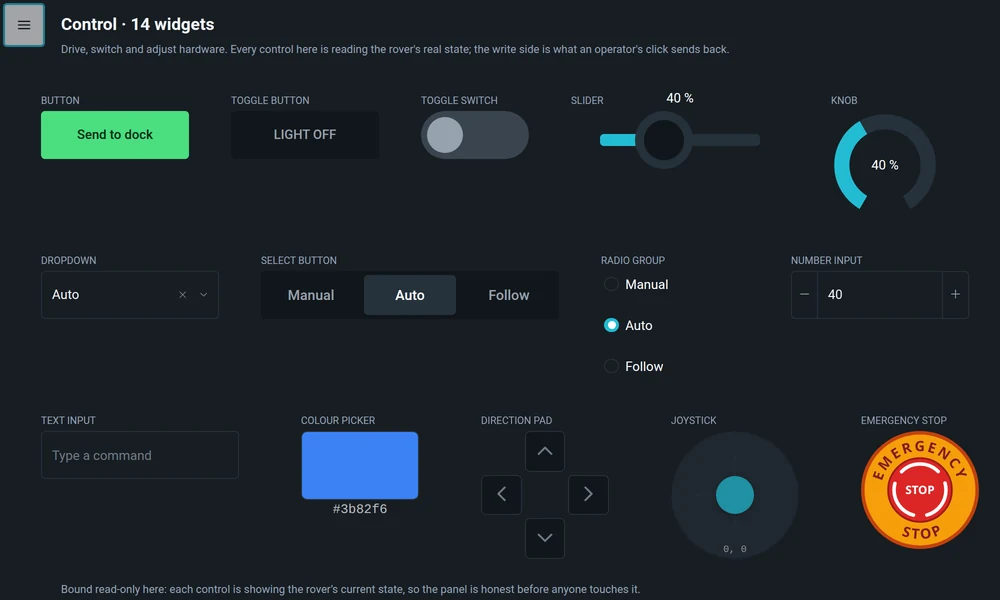
Віджети Flintbay з категорії «Керування» на живій телеметрії ровера

Керування

Рухайте, перемикайте й налаштовуйте обладнання елементами, розрахованими на щоденну роботу оператора. Їх чотирнадцять, і кожен уміє не лише надсилати значення, а й показувати поточний стан.

ButtonToggle ButtonToggle SwitchSliderKnobDropdownSelect ButtonRadio GroupNumber InputText InputColour PickerDirection PadJoystickEmergency Stop

Ваш робот працює. Навіщо писати ще один застосунок для керування?

Джойстик і відеоплеєр легко зібрати як прототип. А станція керування, яка сама перепідключається, синхронізує стан, витримує довгі сесії, захищає доступ і працює на різних пристроях, — це вже окремий програмний проєкт.

Flintbay дає цей шар готовим. Ви створюєте машину та її логіку, а Flintbay бере на себе інтерфейс керування в браузері.

Навіщо запускати локально?

Швидкий відгук

Канал керування лишається поруч із машиною.

Приватність

Телеметрія лишається на інфраструктурі, яку контролюєте ви.

Доступність

Локальній станції керування не потрібен інтернет.

Окремий фронтенд, який треба підтримувати
Відео, керування й телеметрія в різних інструментах
Крайні випадки з перепідключенням і застарілим станом
Автентифікація, написана з нуля
Макети, прив’язані до однієї машини
Залежність від хмари для локального обладнання

Від точок доступу до робочого пульта

Запустіть Flintbay на Jetson, Raspberry Pi, ноутбуці чи сервері. Під’єднайте ROS2, MQTT, REST або WebSocket і розставте живе відео, елементи керування й телеметрію, не написавши жодного рядка фронтенд-коду.

Від вас:

  • Робот, випробувальний стенд або підключений пристрій
  • Точки доступу ROS2, MQTT, REST або WebSocket
  • Камера й джерела телеметрії

Від Flintbay:

  • Медіавіджети в реальному часі
  • Джойстик і D-Pad
  • Кнопки й уставки
  • Шкали та графіки
  • Трансформації та прив’язки
  • Підтвердження команд
  • Користувачі, ролі й аудит
  • Збережені макети для пристроїв

Три кроки без жодної збірки

Опишіть, звідки беруться дані, додайте віджети, потрібні оператору, і з’єднайте порти. Дашборд увесь час працює наживо — нічого не треба ні компілювати, ні розгортати.

  1. 1

    Опишіть джерело

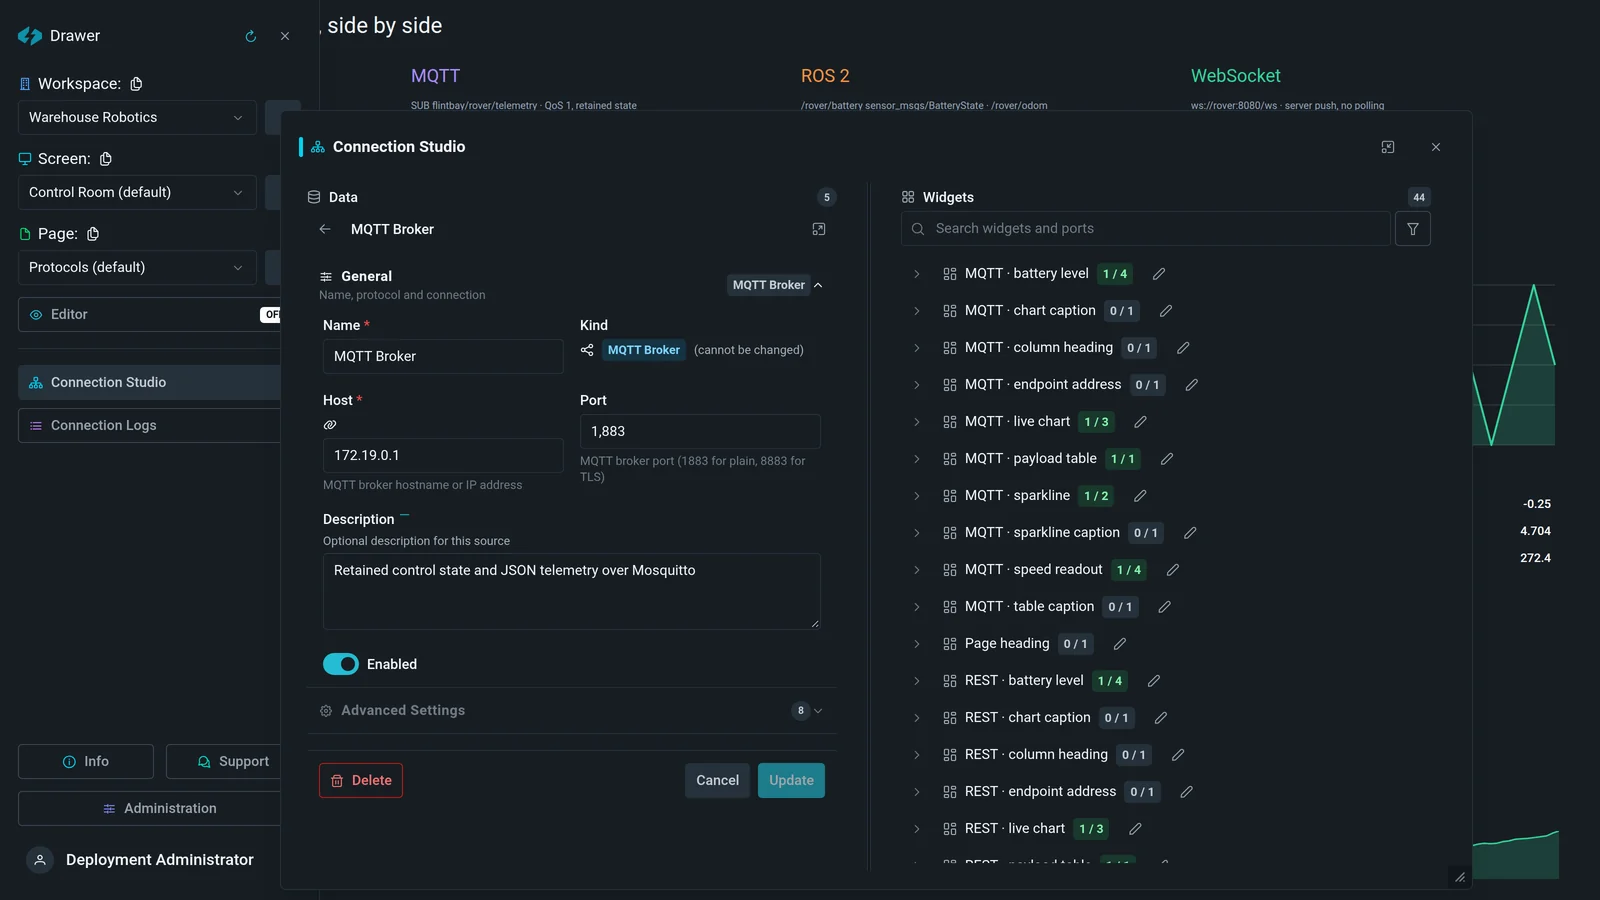
    Редактор джерела у Flintbay: назва, протокол, хост і порт MQTT-брокера

    Хост, порт і протокол. REST, MQTT, ROS 2, WebSocket чи медіапотік — форма знає, що потрібно для кожного, і підказує просто в полях.

  2. 2

    Додайте віджети

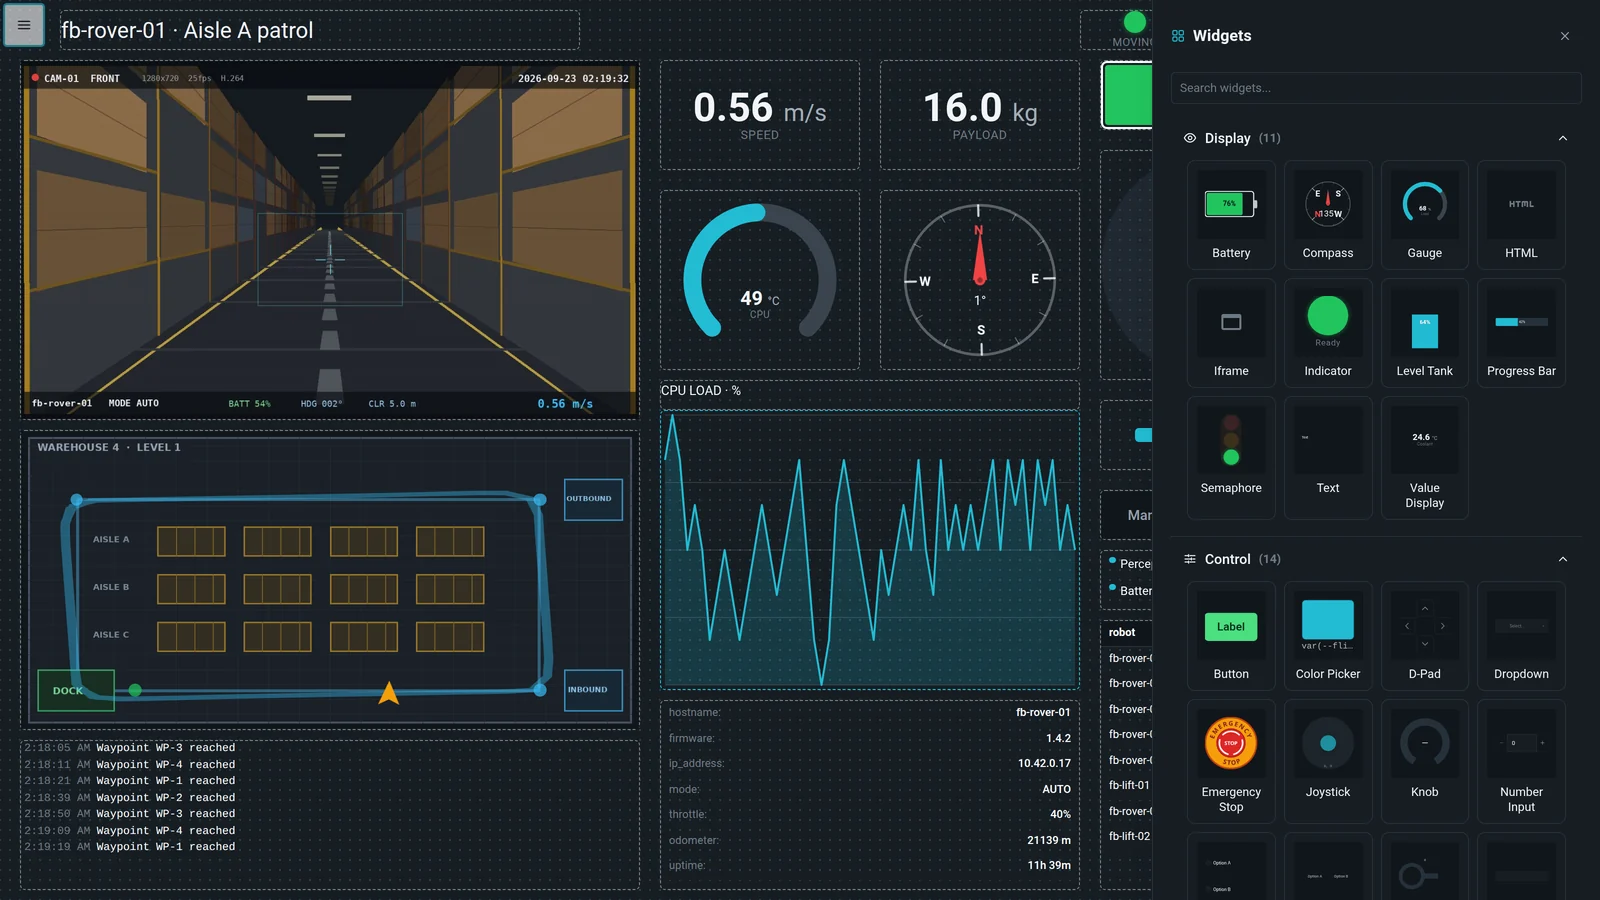
    Палітра віджетів Flintbay поверх живого дашборда з віджетами відображення та керування

    Сорок два віджети в шести категоріях, кожен із попереднім переглядом у палітрі. Сторінка під палітрою працює далі, поки ви будуєте поверх неї.

  3. 3

    З’єднайте порти

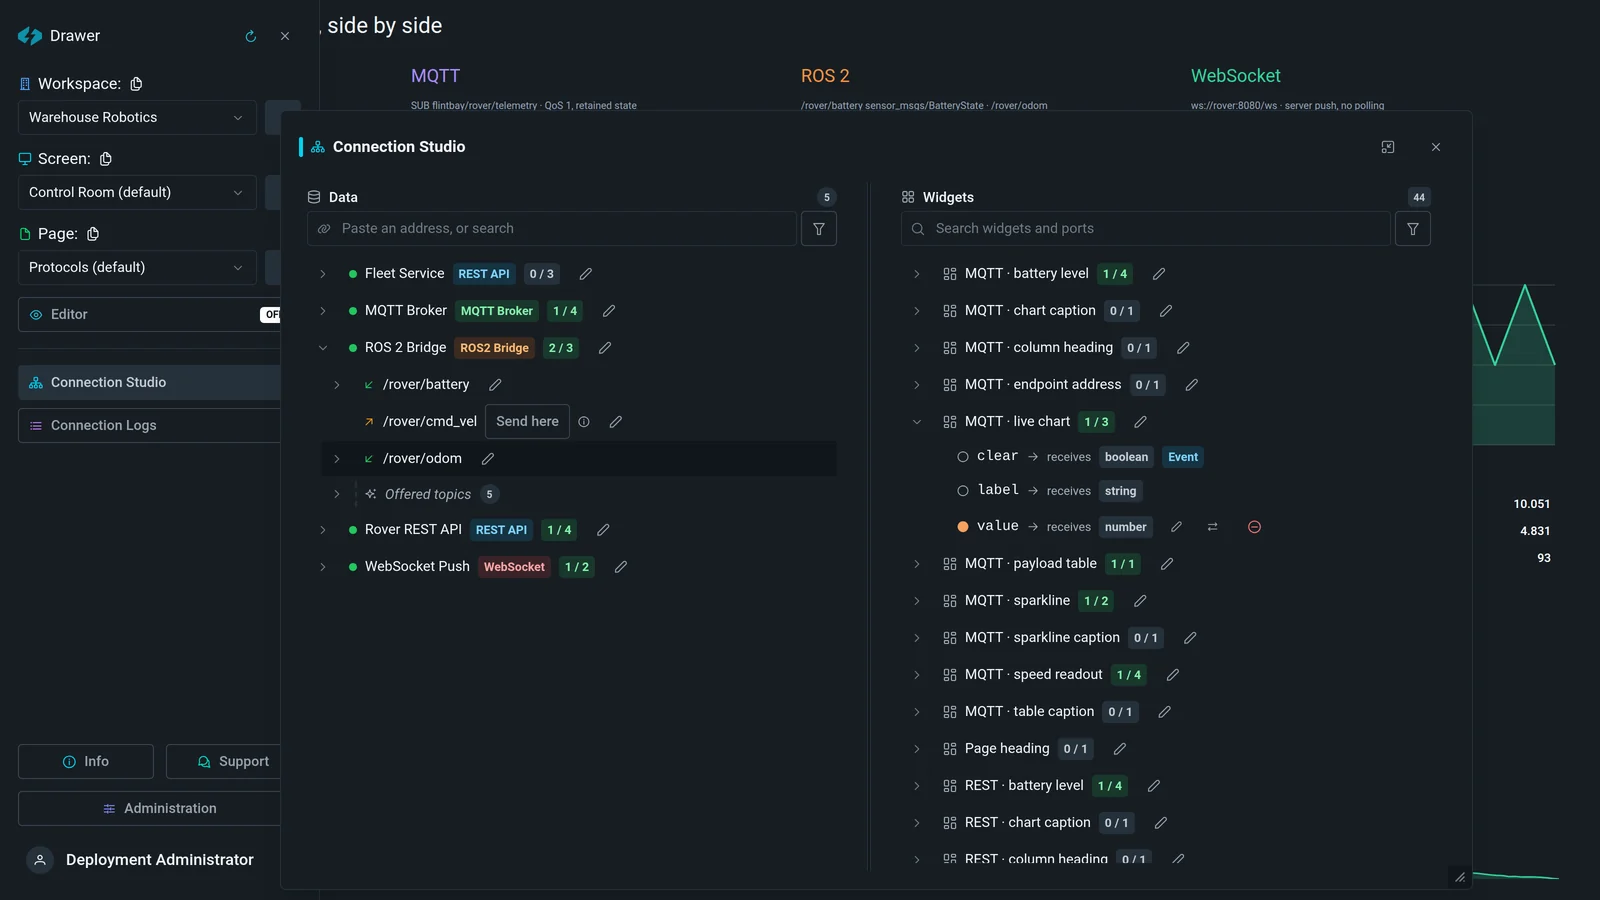
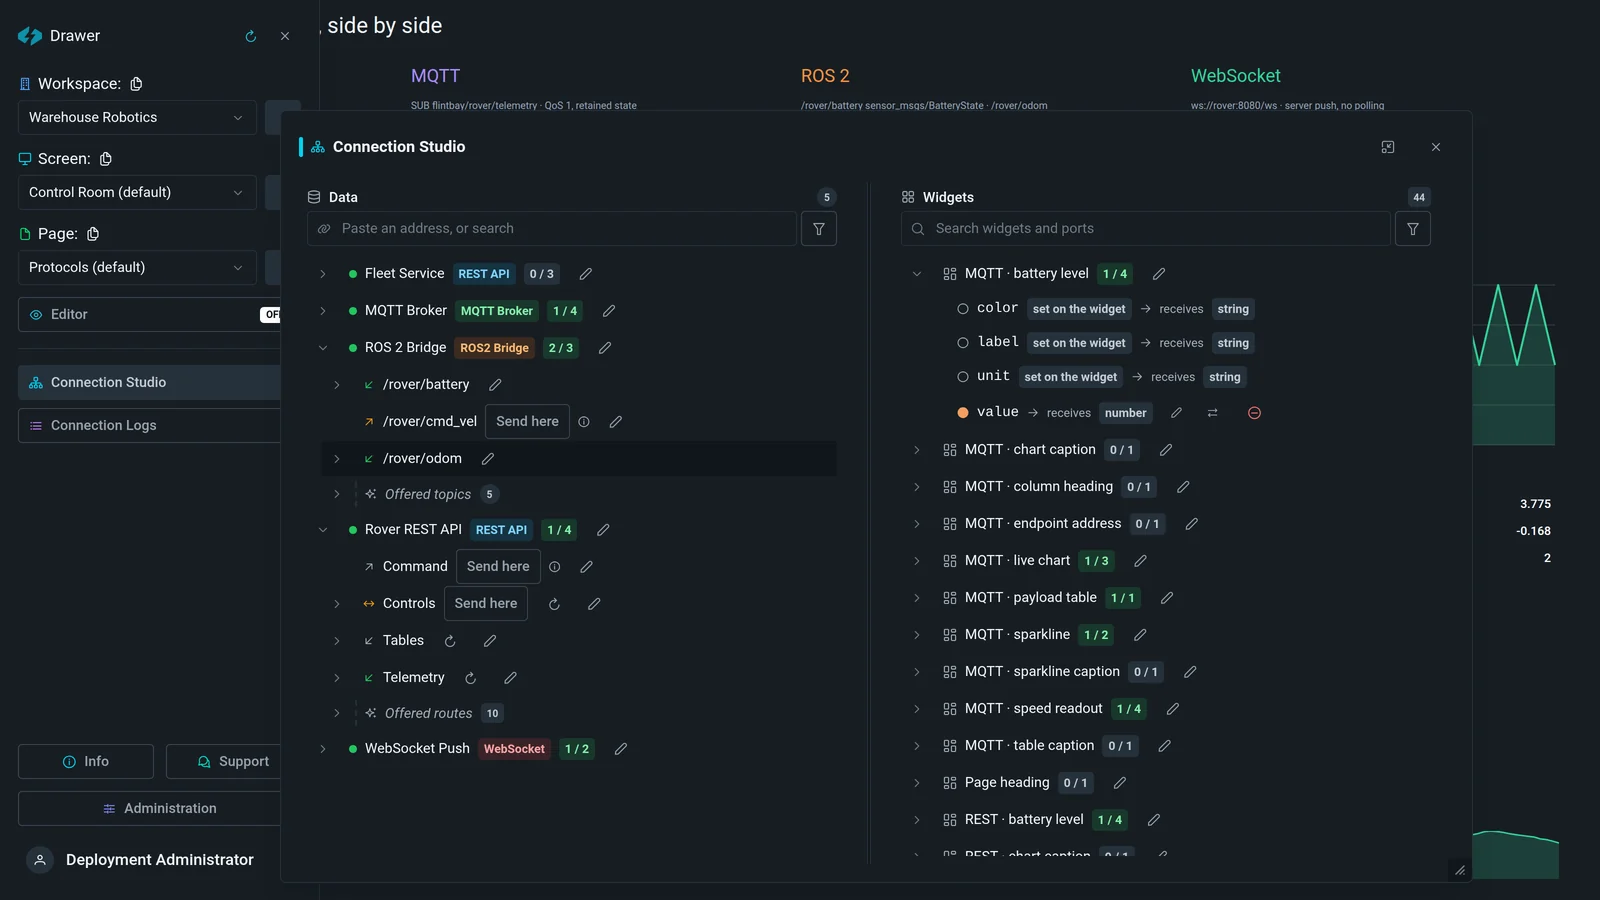
    Студія з’єднань: типізовані порти віджета поруч із точками доступу, що їх живлять

    Кожен віджет має типізовані порти. Вкажіть для порту шлях у пакеті даних — і прив’язку готово. Студія з’єднань показує, які порти вже отримують дані, а які ще чекають.

Кожен крок доступний і як інструмент MCP, тож асистент може виконати ту саму роботу за описом машини.

Для обладнання, якого можна торкнутися

Почніть із пульта для робота. Той самий інтерфейс керування підійде для випробувального стенда, лабораторії чи будь-якого локального пристрою з API.

Розробники роботів

Живе відео, джойстик, керування рухом, батарея й стан зв’язку — в одному вікні браузера.

R&D і випробувальні стенди

Зберіть універсальну панель для приводів, датчиків, камер і уставок замість чергового одноразового інтерфейсу.

Мейкери й робототехнічні лабораторії

Дайте TurtleBot, роверу чи проєкту на Jetson станцію керування, що відкривається на ноутбуці, планшеті або телефоні.

Підключене обладнання

Ті самі віджети можуть керувати освітленням, поливом, саморобною автоматикою чи будь-чим, що має API.

Керування, медіа й телеметрія разом

Будуйте екран оператора навколо машини: інтерактивне керування, живе медіа, поточний стан, історія та структуровані дані на одній сторінці.

Сторінка Flintbay: жива камера, план приміщення, шкали, аварійна зупинка й таблиця парку поруч

Віджети не залежать від протоколу

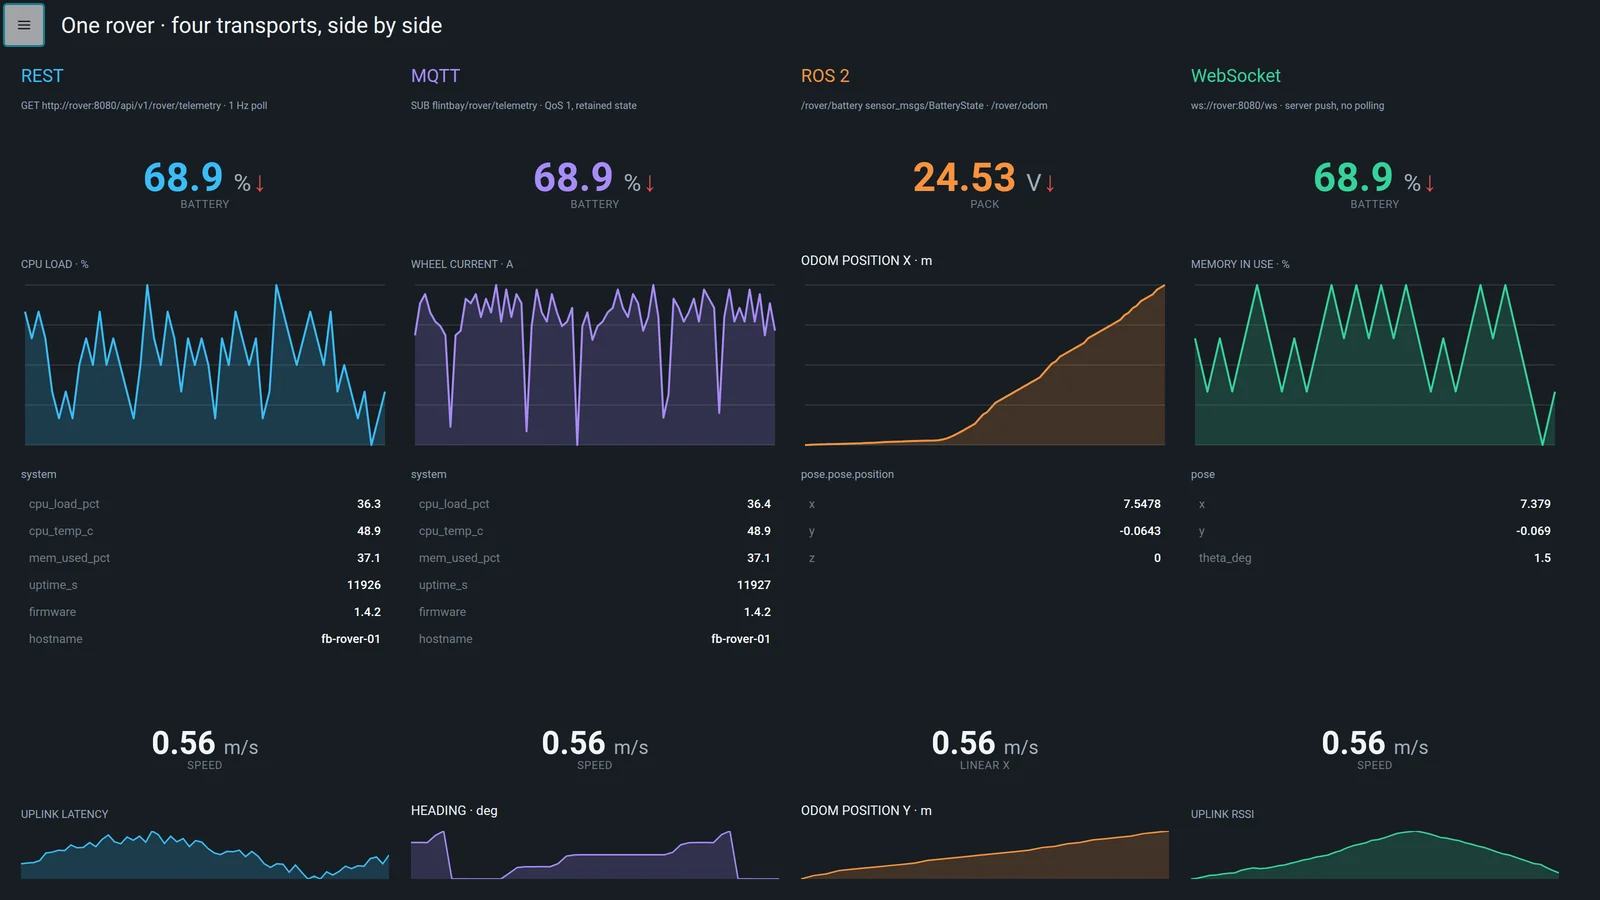
Під’єднуйте MQTT, REST, WebSocket і ROS2 через декларативні прив’язки. Макет лишається, навіть коли змінюється транспорт чи формат даних.

Один ровер чотири рази — через REST, MQTT, ROS 2 і WebSocket, усі наживо одночасно

Уся службова частина вже є

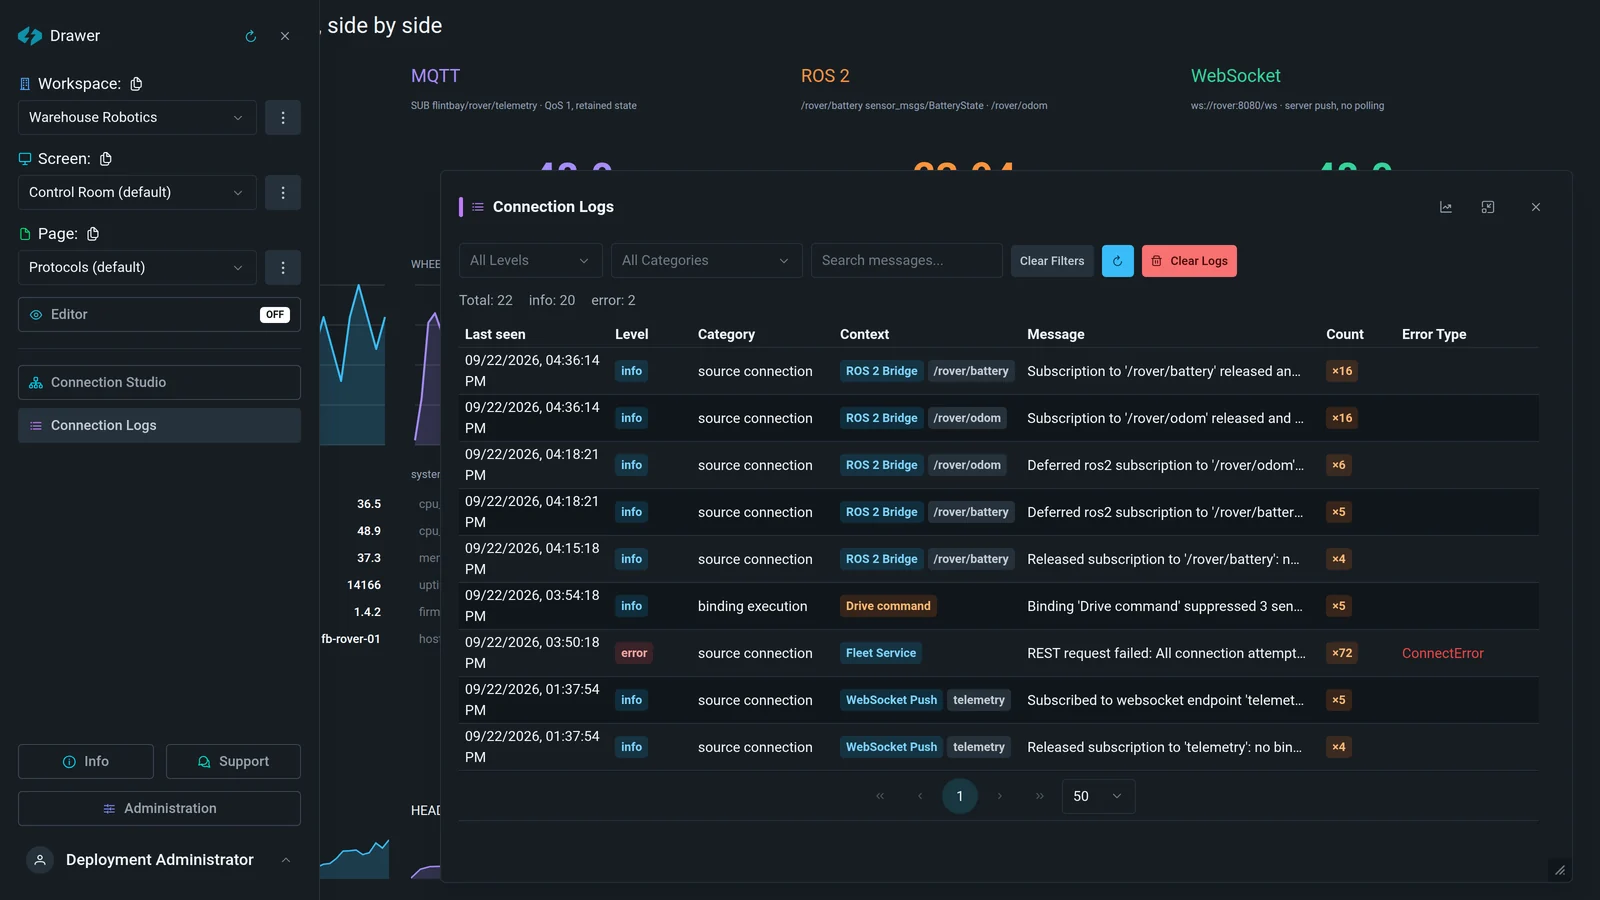
Автентифікація, ролі в робочих просторах, керування акаунтами, журнал аудиту й системний журнал, перепідключення, режими команд і синхронізація стану — частина платформи, а не новий беклог для кожного робота.

Журнали з’єднань Flintbay: рівні, категорії, контекст джерела, кількість повторів і типи помилок

Налаштування за допомогою AI через MCP

Під’єднайте підтримуваний AI-клієнт і створюйте джерела, точки доступу, віджети та прив’язки через структуровані інструменти, замість того щоб правити згенерований фронтенд-код.

Студія з’єднань із п’ятьма під’єднаними джерелами, їхніми точками доступу та віджетами, які вони живлять

Дванадцять панелей, один продукт

Кожен екран нижче зібрано у Flintbay і знято під час роботи. Жодних мокапів і жодних підмінених підписів: кожна панель читає дані власного змодельованого об’єкта, тож холодильна установка показує градуси, а шпиндель — відсоток навантаження.

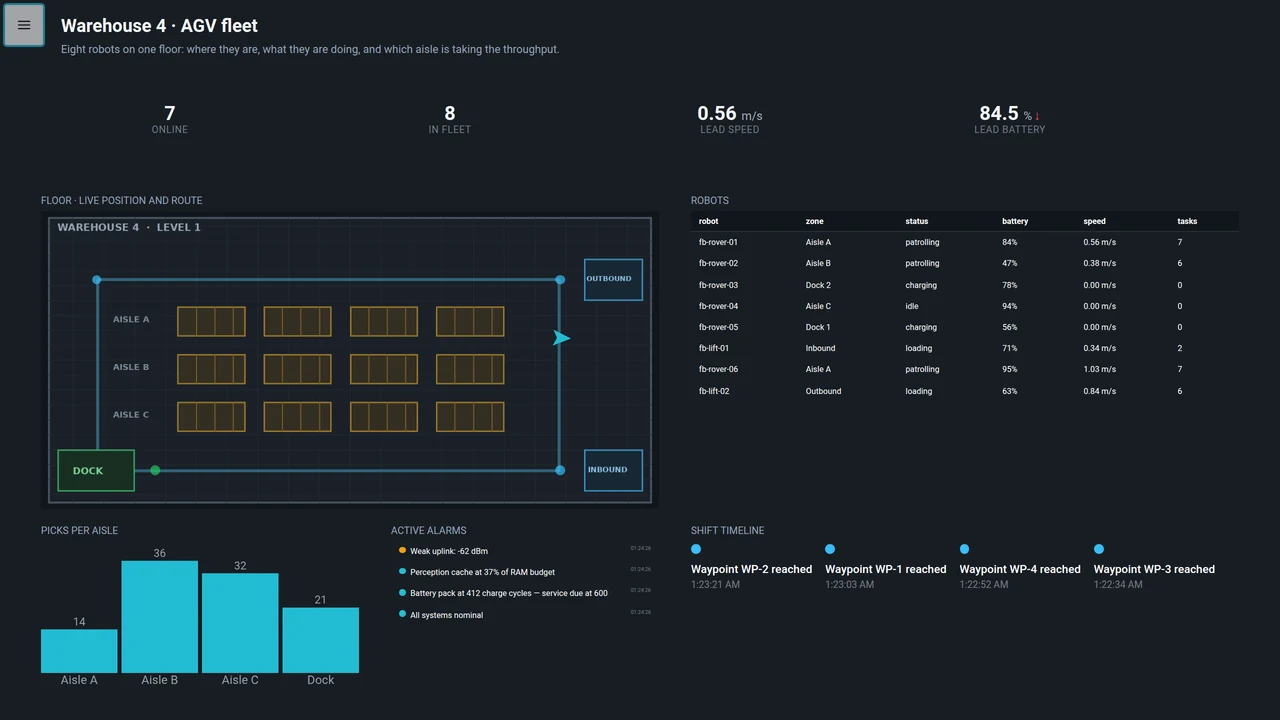
Панель Flintbay: Warehouse 4 · AGV fleet

Warehouse 4 · AGV fleet

REST · симулятор ровера

Вісім роботів на одному поверсі: поточне положення на плані, хто зараз заряджається і який прохід бере на себе основний потік. Тло карти — зображення, яке віддає точка доступу, тож новий об’єкт — це просто новий файл.

MapData TableBar ChartAlarm ListTimelineValue Display
Довкола дашборда

Те, що ніхто не хоче писати двічі

Станція керування — це більше, ніж віджети. Акаунти, ролі, ключі для автоматизації, журнал аудиту й журнали, що відповідають на питання «чому це джерело мовчить», уже в комплекті. Кожна панель нижче — знімок робочого продукту, а не список функцій.

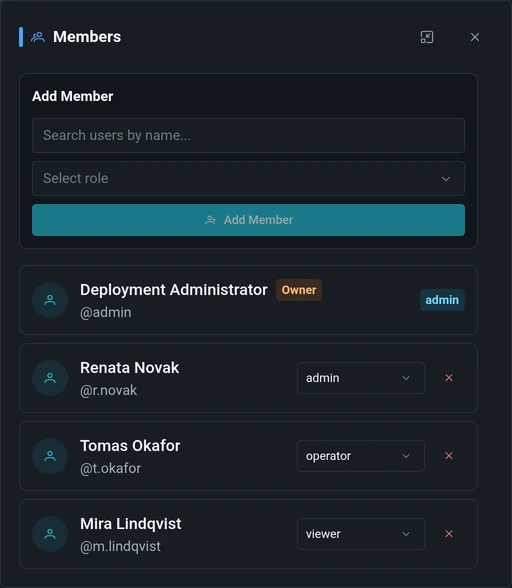
Панель учасників робочого простору Flintbay: чотири акаунти, у кожного — список вибору ролі

Доступ визначає робочий простір, а не все розгортання

Один і той самий акаунт може керувати складом і лише спостерігати за випробувальним стендом. У платформі чотири ролі — admin, editor, operator, viewer, — і власник робочого простору змінює їх на цій панелі без участі адміністратора.

Спробуйте станцію керування

Отримайте акаунт на живому примірнику з власним робочим простором. Під час налаштування демо ми намагаємося додати живі джерела й точки доступу від одного змодельованого ровера — з телеметрією, відео та звуком. Повністю це вдається не завжди, тож екран активації покаже, що саме додано. Далі додавайте віджети й з’єднуйте їх у Студії з’єднань — ще до того, як щось установлювати. Потрібні лише email, пароль і одне посилання для активації.

Flintbay у режимі редагування: сітка розміщення поверх дашборда, який і далі отримує живі дані

Це публічний примірник, його можуть скинути без попередження. Вважайте все, що ви там створите, тимчасовим, і не використовуйте пароль, яким ви користуєтеся деінде.

Розгортання

Станція керування — поруч із машиною

Flintbay постачається як один образ Docker, у якому є вебзастосунок, API, PostgreSQL і Redis. Запускайте його на Jetson самого робота, Raspberry Pi, ноутбуці чи сервері поблизу — і інтерфейс буде готовий щоразу, коли готове обладнання.

Для edge-пристроїв

Образи для AMD64 і ARM64 підходять для серверів, ноутбуків, Jetson і Raspberry Pi.

Дані зберігаються

Збережені макети й конфігурація переживають перезапуски контейнера та оновлення образу.

Передусім локально

Команди керування й телеметрія можуть не виходити з мережі, де працює обладнання.

Безпека застосунку в комплекті

Автентифікація, сесії, ролі в робочих просторах, ліміти запитів і журнали аудиту вже є частиною стеку.

Повна інструкція на GitHub
docker-compose.yml
# Запустіть станцію керування поруч з обладнанням
services:
flintbay:
image: ghcr.io/flintbayhq/flintbay:0.1.7
ports:
- "19580:19580"
- "8189:8189/udp" # живе відео
- "8189:8189/tcp"
environment:
FLINTBAY_PUBLIC_URL: http://localhost:19580
volumes:
- flintbay_data:/var/lib/flintbay
restart: unless-stopped
volumes:
flintbay_data:
$ docker compose up -d
✔ Станція керування готова на :19580

0.1.7 — поточний реліз. :latest завжди вказує на найновіший стабільний реліз; у продакшені закріплюйте версію, як тут, щоб оновлення відбувалося лише тоді, коли ви так вирішите.

Релізи

Що вийшло і який це образ

Кожен реліз — один образ для AMD64 і ARM64. Саме його індексний дайджест підписує cosign, тож збірку ідентифікує дайджест, а не тег. Запущене розгортання читає цей самий список і порівнює його зі своєю версією локально — жодні дані про розгортання нікуди не надсилаються.

0.1.7

ПоточнийБезпека

Примітки до релізів нижче публікуються англійською.

  • Refresh tokens can no longer be raced, and a signed-in request is tied to its session's account rather than to a username.
  • API key rotation keeps exact scopes and lifetime, and rotating the JWT secret no longer breaks keys or signs everyone out.
  • The joystick can drive a ROS 2 robot directly through its new twist port, and lowpass now actually smooths.
Повний опис sha256:334a697773dca690d30f5d7a2722736e03b18f5f3b7cc1b37db3e29637f91bd3
Усі релізи:

Старіші релізи й пояснення до кожної зміни — у списку змін.

Один розробник і проєкт, який залишиться з вами

Flintbay — незалежний проєкт Андрія, розробника з України. Усе почалося зі спроби замінити купу фізичних органів керування на камеру, джойстик, кнопки й телеметрію в браузері. Тепер Flintbay працює поруч зі справжнім обладнанням на Jetson — і існує для того, щоб для наступної машини не довелося знову писати застосунок керування з нуля.

Розгортати його у себе безкоштовно, і так буде й надалі: без оплати за кількість користувачів, без платних тарифів, без телеметрії. Час на розвиток проєкту дає лише ваша підтримка — іншого джерела немає.

Обладнання для розробки

Плати, камери й датчики — щоб віджети створювалися на машинах, які справді поводяться непередбачувано, а не на моках, які ніколи не підводять.

Час на нові релізи

Інтеграції, віджети й непомітна, але потрібна робота — перепідключення, ролі, журнали аудиту. Саме підтримка перетворює наступний реліз із «можливо» на справу одних вихідних.

Щоб Flintbay і далі працював у вас

Скринька для донатів — альтернатива сторінці з тарифами. Саме тому розгортання на вашій машині підзвітне лише вам і нічого про себе не повідомляє: єдине, що воно завантажує, — публічний список релізів, і це можна вимкнути.

Стабільних релізів
8
Перший реліз
8 вер. 2026 р.
Останній
27 вер. 2026 р.
Кожен образ
підписаний, AMD64 + ARM64
Підтримати на Ko-fi Поставити зірку на GitHub

Разового донату цілком досить, а зірка й зовсім нічого не коштує.

Відкрийте браузер. Керуйте своїм обладнанням.

Камера, керування й телеметрія в одному локальному екрані оператора.
Розгорніть Flintbay, під’єднайте свої точки доступу й зберіть панель навколо своєї машини.

Розгорнути самостійно
Працює локально
Керування в реальному часі
Контроль доступу в комплекті