Auto-hébergé · Tourne sur votre matériel
Une seule commande Docker

Votre matériel. Un navigateur pour le piloter.

Transformez un Jetson, un Raspberry Pi ou un serveur local en station de contrôle accessible depuis le navigateur. Ajoutez la vidéo en direct, les commandes et la télémétrie sans développer de frontend.

Voir comment ça marche
JetsonRaspberry PiROS2MQTTWebSocketREST APIVidéo en directPWAPrêt pour Docker
flintbay.local / tracked-robot
En ligne
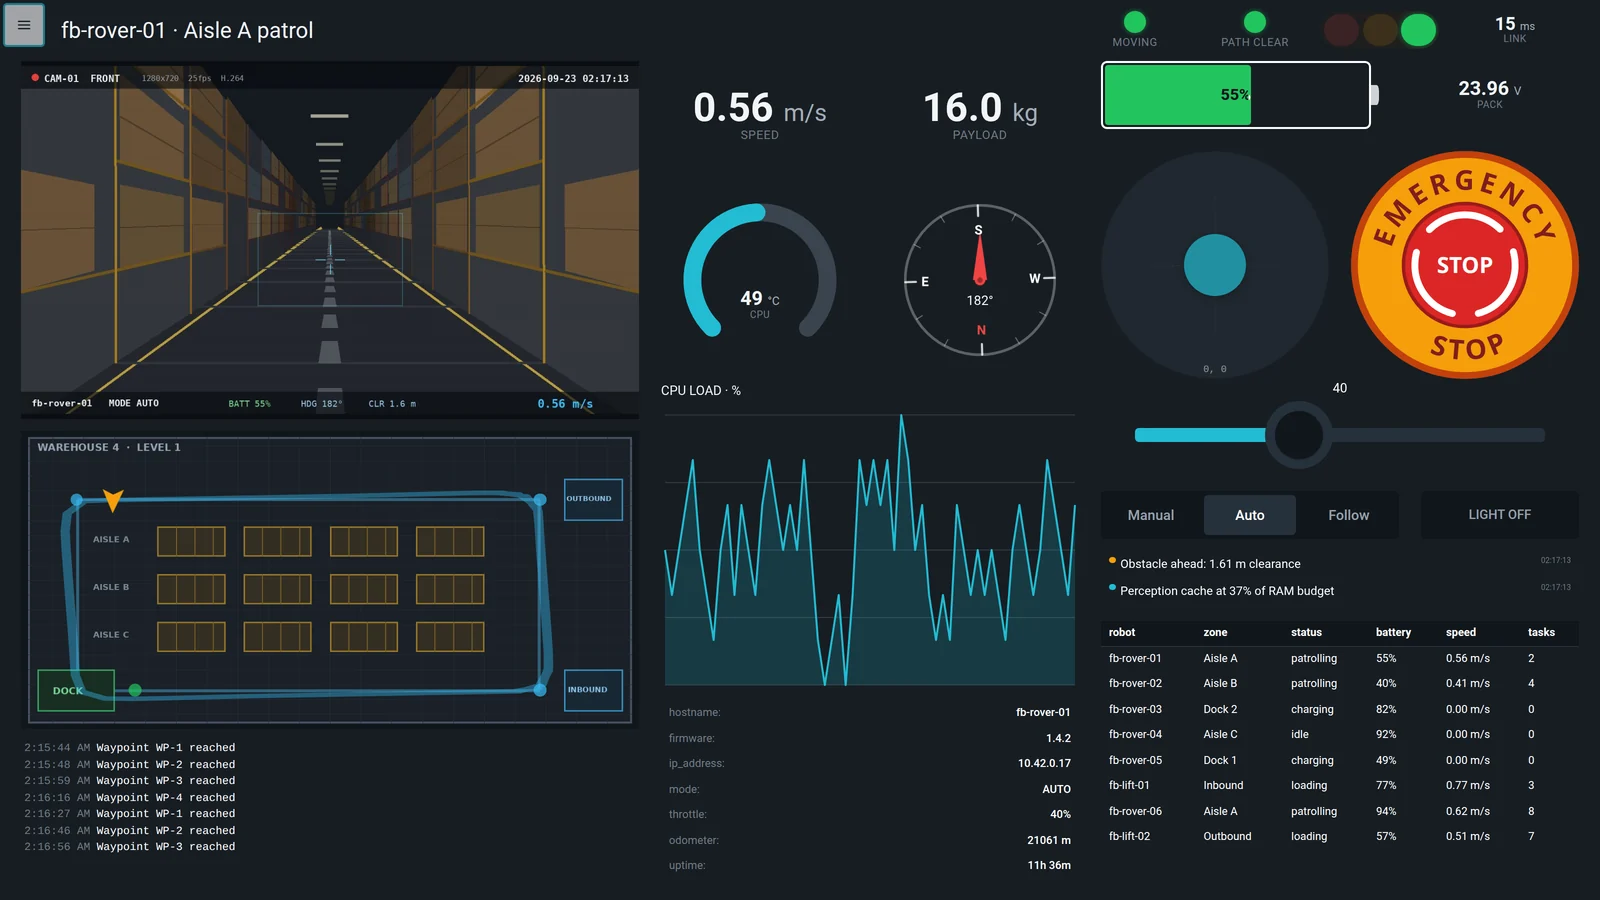
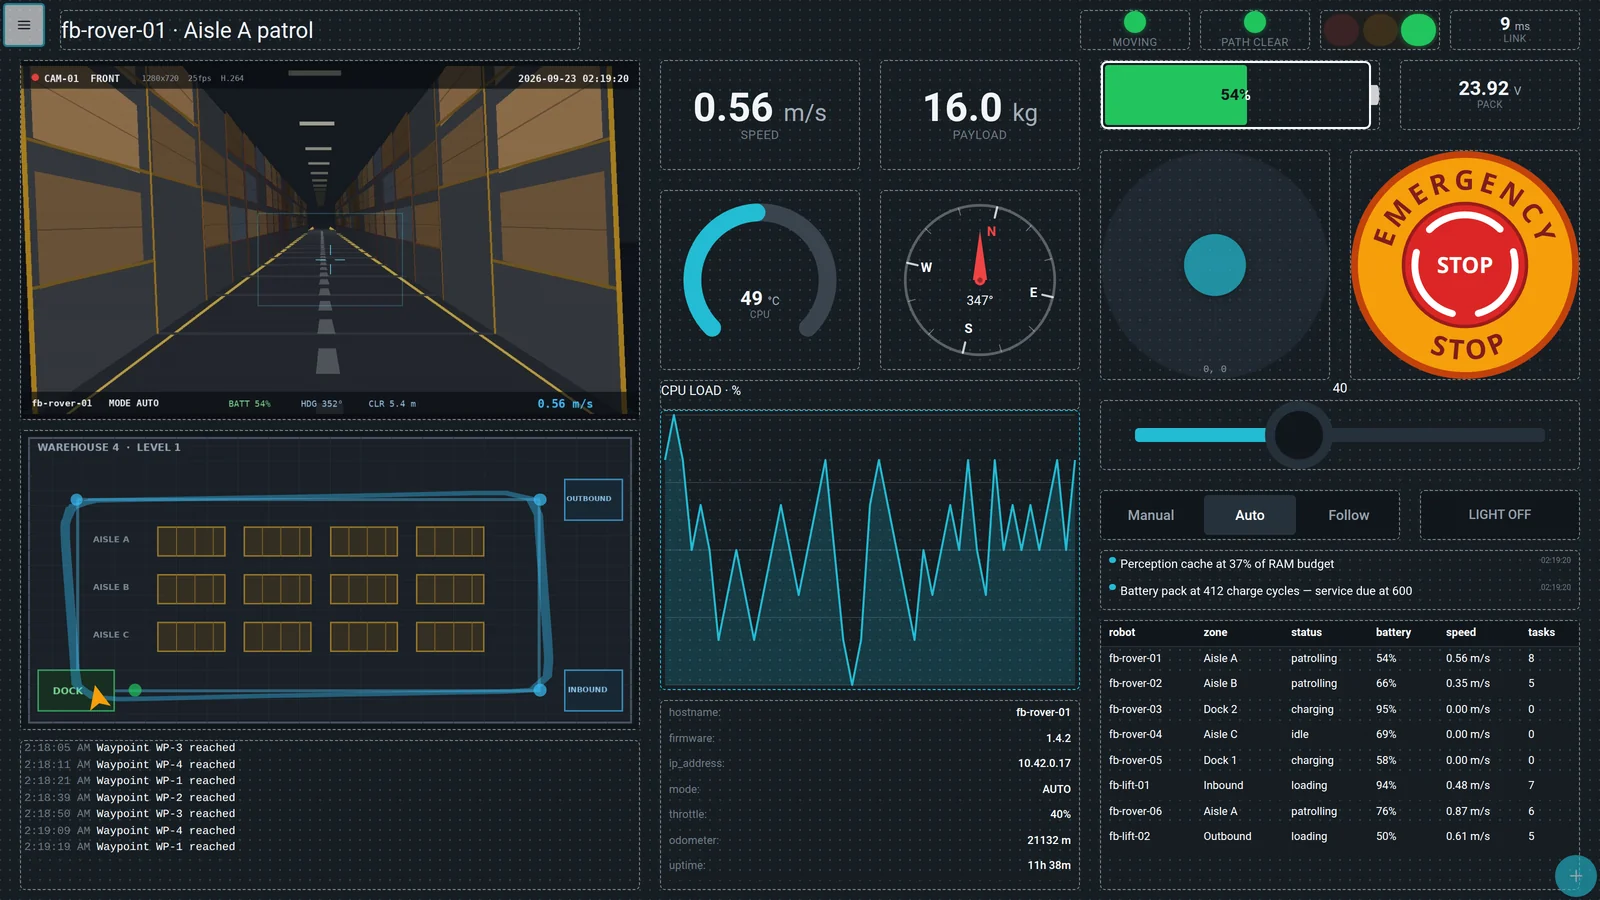
Page de téléopération Flintbay : caméra en direct, plan d'entrepôt, jauges, arrêt d'urgence et tableau de flotte

Construisez la station de contrôle dont votre machine a besoin

Commencez par une caméra, un joystick, quelques boutons et l'état de la batterie. N'ajoutez que ce dont l'opérateur a besoin, parmi 42 widgets réutilisables répartis en six catégories.

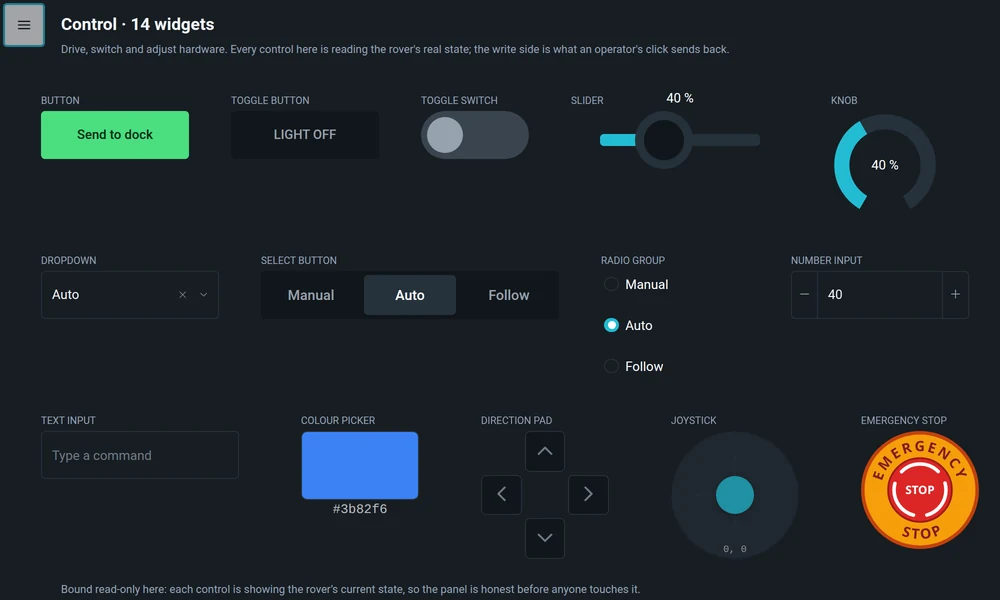
Widgets Flintbay de la catégorie Contrôle alimentés en direct par la télémétrie d'un rover

Contrôle

Pilotez, commutez et réglez le matériel avec des commandes conçues pour un usage répété par l'opérateur. Elles sont quatorze, chacune capable de lire l'état comme de l'écrire.

ButtonToggle ButtonToggle SwitchSliderKnobDropdownSelect ButtonRadio GroupNumber InputText InputColour PickerDirection PadJoystickEmergency Stop

Votre robot fonctionne. Pourquoi écrire une énième appli de contrôle ?

Un joystick et un lecteur vidéo, cela se prototype vite. Une station de contrôle qui se reconnecte, garde l'état synchronisé, tient sur de longues sessions, sécurise l'accès et fonctionne sur tous les appareils, c'est un projet logiciel à part entière.

Flintbay fournit cette couche réutilisable. Vous construisez la machine et sa logique ; Flintbay s'occupe de l'interface de contrôle dans le navigateur.

Pourquoi en local ?

Réactif

La chaîne de commande reste au plus près de la machine.

Privé

La télémétrie reste sur une infrastructure que vous maîtrisez.

Disponible

Votre station de contrôle locale n'a pas besoin d'Internet.

Un frontend de plus à maintenir
Vidéo, commandes et télémétrie éparpillées entre plusieurs outils
Reconnexions et états périmés à gérer au cas par cas
Une authentification à écrire de zéro
Des dispositions liées à une seule machine
Une dépendance au cloud pour du matériel local

Des points d'accès à un poste de pilotage opérationnel

Installez Flintbay sur un Jetson, un Raspberry Pi, un portable ou un serveur. Connectez ROS2, MQTT, REST ou WebSocket, puis disposez la vidéo en direct, les commandes et la télémétrie sans écrire une ligne de code frontend.

Vous apportez :

  • Un robot, un banc de test ou un appareil connecté
  • Des points d'accès ROS2, MQTT, REST ou WebSocket
  • Des sources caméra et de télémétrie

Flintbay fournit :

  • Widgets média en direct
  • Joystick et D-Pad
  • Boutons et consignes
  • Jauges et graphiques
  • Transformations et liaisons
  • Retour des commandes
  • Utilisateurs, rôles et audit
  • Dispositions enregistrées par appareil

Trois étapes, aucune chaîne de build

Indiquez où se trouvent les données, déposez les widgets dont l'opérateur a besoin et câblez les ports. Le tableau de bord reste en direct tout du long : rien à compiler, rien à déployer.

  1. 1

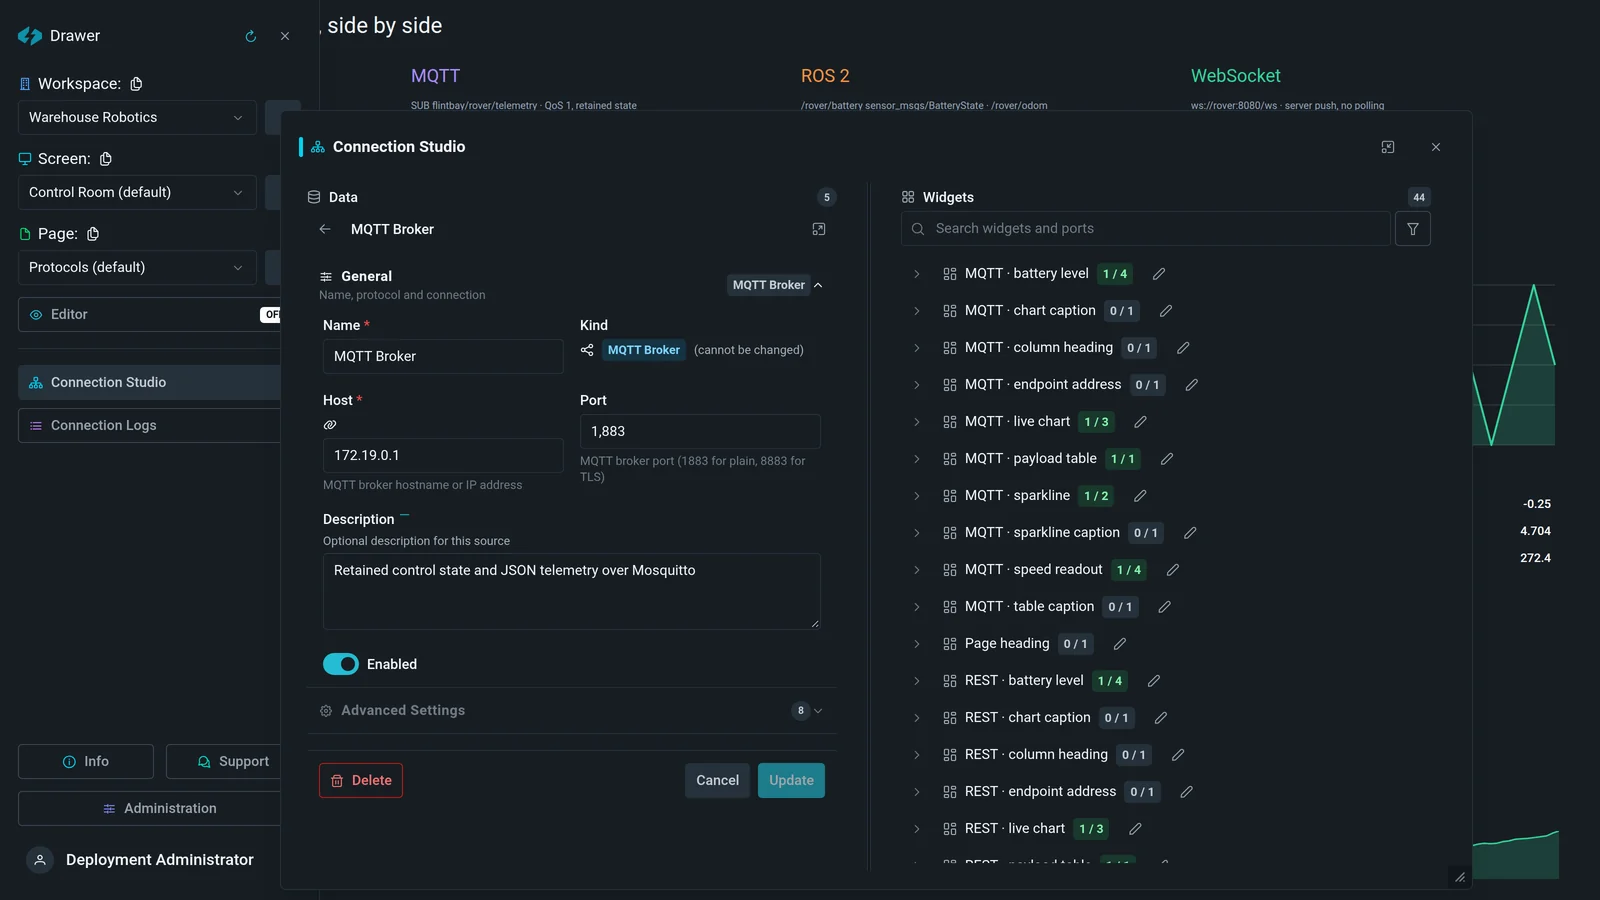
    Décrire la source

    L'éditeur de source Flintbay : nom, protocole, hôte et port d'un broker MQTT

    Un hôte, un port et le protocole utilisé. REST, MQTT, ROS 2, WebSocket ou flux média : le formulaire sait ce dont chacun a besoin et l'indique directement dans les champs.

  2. 2

    Déposer les widgets

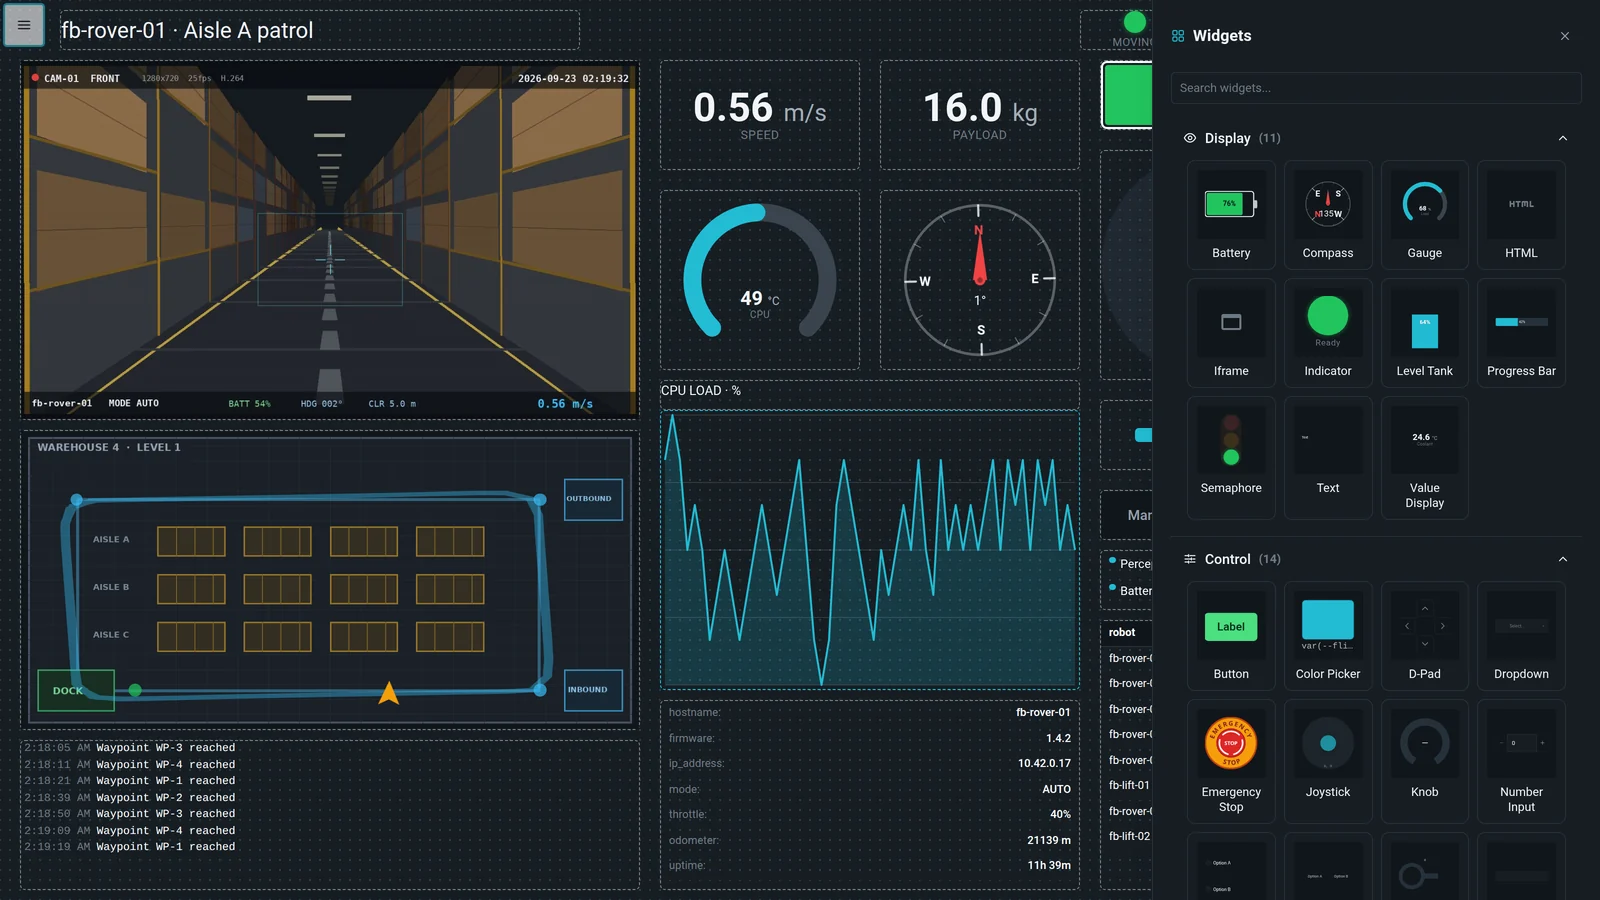
    La palette de widgets Flintbay ouverte sur un tableau de bord en direct, avec des widgets d'affichage et de contrôle

    Quarante-deux widgets répartis en six catégories, chacun prévisualisé dans la palette. La page en dessous continue de tourner pendant que vous construisez par-dessus.

  3. 3

    Câbler les ports

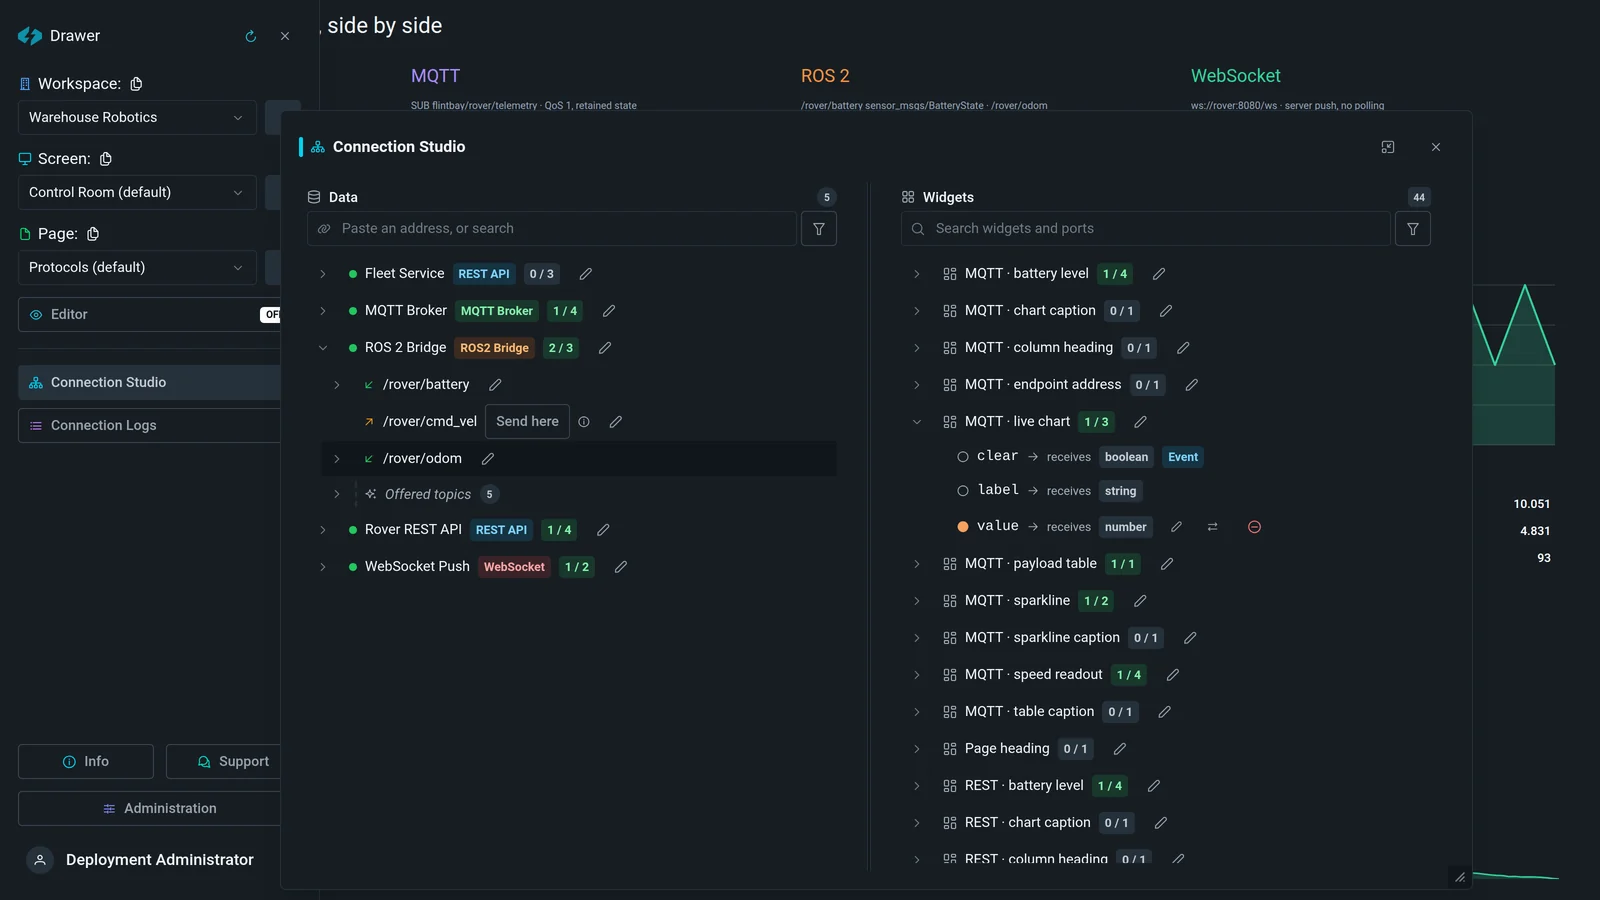
    Le Studio de connexions affichant les ports typés d'un widget à côté des points d'accès qui les alimentent

    Chaque widget expose des ports typés. Pointez-en un vers un chemin du payload et il est lié : le Studio de connexions montre lesquels sont alimentés et lesquels attendent encore.

Chaque étape existe aussi sous forme d'outil MCP : un assistant peut faire le même travail à partir d'une description de la machine.

Conçu pour du matériel bien réel

Commencez par le poste de pilotage d'un robot. Réutilisez la même interface pour un banc de test, un labo ou tout appareil local doté d'une API.

Concepteurs de robots

Réunissez la vidéo en direct, un joystick, les commandes de déplacement, la batterie et l'état de la connexion dans une seule vue, dans le navigateur.

R&D et bancs de test

Construisez un panneau réutilisable pour actionneurs, capteurs, caméras et consignes, au lieu d'une énième interface jetable.

Makers et labos de robotique

Donnez à un TurtleBot, un rover ou un projet Jetson une station de contrôle qui s'ouvre sur un portable, une tablette ou un téléphone.

Matériel connecté

Les mêmes widgets peuvent piloter l'éclairage, l'arrosage, une automatisation faite maison ou tout ce qui est exposé via une API.

Contrôle, média et télémétrie réunis

Composez la vue opérateur autour de la machine : commandes interactives, média en direct, état actuel, historique et données structurées sur une même page.

Une page Flintbay avec caméra en direct, plan des lieux, jauges, arrêt d'urgence et tableau de flotte côte à côte

Des widgets indépendants du protocole

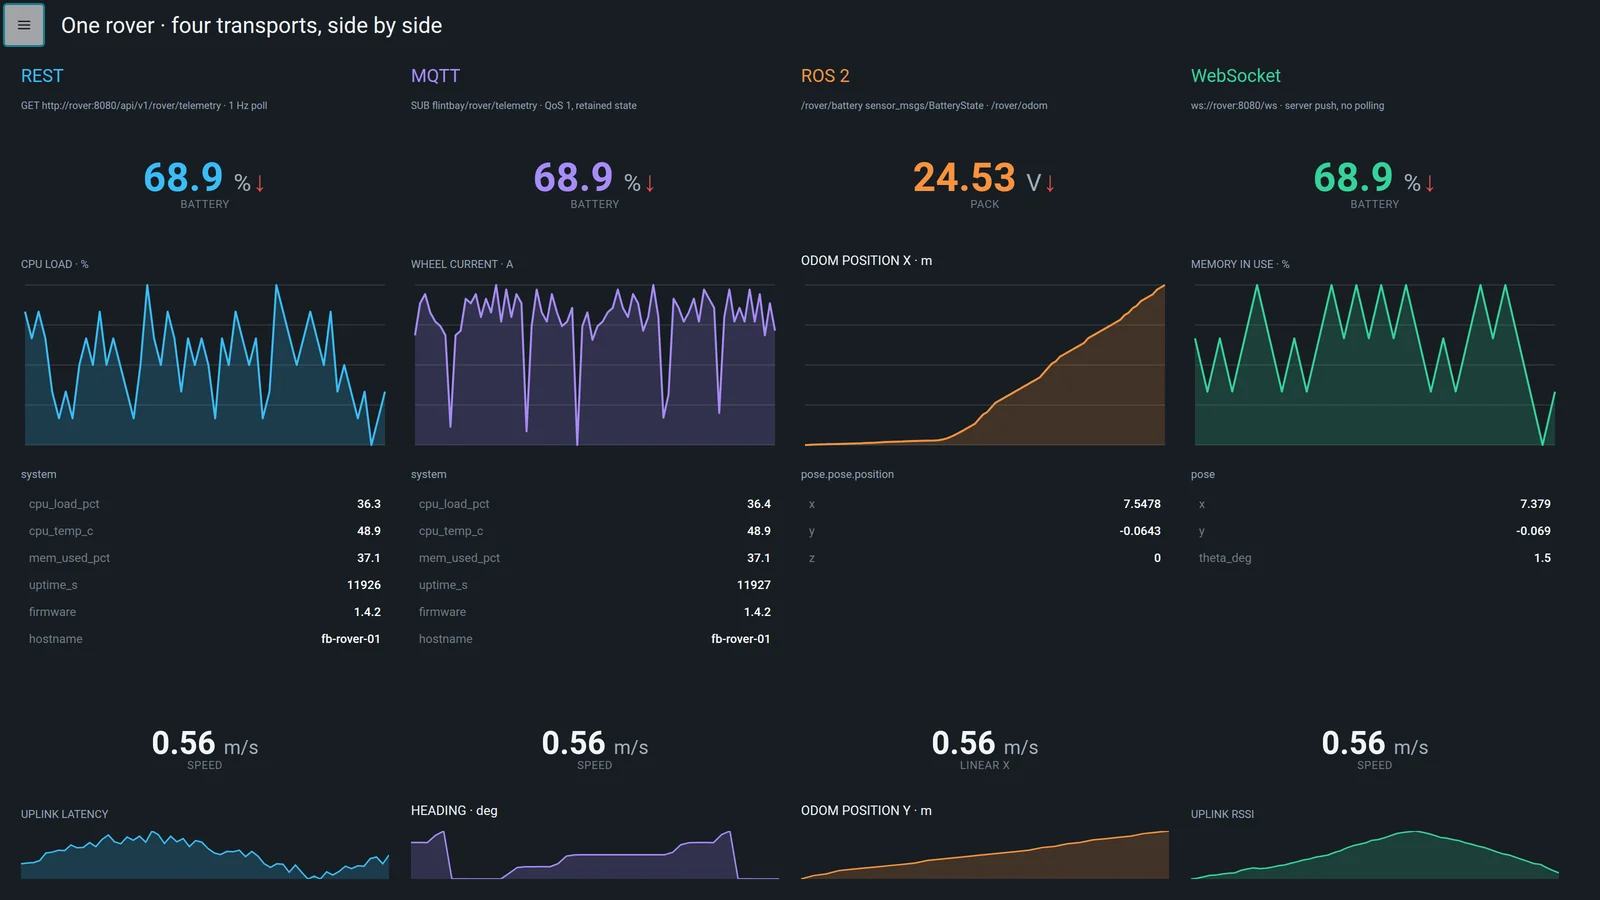
Connectez MQTT, REST, WebSocket et ROS2 via des liaisons déclaratives. La disposition reste la même quand le transport ou le payload évolue.

Un même rover affiché quatre fois via REST, MQTT, ROS 2 et WebSocket, tous en direct simultanément

La plomberie applicative incluse

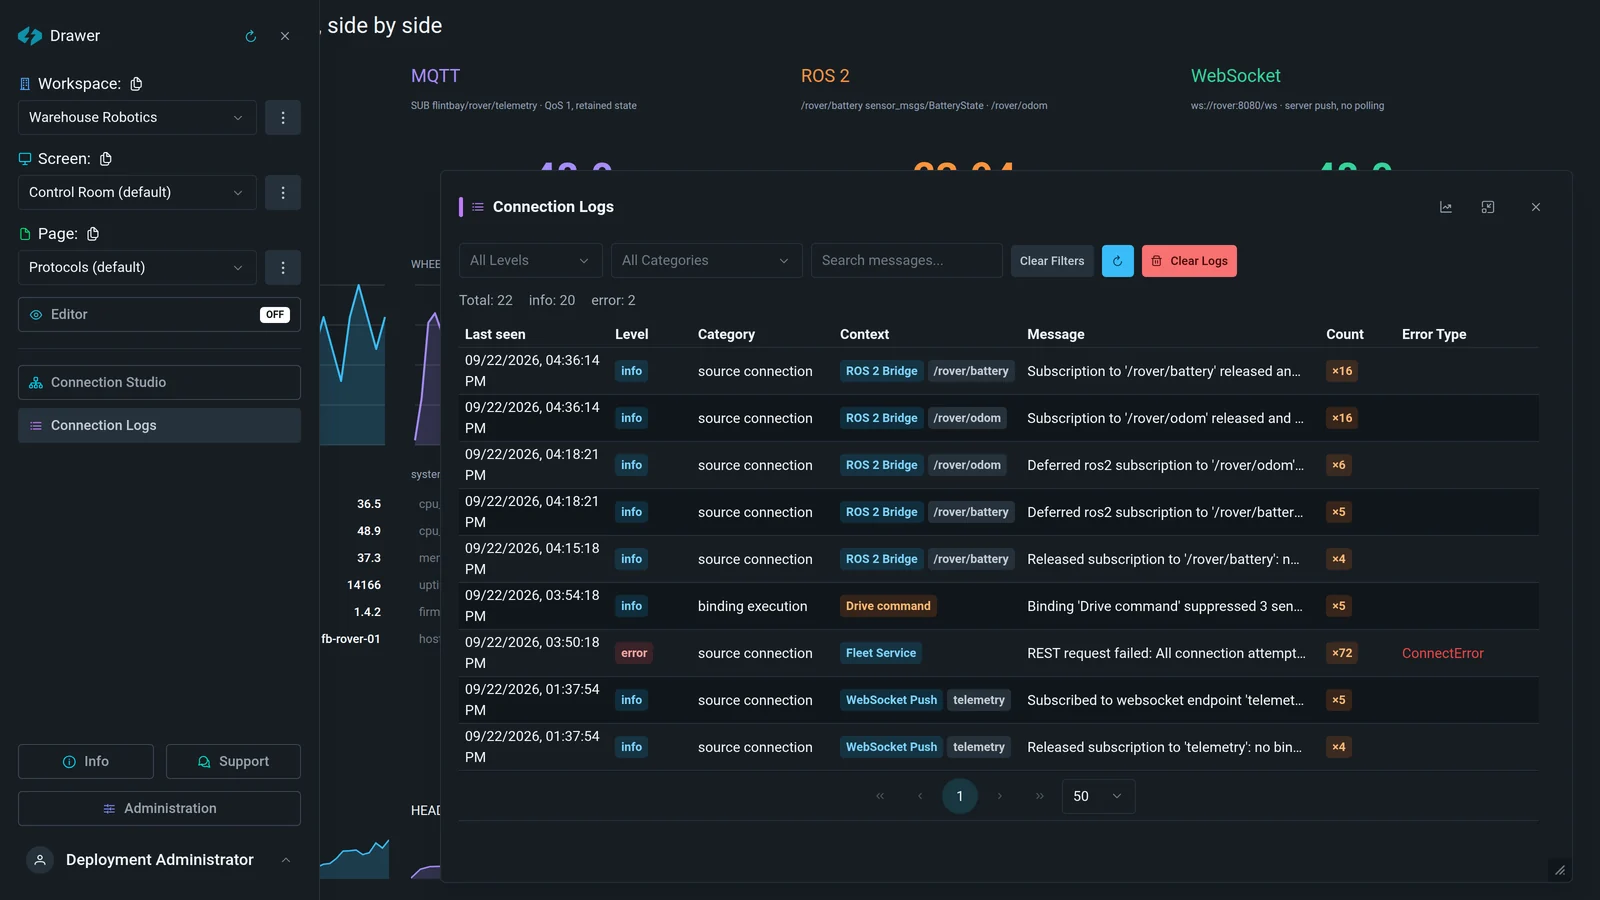
Authentification, rôles par espace de travail, gestion des comptes, journaux d'audit et système, reconnexion, modes de commande et synchronisation d'état font partie de la plateforme — et non d'un nouveau backlog pour chaque robot.

Journaux de connexion Flintbay : niveaux, catégories, contexte par source, nombre d'occurrences et types d'erreur

Configuration assistée par IA via MCP

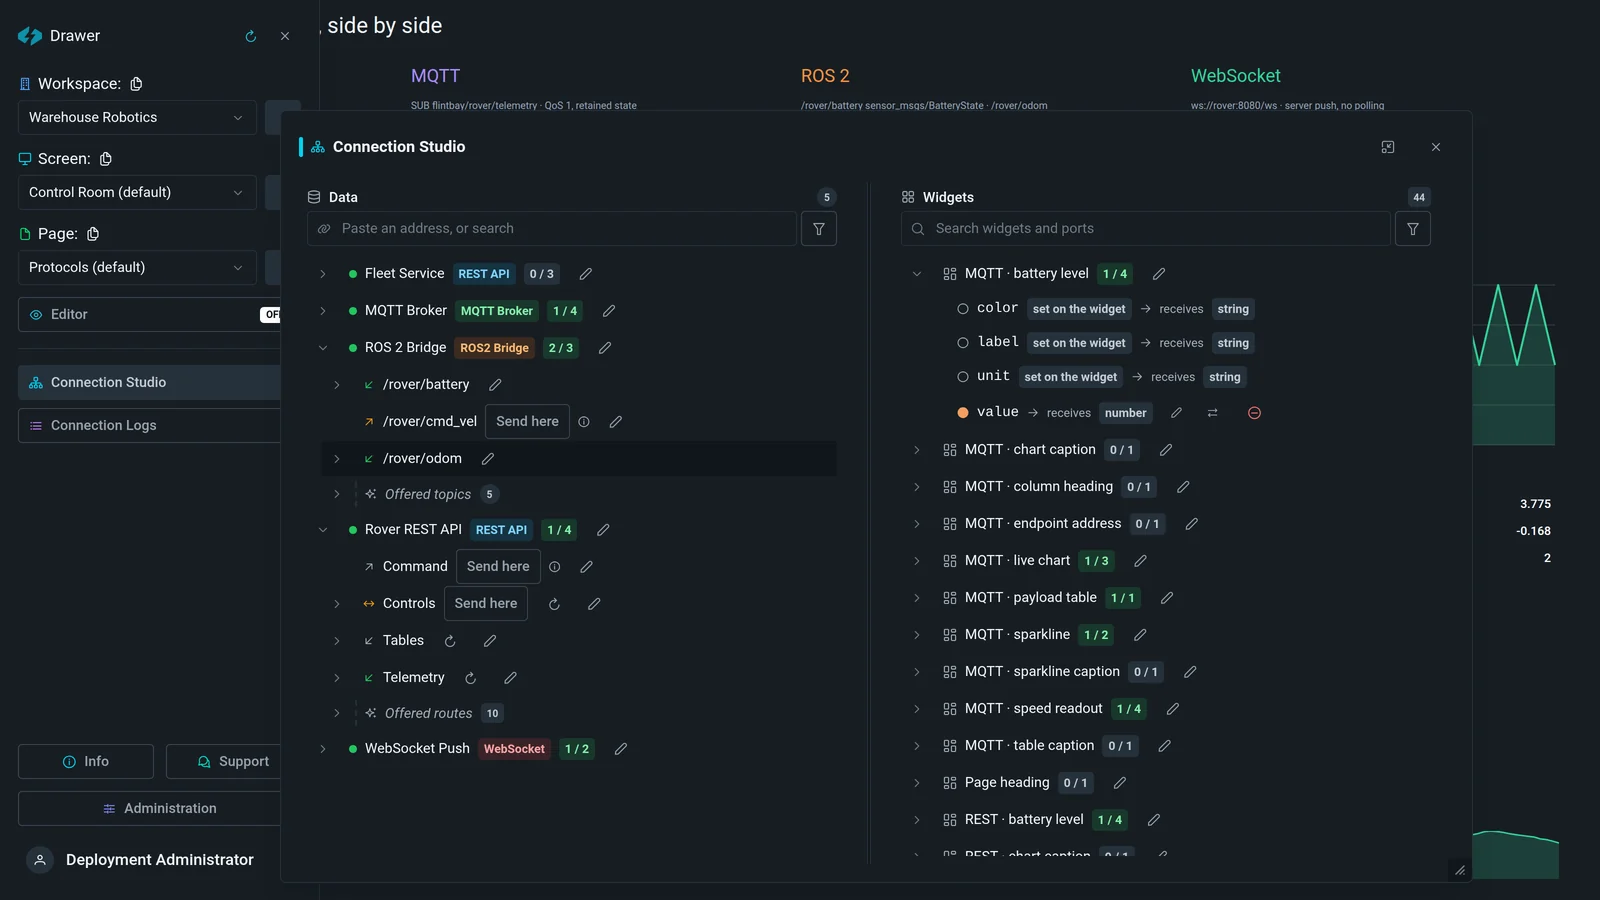
Connectez un client IA compatible et créez sources, points d'accès, widgets et liaisons avec des outils structurés, plutôt que de retoucher du code frontend généré.

Le Studio de connexions avec cinq sources connectées et leurs points d'accès, à côté des widgets qu'ils alimentent

Douze panneaux, un seul produit

Chaque écran ci-dessous a été construit dans Flintbay et capturé en fonctionnement. Aucune maquette, aucun libellé retouché : chacun lit son propre site simulé, si bien qu'un groupe froid affiche des degrés et une broche un pourcentage de charge.

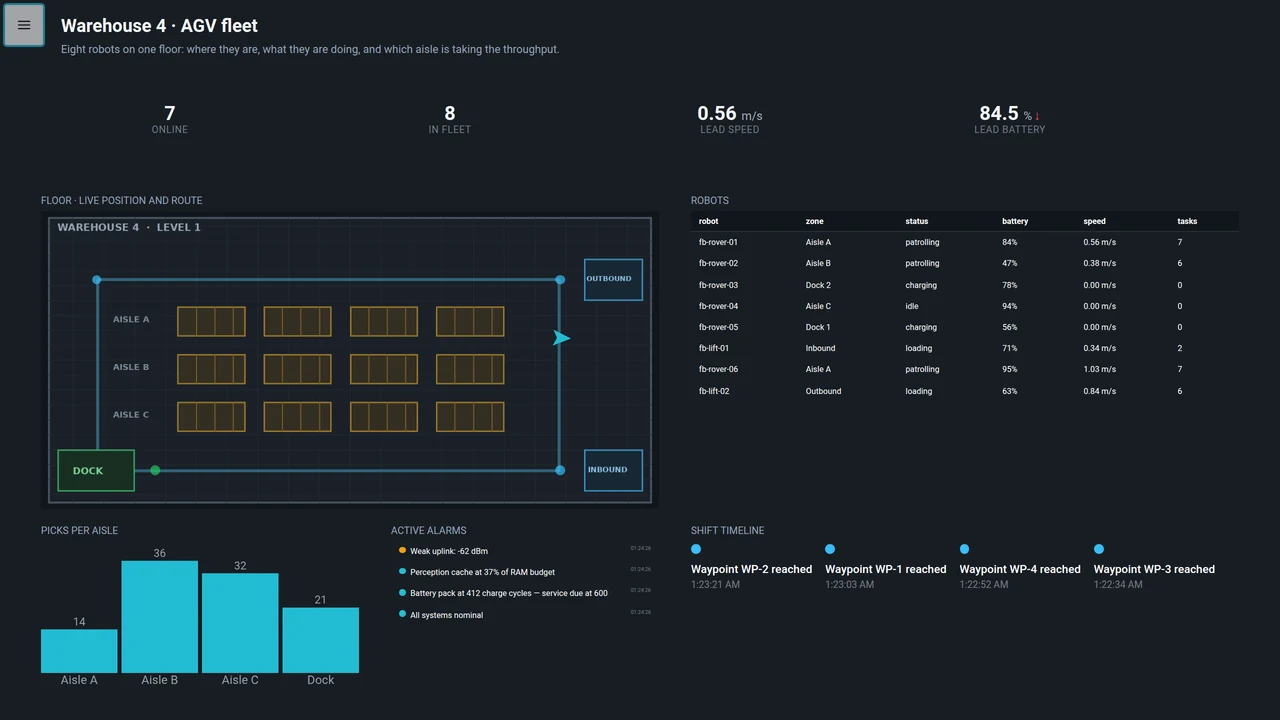
Panneau Flintbay : Warehouse 4 · AGV fleet

Warehouse 4 · AGV fleet

REST · simulateur de rover

Huit robots sur un même site : position en direct sur le plan, lesquels se rechargent et quelle allée absorbe le débit. Le fond de carte est une image fournie par le point d'accès : un nouveau site, c'est simplement un nouveau fichier.

MapData TableBar ChartAlarm ListTimelineValue Display
Autour du tableau de bord

Ce que personne n'a envie d'écrire deux fois

Une station de contrôle ne se résume pas à des widgets. Comptes, rôles, clés pour l'automatisation, piste d'audit et journaux qui répondent à « pourquoi cette source ne dit plus rien » sont inclus. Chaque panneau ci-dessous est une capture du produit en fonctionnement, pas une liste de fonctionnalités.

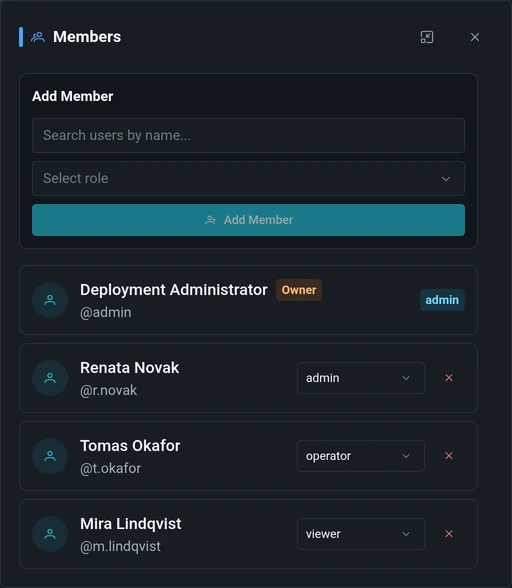
Panneau des membres d'un espace de travail Flintbay : quatre comptes, chacun avec une liste déroulante de rôle

L'appartenance se décide par espace de travail, pas pour tout le déploiement

Un même compte peut piloter l'entrepôt tout en se contentant d'observer le banc de test. Quatre rôles sont fournis — admin, editor, operator, viewer — et le propriétaire d'un espace de travail les modifie depuis ce panneau, sans passer par un administrateur.

Découvrez la station de contrôle

Obtenez un compte sur l'instance en ligne, avec votre propre espace de travail. La configuration de la démo tente d'ajouter des Sources et des Points d'accès en direct issus d'un rover simulé — télémétrie, vidéo et audio compris. Le provisionnement se fait au mieux : l'écran d'activation indique ce qui a réellement été ajouté. Ajoutez ensuite des widgets et connectez-les dans le Studio de connexions, avant même d'installer quoi que ce soit. Une adresse e-mail, un mot de passe, un lien d'activation.

Flintbay en mode édition : une grille de placement pointillée sur un tableau de bord qui reçoit toujours des données en direct

Instance publique susceptible d'être réinitialisée sans préavis. Considérez tout ce que vous y construisez comme temporaire, et n'y réutilisez pas un vrai mot de passe.

Déploiement

Gardez la station de contrôle près de la machine

Flintbay est livré sous forme d'une seule image Docker contenant l'application web, l'API, PostgreSQL et Redis. Exécutez-le sur le Jetson du robot, un Raspberry Pi, un portable ou un serveur à proximité : l'interface est prête dès que le matériel l'est.

Prêt pour l'edge

Les images AMD64 et ARM64 couvrent serveurs, portables, Jetson et Raspberry Pi.

Persistant par défaut

Les dispositions et la configuration enregistrées survivent aux redémarrages du conteneur et aux mises à jour de l'image.

Local avant tout

Le trafic de commande et la télémétrie peuvent rester sur le même réseau que le matériel.

Sécurité applicative incluse

Authentification, sessions, rôles par espace de travail, limites de débit et journaux d'audit font déjà partie de la stack.

Guide d'installation complet sur GitHub
docker-compose.yml
# Lancez la station de contrôle à côté de votre matériel
services:
flintbay:
image: ghcr.io/flintbayhq/flintbay:0.1.7
ports:
- "19580:19580"
- "8189:8189/udp" # vidéo en direct
- "8189:8189/tcp"
environment:
FLINTBAY_PUBLIC_URL: http://localhost:19580
volumes:
- flintbay_data:/var/lib/flintbay
restart: unless-stopped
volumes:
flintbay_data:
$ docker compose up -d
✔ Station de contrôle prête sur :19580

0.1.7 est la version actuelle. :latest suit la dernière version stable ; en production, fixez une version comme ci-dessus pour que chaque mise à niveau soit un choix de votre part.

Versions

Ce qui a été livré, et dans quelle image

Chaque version est une image unique couvrant AMD64 et ARM64. C'est son digest d'index que cosign signe : c'est donc le digest — et non un tag — qui identifie un build. Un déploiement en service lit cette même liste et la compare localement à sa propre version ; aucune information sur le déploiement n'est envoyée nulle part.

0.1.7

ActuelleSécurité

Les notes de version ci-dessous sont publiées en anglais.

  • Refresh tokens can no longer be raced, and a signed-in request is tied to its session's account rather than to a username.
  • API key rotation keeps exact scopes and lifetime, and rotating the JWT secret no longer breaks keys or signs everyone out.
  • The joystick can drive a ROS 2 robot directly through its new twist port, and lowpass now actually smooths.
Notes complètes sha256:334a697773dca690d30f5d7a2722736e03b18f5f3b7cc1b37db3e29637f91bd3
Toutes les versions :

Les versions plus anciennes et la raison de chaque changement se trouvent dans le changelog.

Un seul développeur, et un projet qui vous appartient

Flintbay est développé en indépendant par Andrii, un développeur basé en Ukraine. Le projet est né de l'envie de remplacer un tas de commandes physiques par une caméra, un joystick, des boutons et de la télémétrie dans un navigateur. Il tourne aujourd'hui à côté de vrai matériel sur Jetson, et existe pour que la prochaine machine n'ait pas besoin d'une énième appli de contrôle écrite de zéro.

L'auto-hébergement est gratuit et le restera : pas de licence par utilisateur, pas d'offre payante, pas de télémétrie. Le soutien, c'est ce qui paie le temps nécessaire pour faire avancer le projet — et c'est la seule chose qui le paie.

Du matériel pour développer

Cartes, caméras et capteurs, pour que les widgets soient mis au point sur des machines qui dérapent vraiment, et non sur une simulation qui ne dérape jamais.

Du temps pour continuer à livrer

Intégrations, widgets et parties ingrates : reconnexions, rôles, pistes d'audit. Le soutien, c'est ce qui fait passer la prochaine version d'un « peut-être » à un week-end de travail.

Rester auto-hébergé

Une cagnotte, c'est l'alternative à une page de tarifs. C'est pour cela que le déploiement sur votre machine ne rend de comptes qu'à vous et ne transmet rien sur lui-même : la seule chose qu'il récupère est la liste publique des versions, et cela peut être désactivé.

Versions stables
8
Première version
8 sept. 2026
Dernière
27 sept. 2026
Chaque image
signée, AMD64 + ARM64
Soutenir sur Ko-fi Mettre une étoile sur GitHub

Un don ponctuel suffit largement, et une étoile ne coûte rien.

Ouvrez le navigateur. Pilotez votre matériel.

Caméra, commandes et télémétrie dans une seule vue opérateur, en local.
Déployez Flintbay, connectez vos points d'accès et construisez le panneau autour de votre machine.

Déployer soi-même
Tourne en local
Contrôle en temps réel
Contrôle d'accès inclus