セルフホスト · 自分のハードウェアで動作
Docker コマンド 1 つで起動

あなたのハードウェアを、 ブラウザひとつで操作。

Jetson、Raspberry Pi、ローカルサーバーを、ブラウザで使える操作ステーションに変えます。フロントエンドを作らずに、ライブ映像、操作系、テレメトリを追加できます。

仕組みを見る
JetsonRaspberry PiROS2MQTTWebSocketREST APIライブ映像PWADocker 対応
flintbay.local / tracked-robot
オンライン
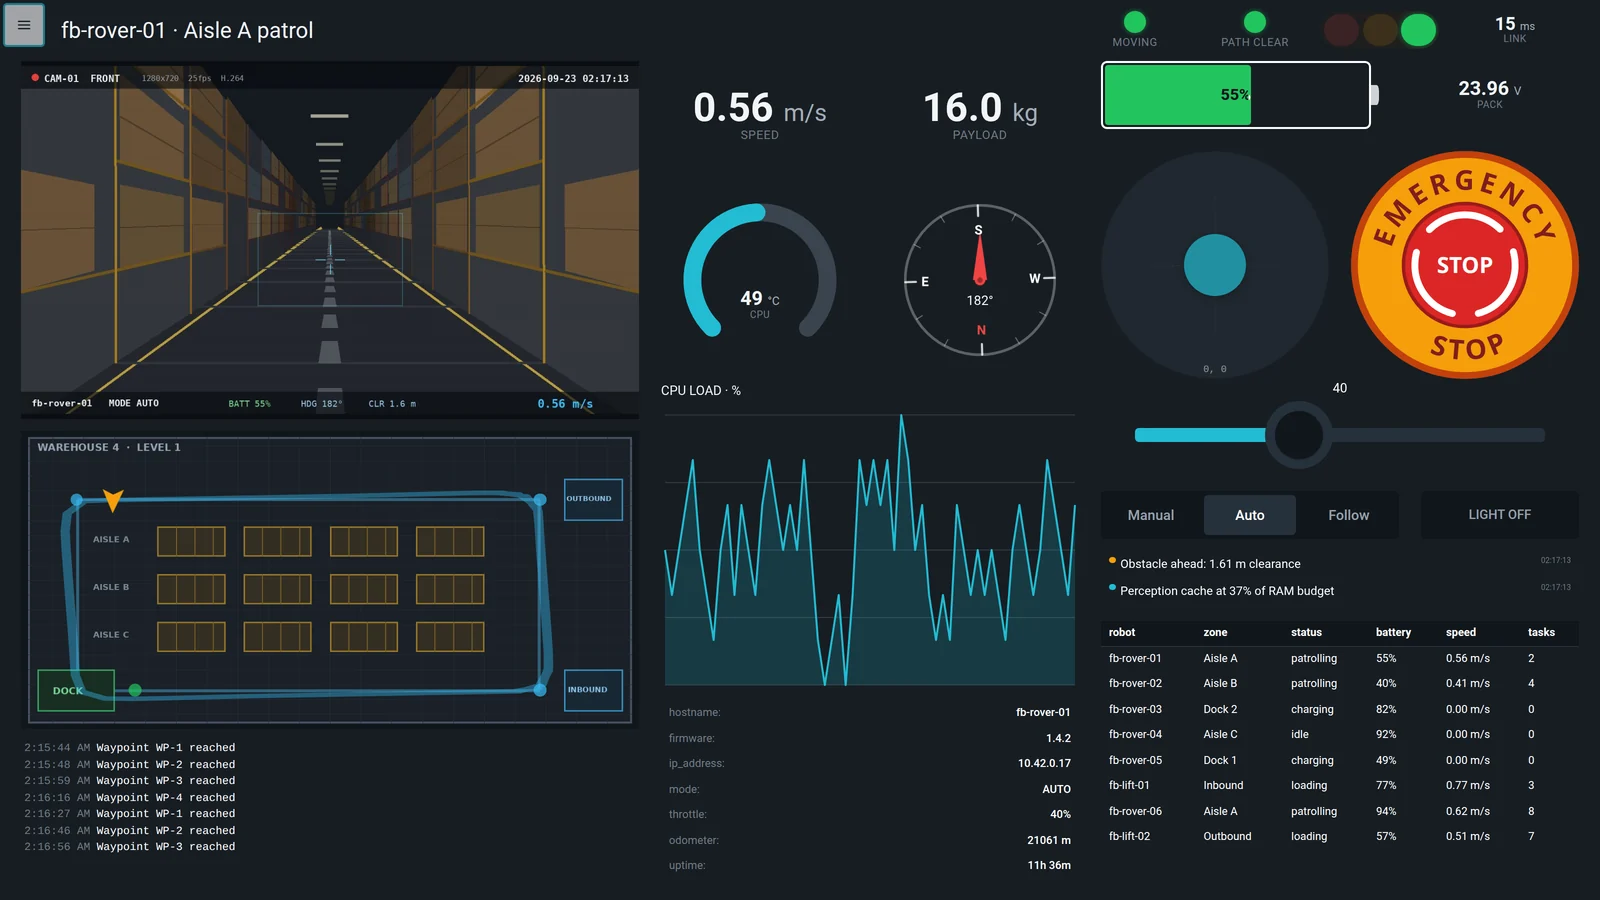
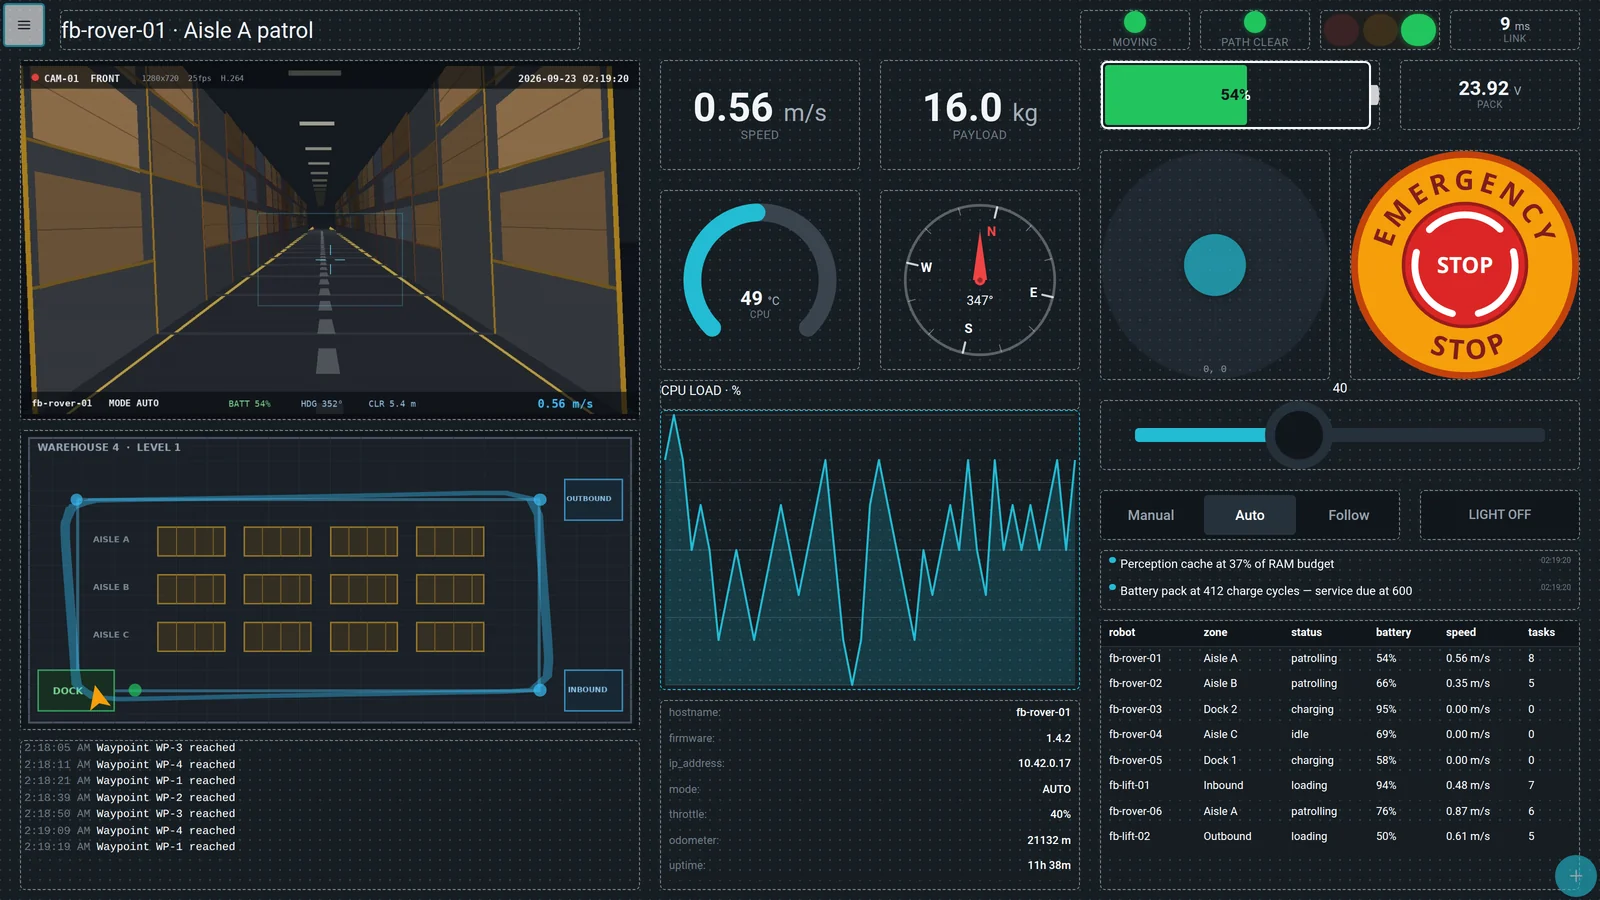
Flintbay の遠隔操作ページ:ライブカメラ、倉庫のフロアマップ、ゲージ、非常停止ボタン、フリート一覧表

その機械に必要な操作ステーションを

まずはカメラ、ジョイスティック、ボタン、バッテリー状態から。あとは 6 カテゴリ・42 種類の再利用可能なウィジェットから、オペレーターに必要なものだけを追加します。

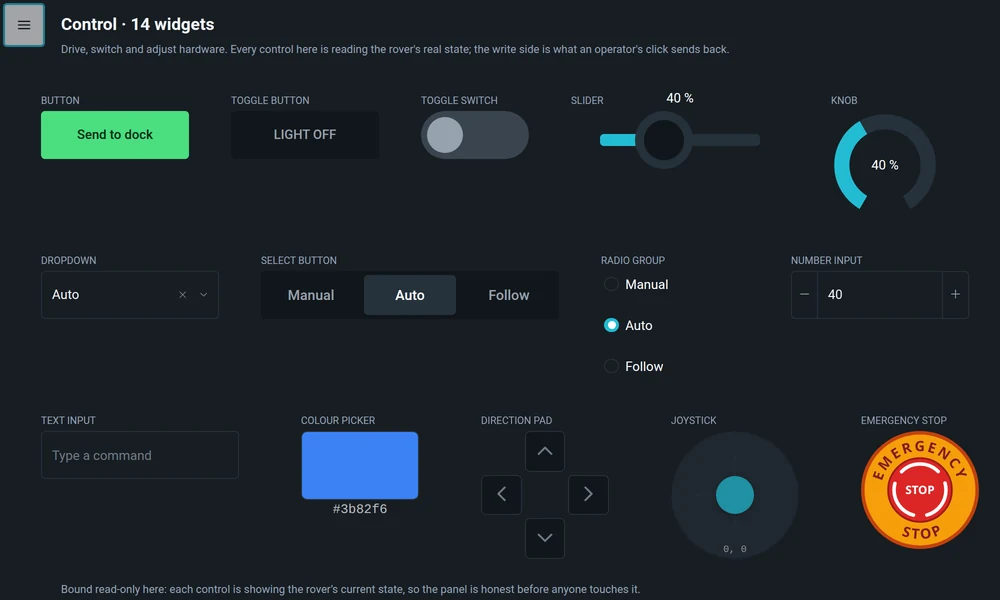
ローバーのライブテレメトリで動作する Flintbay のコントロールウィジェット

コントロール

オペレーターが繰り返し使う前提で設計されたコントロールで、ハードウェアを動かし、切り替え、調整します。全 14 種類で、どれも状態を書き込むだけでなく読み取ることもできます。

ButtonToggle ButtonToggle SwitchSliderKnobDropdownSelect ButtonRadio GroupNumber InputText InputColour PickerDirection PadJoystickEmergency Stop

ロボットはもう動いています。なぜまた操作アプリを作るのでしょう?

ジョイスティックと動画プレーヤーの試作は簡単です。しかし、再接続し、状態を同期し続け、長時間のセッションに耐え、アクセスを保護し、複数のデバイスで動く操作ステーションとなると、それだけで別のソフトウェアプロジェクトになります。

Flintbay は、その再利用可能なレイヤーをまとめて提供します。機械とそのロジックはあなたが作り、ブラウザ上の操作画面は Flintbay が担います。

なぜローカルで動かすのか?

応答性

制御経路を機械の近くに保てます。

プライバシー

テレメトリは自分が管理するインフラから出ません。

可用性

ローカルの操作ステーションはインターネットを必要としません。

保守し続けなければならない別のフロントエンド
映像・操作・テレメトリがツールごとにバラバラ
再接続や古い状態をめぐるエッジケース
ゼロから作る認証
1 台の機械に縛られたレイアウト
ローカルのハードウェアなのにクラウドに依存

エンドポイントから、動く操作画面へ

Flintbay を Jetson、Raspberry Pi、ノート PC、サーバーで動かします。ROS2、MQTT、REST、WebSocket を接続し、フロントエンドのコードを書かずに、ライブ映像、操作系、テレメトリを配置できます。

用意するもの:

  • ロボット、テストベンチ、または接続機器
  • ROS2、MQTT、REST、WebSocket のエンドポイント
  • カメラとテレメトリのソース

Flintbay が提供するもの:

  • ライブメディアウィジェット
  • ジョイスティックと方向パッド
  • ボタンと設定値
  • ゲージとチャート
  • 変換とバインディング
  • コマンドのフィードバック
  • ユーザー・ロール・監査
  • デバイスごとのレイアウト保存

ビルドパイプライン不要の 3 ステップ

データがどこにあるかを記述し、オペレーターに必要なウィジェットを配置し、ポートをつなぐだけです。その間もダッシュボードは動き続け、コンパイルもデプロイも必要ありません。

  1. 1

    ソースを記述する

    Flintbay のソースエディタ:MQTT ブローカーの名前、プロトコル、ホスト、ポート

    ホスト、ポート、そして使うプロトコル。REST、MQTT、ROS 2、WebSocket、メディアストリームのそれぞれに何が必要かをフォームが把握しており、その場で教えてくれます。

  2. 2

    ウィジェットを配置する

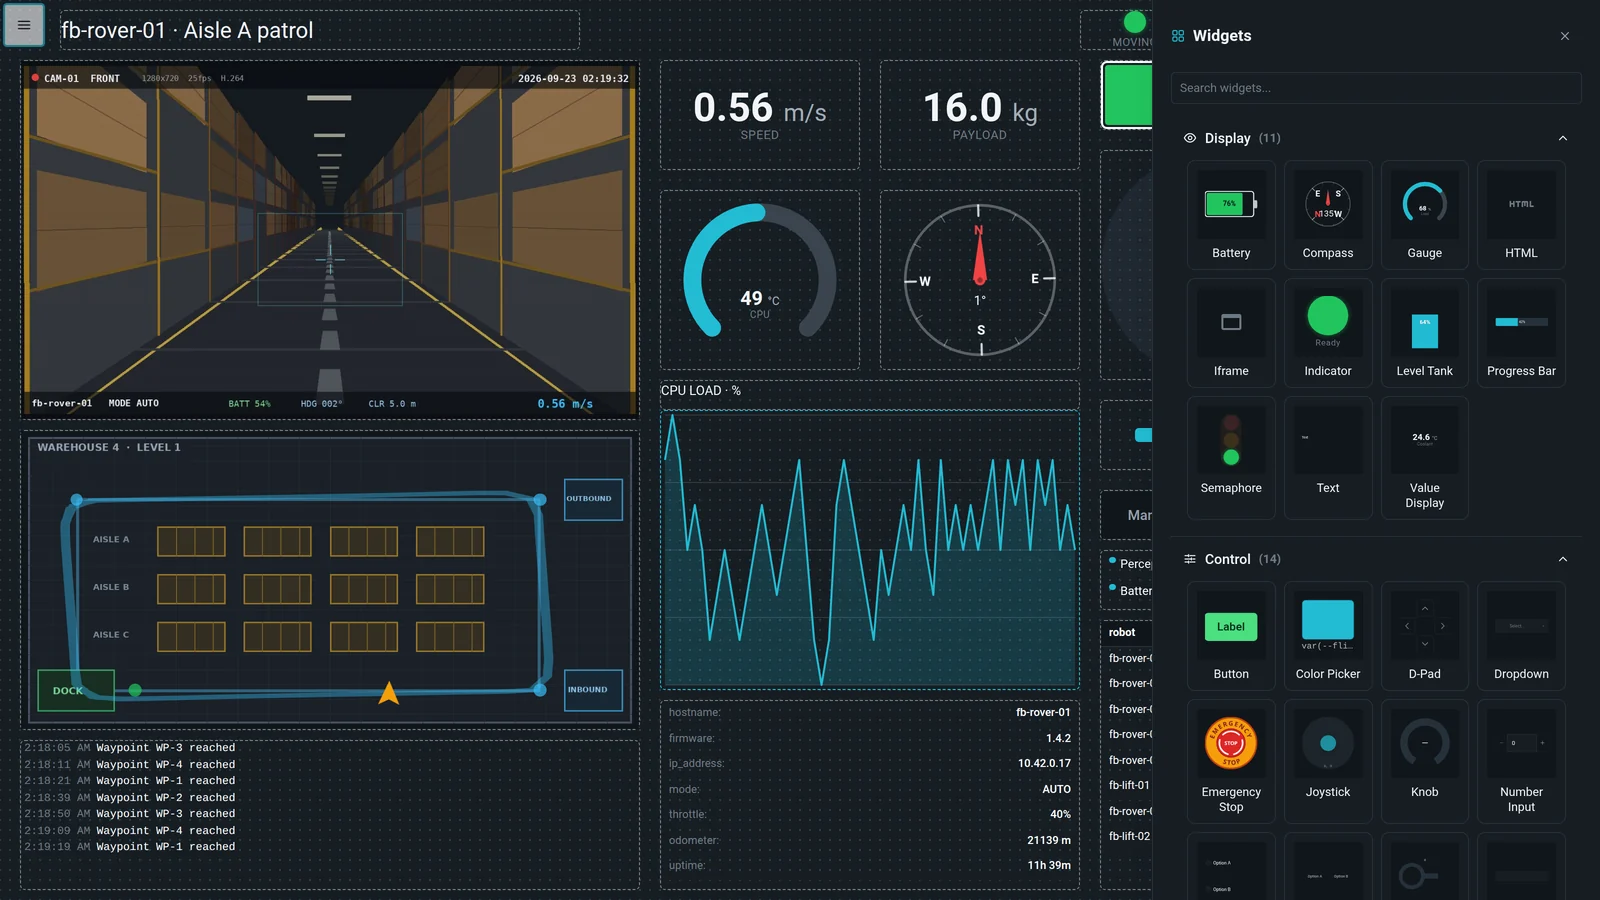
    ライブダッシュボード上に開いた Flintbay のウィジェットパレット。ディスプレイ系とコントロール系のウィジェットが並ぶ

    6 カテゴリ・42 種類のウィジェットを、それぞれパレットでプレビューできます。上で編集している間も、下のページは動き続けます。

  3. 3

    ポートをつなぐ

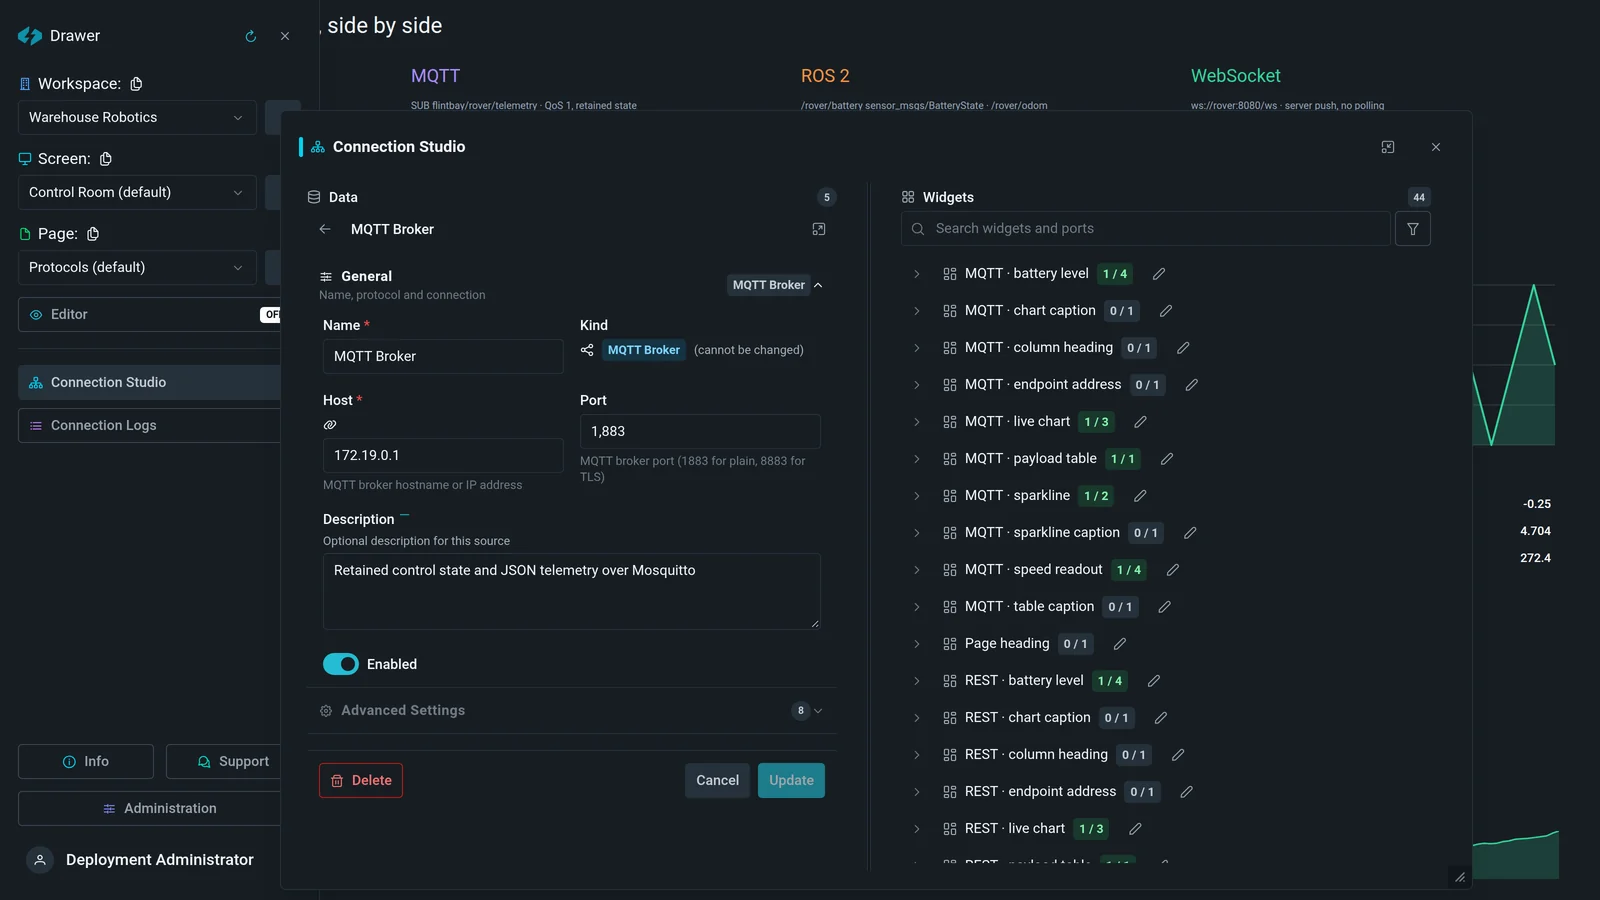
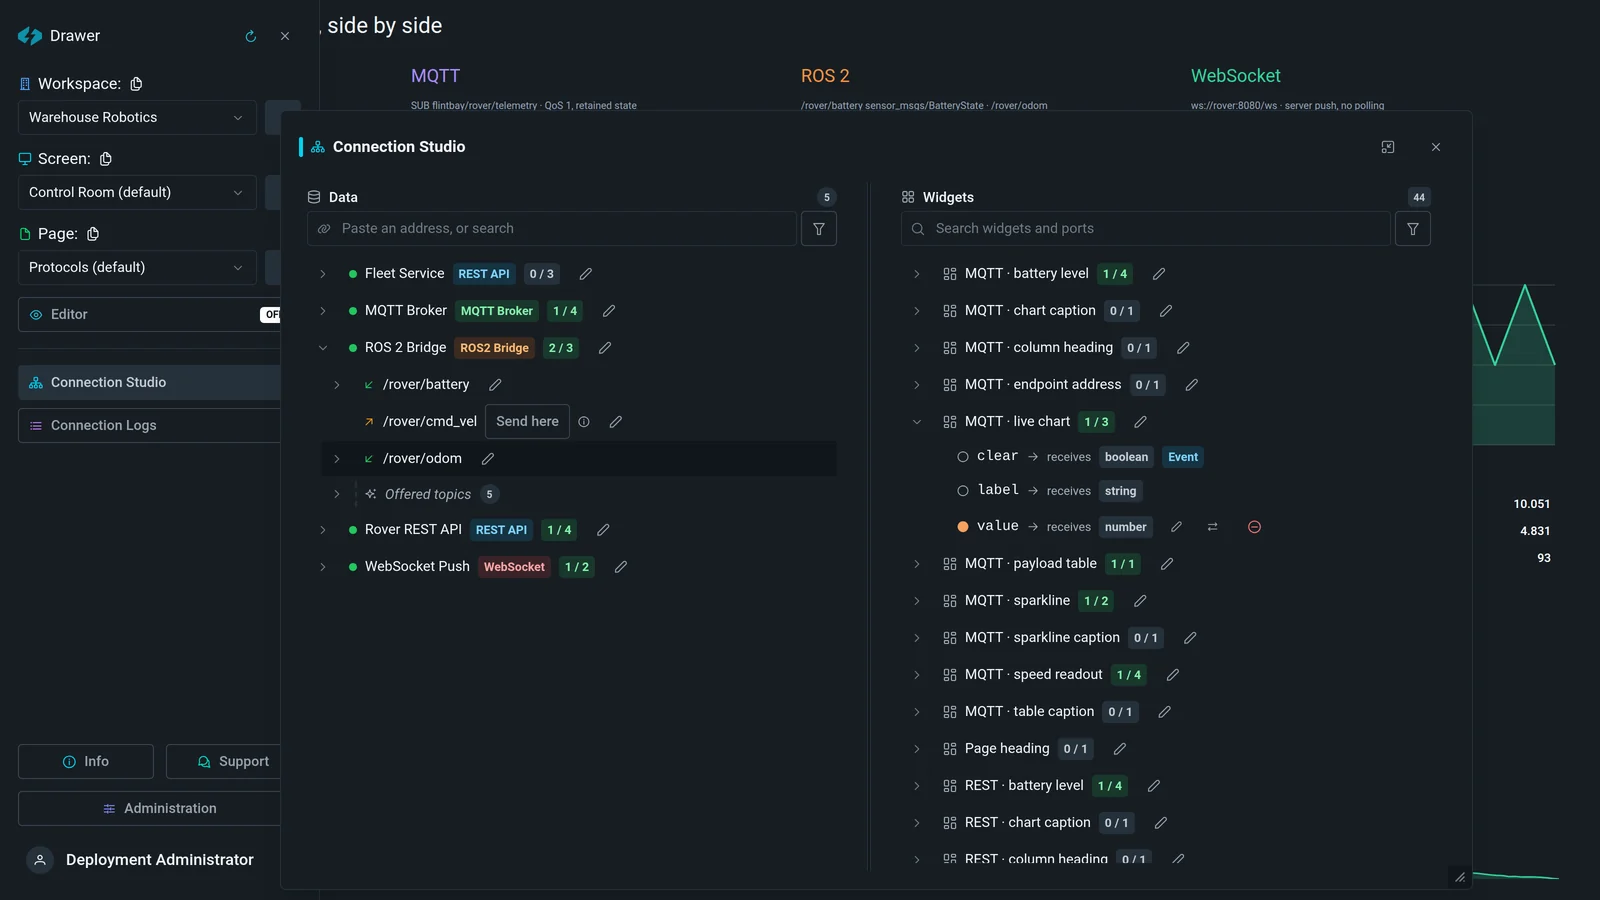
    ウィジェットの型付きポートと、それに供給するエンドポイントを並べて表示する接続スタジオ

    すべてのウィジェットは型付きのポートを公開しています。ペイロード内のパスを指定すればバインド完了。接続スタジオでは、どのポートにデータが届いていて、どれがまだ待機中かがわかります。

各ステップは MCP ツールとしても提供されているため、機械の説明を渡せば AI アシスタントが同じ作業を行えます。

手で触れるハードウェアのために

まずはロボットの操作画面から。同じ操作画面を、テストベンチやラボ、API を持つあらゆるローカル機器にも使い回せます。

ロボット開発者

ライブ映像、ジョイスティック、走行操作、バッテリー、接続状態を 1 つのブラウザ画面にまとめられます。

研究開発・テストベンチ

その場限りの UI をまた作るのではなく、アクチュエーター、センサー、カメラ、設定値のための再利用可能なパネルを作れます。

メイカー・ロボティクスラボ

TurtleBot、ローバー、Jetson のプロジェクトに、ノート PC・タブレット・スマートフォンで開ける操作ステーションを。

接続機器

同じウィジェットで、照明、灌水、自作の自動化設備など、API で公開されているものなら何でも操作できます。

操作・メディア・テレメトリを 1 画面に

機械に合わせてオペレーター画面を構成できます。インタラクティブな操作系、ライブメディア、現在の状態、履歴、構造化データを同じページに並べられます。

ライブカメラ、フロアマップ、ゲージ、非常停止ボタン、フリート一覧表を並べた Flintbay のページ

プロトコルに依存しないウィジェット

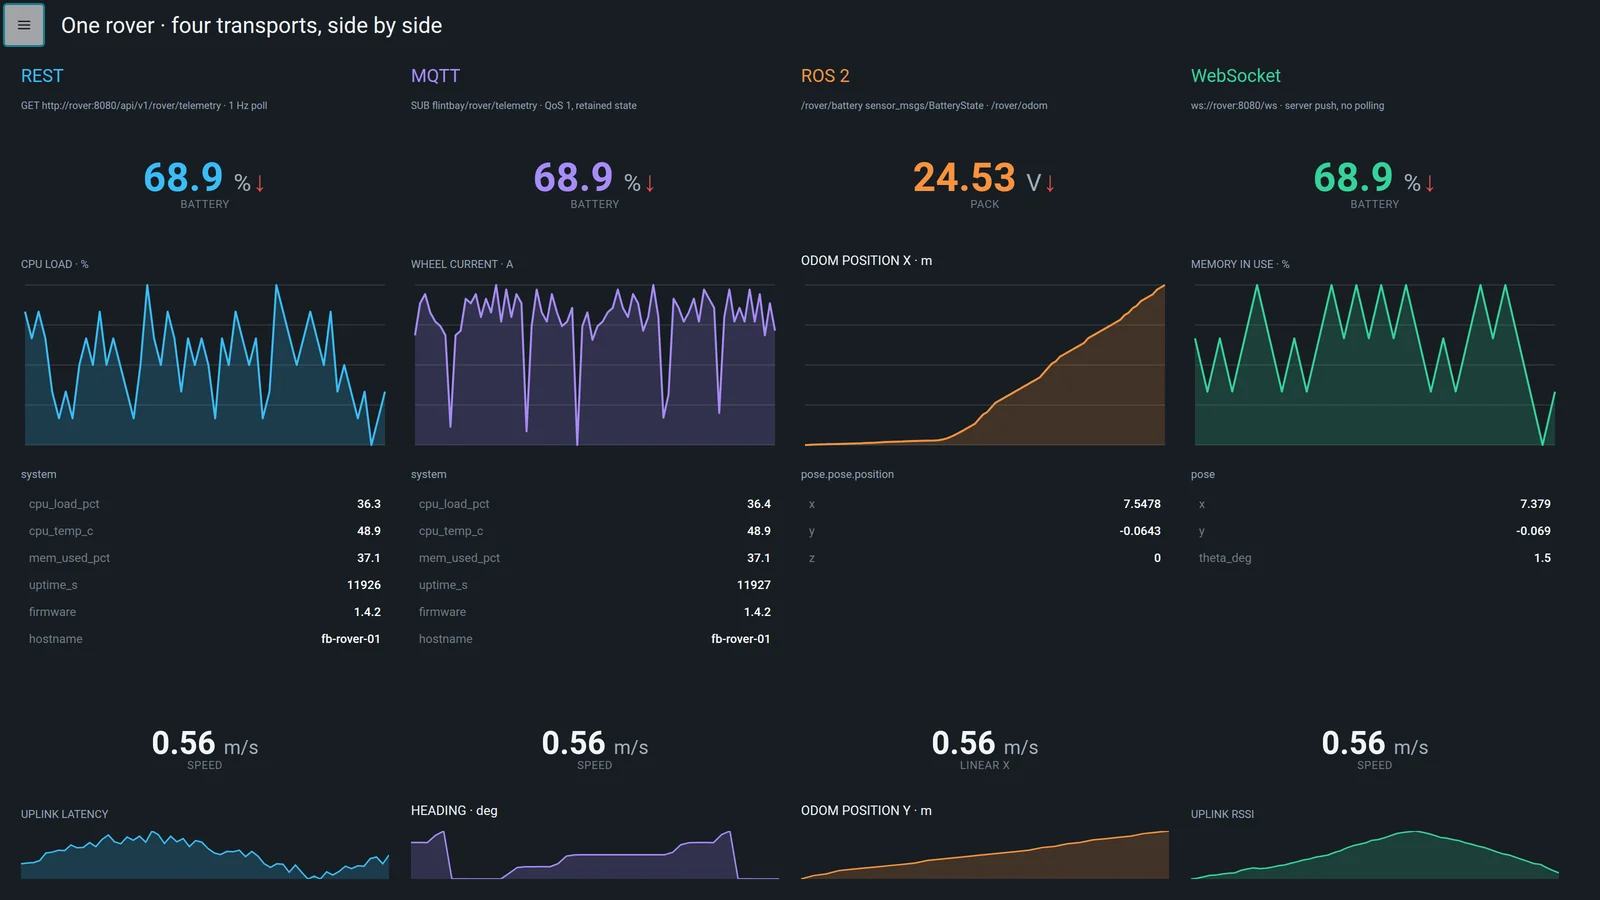
MQTT、REST、WebSocket、ROS2 を宣言的なバインディングで接続します。通信方式やペイロードが変わっても、レイアウトはそのまま使えます。

1 台のローバーを REST、MQTT、ROS 2、WebSocket の 4 経路で同時にライブ表示している画面

アプリケーションの基盤部分も込み

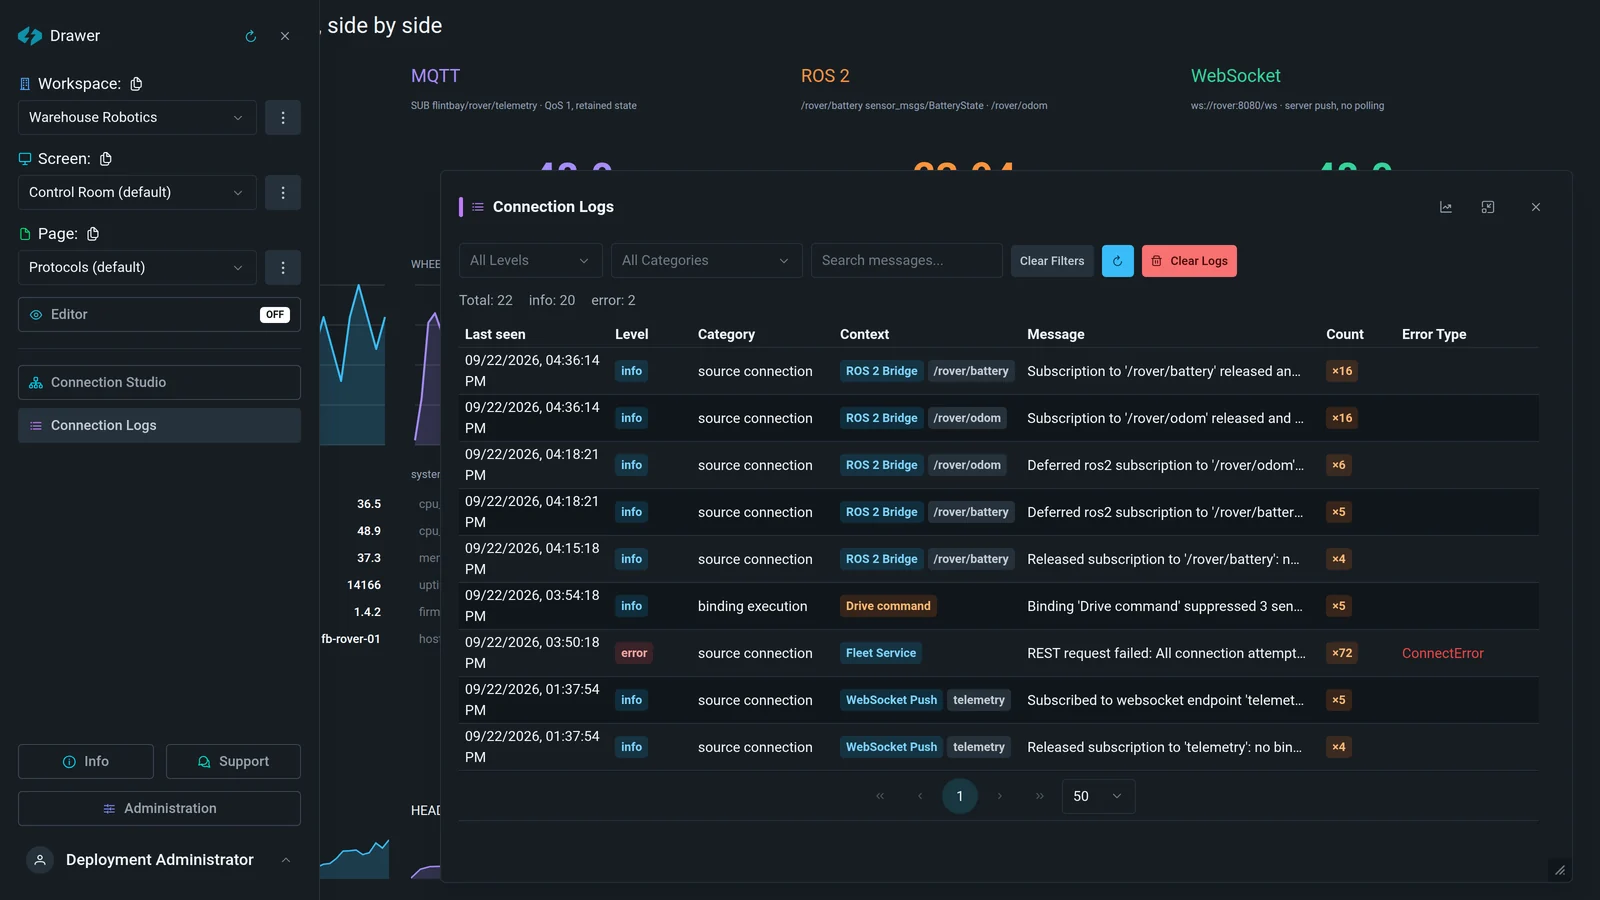
認証、ワークスペースのロール、アカウント管理、監査ログとシステムログ、再接続の挙動、コマンドモード、状態の同期はプラットフォームに含まれています。ロボットごとにバックログが増えることはありません。

Flintbay の接続ログ:レベル、カテゴリ、ソースごとのコンテキスト、発生回数、エラー種別

MCP による AI 支援セットアップ

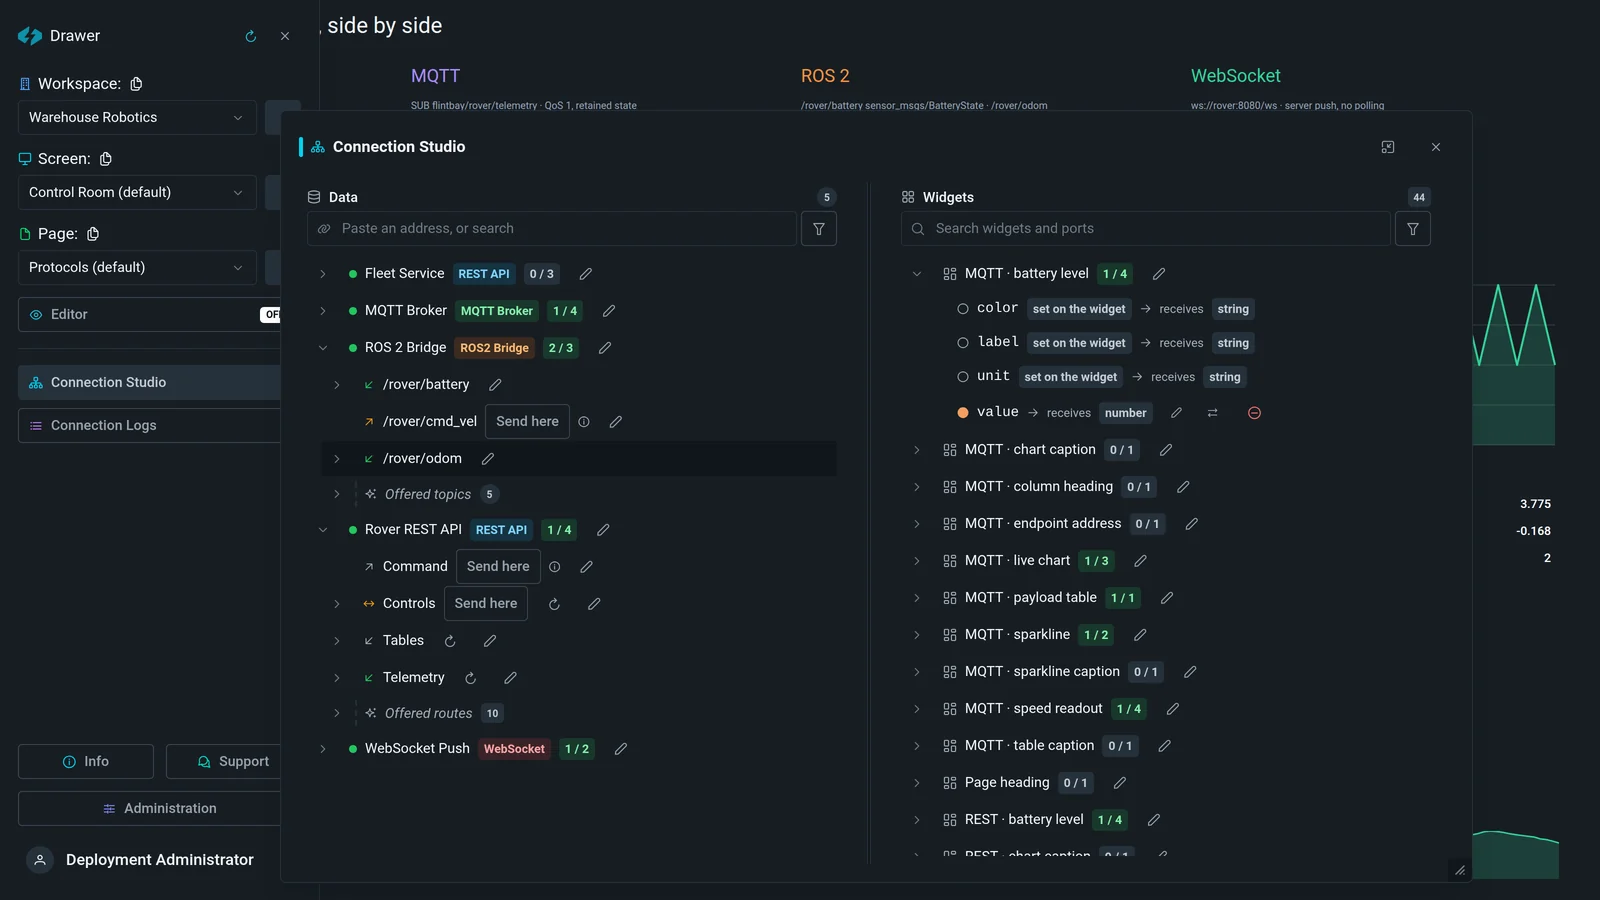
対応する AI クライアントを接続すれば、生成されたフロントエンドコードを編集するのではなく、構造化されたツールを通じてソース、エンドポイント、ウィジェット、バインディングを作成できます。

接続済みの 5 つのソースとそのエンドポイントを、供給先のウィジェットと並べて表示する接続スタジオ

12 のパネル、1 つのプロダクト

以下の画面はすべて Flintbay で作成し、実際に動作している状態を撮影したものです。モックアップも、ラベルの貼り替えもありません。それぞれが独自のシミュレーション環境を読み込んでいるので、冷却機は温度を、主軸は負荷率を表示しています。

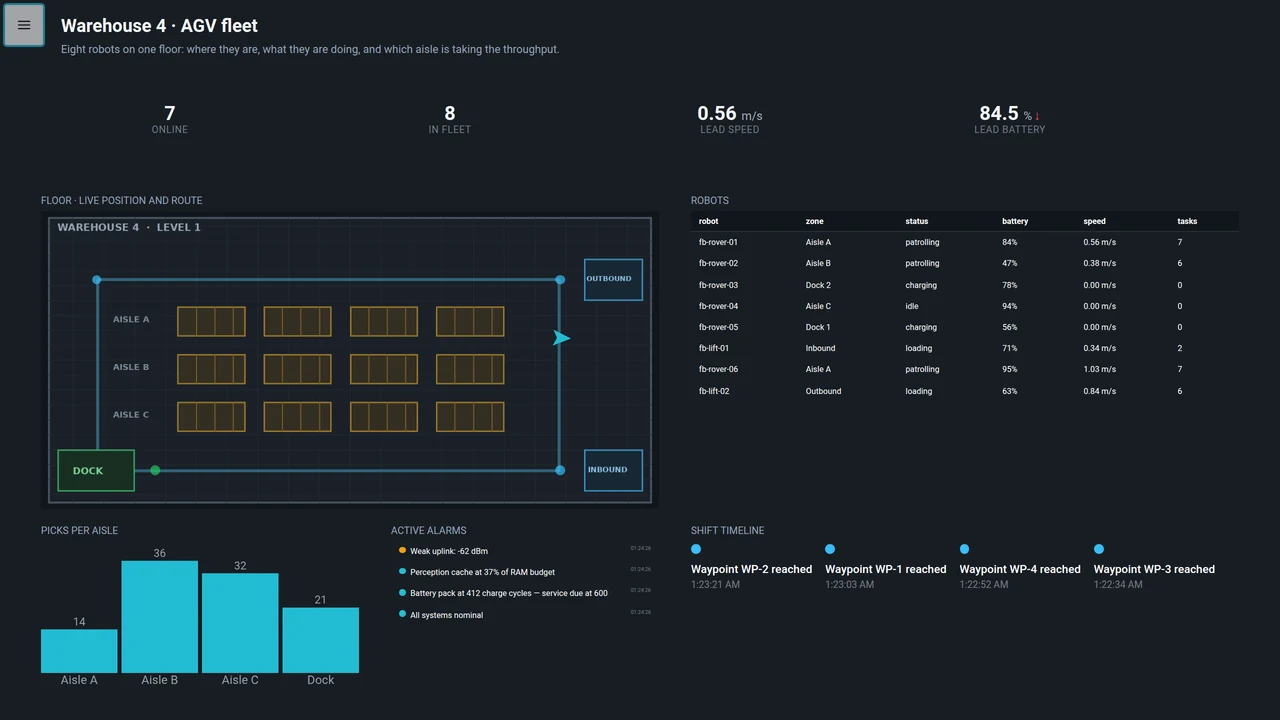
Flintbay のパネル:Warehouse 4 · AGV fleet

Warehouse 4 · AGV fleet

REST · ローバーシミュレーター

1 つのフロアに 8 台のロボット。マップ上のリアルタイム位置、充電中の機体、どの通路にスループットが集中しているかがひと目でわかります。マップの背景はエンドポイントが提供する画像なので、新しい拠点はファイルを 1 つ用意するだけです。

MapData TableBar ChartAlarm ListTimelineValue Display
ダッシュボードの周辺

誰も二度は書きたくない部分

操作ステーションはウィジェットだけでは成り立ちません。アカウント、ロール、自動化用のキー、監査証跡、そして「なぜこのソースからデータが来ないのか」に答えるログが最初から揃っています。以下の各パネルは機能一覧ではなく、実際に動作している製品を撮影したものです。

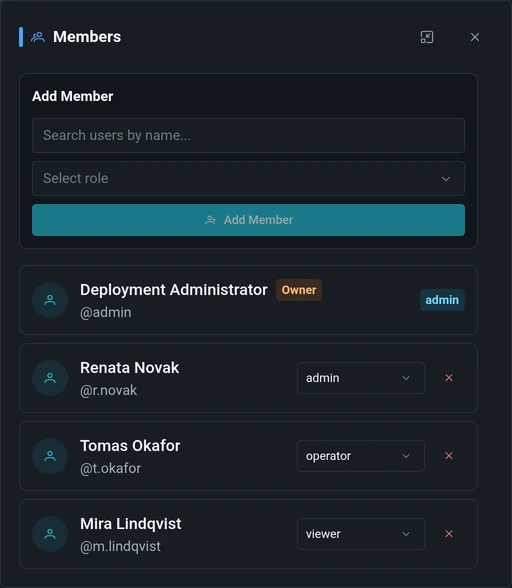
4 つのアカウントとそれぞれのロール選択ドロップダウンが表示された Flintbay のワークスペースメンバーパネル

メンバー管理はデプロイ全体ではなく、ワークスペース単位で

同じアカウントで、倉庫フロアは操作し、テストベンチは閲覧だけ、ということができます。プラットフォームには admin、editor、operator、viewer の 4 つのロールが用意されており、ワークスペースのオーナーは管理者を介さずにこのパネルから変更できます。

操作ステーションを試す

ライブインスタンス上に、専用のワークスペース付きのアカウントを作成できます。デモのセットアップでは、シミュレーションされた 1 台のローバーから、テレメトリ、映像、音声を含むライブのソースとエンドポイントの追加を試みます。準備はベストエフォートのため、実際に追加された内容は有効化画面に表示されます。その後、何もインストールせずにウィジェットを追加し、接続スタジオでつなげられます。必要なのはメールアドレス、パスワード、そして有効化リンク 1 つだけです。

編集モードの Flintbay:ライブデータを受信し続けているダッシュボードの上に、点線の配置グリッドが表示されている

予告なくリセットされる可能性のある公開インスタンスです。作成した内容は一時的なものとお考えください。また、普段お使いのパスワードは使い回さないでください。

デプロイ

操作ステーションを機械のそばに

Flintbay は、Web アプリ、API、PostgreSQL、Redis をまとめた 1 つの Docker イメージとして提供されます。ロボットの Jetson、Raspberry Pi、ノート PC、近くのサーバーで動かしておけば、ハードウェアが起動している間はいつでもインターフェースを使えます。

エッジ対応

AMD64 と ARM64 のイメージで、サーバー、ノート PC、Jetson、Raspberry Pi をカバーします。

デフォルトで永続化

保存したレイアウトと設定は、コンテナの再起動やイメージの更新後も残ります。

ローカルファースト

制御トラフィックとテレメトリを、ハードウェアと同じネットワーク内にとどめられます。

アプリケーションセキュリティ込み

認証、セッション、ワークスペースのロール、レート制限、監査ログは最初からスタックに含まれています。

GitHub のセットアップガイド全文
docker-compose.yml
# ハードウェアのそばで操作ステーションを起動
services:
flintbay:
image: ghcr.io/flintbayhq/flintbay:0.1.7
ports:
- "19580:19580"
- "8189:8189/udp" # ライブ映像
- "8189:8189/tcp"
environment:
FLINTBAY_PUBLIC_URL: http://localhost:19580
volumes:
- flintbay_data:/var/lib/flintbay
restart: unless-stopped
volumes:
flintbay_data:
$ docker compose up -d
✔ 操作ステーションの準備完了 :19580

0.1.7 が現在のリリースです。:latest は最新の安定版に追従します。本番環境ではこのようにバージョンを固定し、アップグレードのタイミングを自分で選べるようにしてください。

リリース

何がリリースされ、どのイメージなのか

すべてのリリースは、AMD64 と ARM64 をカバーする 1 つのイメージです。そのインデックスダイジェストに対して cosign で署名しているため、ビルドを識別するのはタグではなくダイジェストです。稼働中のデプロイはこの同じ一覧を読み込み、自身のバージョンとローカルで比較します。デプロイに関する情報がどこかへ送信されることはありません。

0.1.7

最新セキュリティ

以下のリリースノートは英語で公開されています。

  • Refresh tokens can no longer be raced, and a signed-in request is tied to its session's account rather than to a username.
  • API key rotation keeps exact scopes and lifetime, and rotating the JWT secret no longer breaks keys or signs everyone out.
  • The joystick can drive a ROS 2 robot directly through its new twist port, and lowpass now actually smooths.
リリースノート全文 sha256:334a697773dca690d30f5d7a2722736e03b18f5f3b7cc1b37db3e29637f91bd3
すべてのリリース:

以前のリリースと各変更の背景は変更履歴をご覧ください。

開発者は 1 人。そして、使い続けられるプロジェクト

Flintbay は、ウクライナの開発者 Andrii が個人で開発しています。始まりは、山ほどある物理的な操作機器を、ブラウザ上のカメラ、ジョイスティック、ボタン、テレメトリに置き換えることでした。今では Jetson 上で実際のハードウェアのそばで動いています。目指しているのは、次の機械のためにまた操作アプリをゼロから書かずに済むことです。

セルフホストは無料で、これからも変わりません。シート数の制限も、有料プランも、テレメトリもありません。開発を続ける時間を生み出せるのは、サポートだけです。

開発に使うハードウェア

ボード、カメラ、センサー。決して不具合を起こさないモックではなく、実際に不具合を起こす機械を相手にウィジェットを作るためです。

リリースを続ける時間

インテグレーション、ウィジェット、そして地味な部分(再接続、ロール、監査証跡)。サポートがあれば、次のリリースは「いつか」ではなく「この週末」になります。

セルフホストであり続けること

料金ページの代わりにあるのがチップ(投げ銭)です。だからこそ、あなたのマシン上のデプロイはあなたのためだけに動き、自身の情報を外部に一切送信しません。取得するのは公開されているリリース一覧だけで、それもオフにできます。

安定版リリース
8
初回リリース
2026年9月8日
最新
2026年9月27日
すべてのイメージ
署名済み、AMD64 + ARM64
Ko-fi でサポート GitHub でスターを付ける

1 回きりのチップで十分です。スターならまったく費用はかかりません。

ブラウザを開いて、ハードウェアを操作しよう。

カメラ、操作系、テレメトリを 1 つのローカルなオペレーター画面に。
Flintbay をデプロイし、エンドポイントを接続して、機械に合わせたパネルを作りましょう。

自分でデプロイする
ローカルで動作
リアルタイム制御
アクセス制御込み