Selbst gehostet · Läuft auf Ihrer Hardware
Ein Docker-Befehl

Ihre Hardware. Ein Browser, um sie zu steuern.

Machen Sie aus einem Jetson, Raspberry Pi oder lokalen Server einen Leitstand im Browser. Live-Video, Bedienelemente und Telemetrie — ohne eigenes Frontend zu entwickeln.

So funktioniert es
JetsonRaspberry PiROS2MQTTWebSocketREST APILive-VideoPWADocker-fähig
flintbay.local / tracked-robot
Online
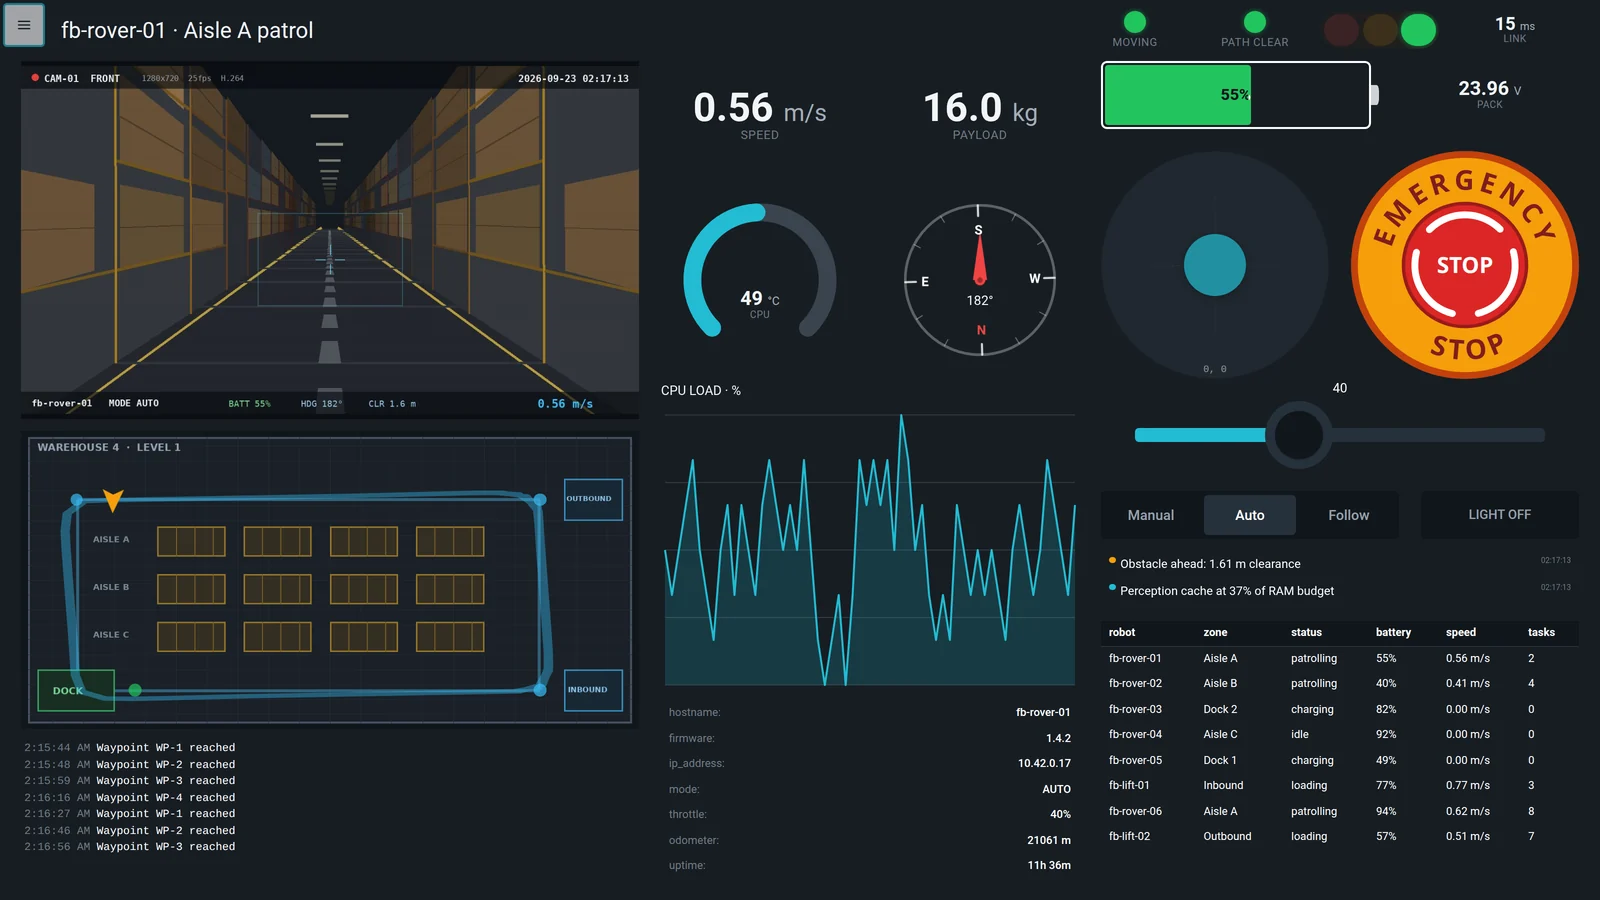
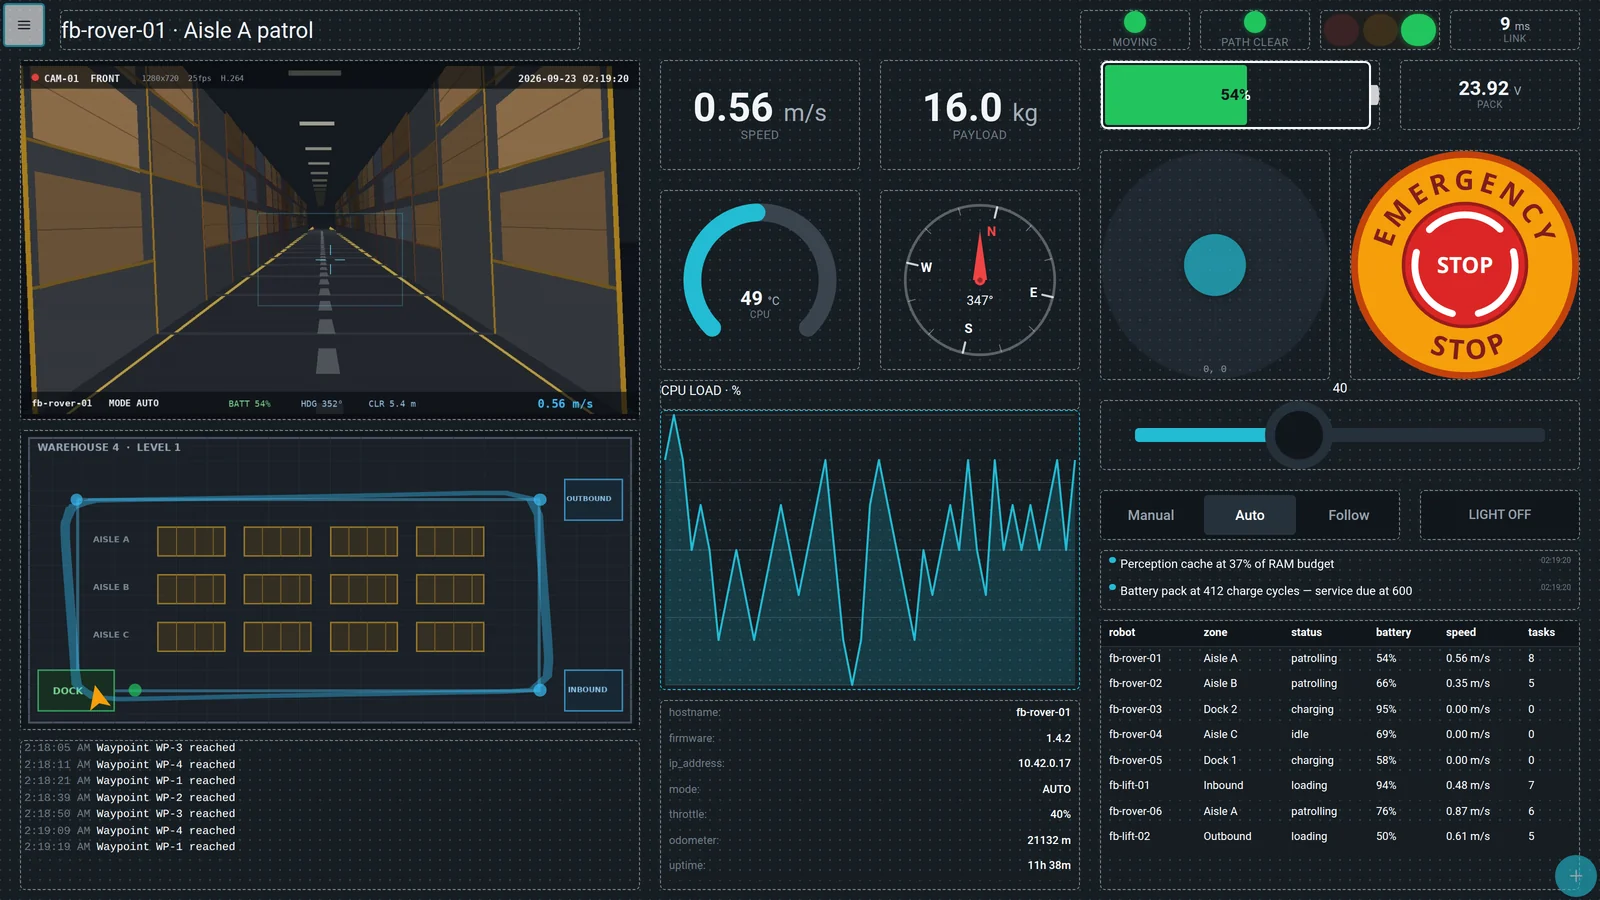
Flintbay-Teleoperationsseite: Live-Kamera, Hallenplan, Messanzeigen, Not-Halt und eine Flottentabelle

Bauen Sie den Leitstand, den Ihre Maschine braucht

Beginnen Sie mit Kamera, Joystick, Tastern und Akkustand. Ergänzen Sie nur, was der Bediener braucht — aus 42 wiederverwendbaren Widgets in sechs Kategorien.

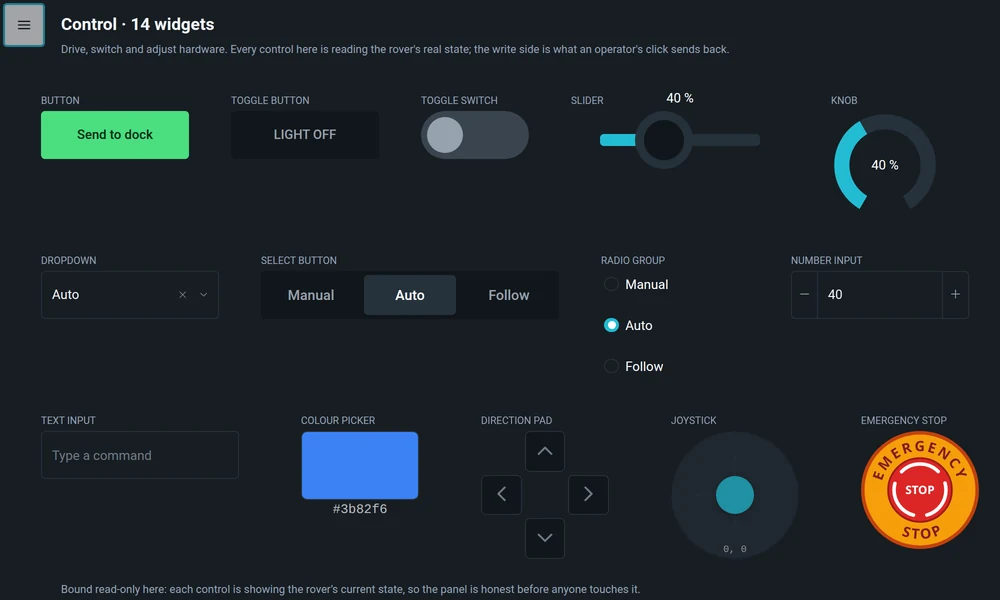
Flintbay-Widgets der Kategorie Steuerung mit Live-Telemetrie eines Rovers

Steuerung

Hardware bewegen, schalten und einstellen — mit Bedienelementen, die für den wiederholten Einsatz durch Bediener ausgelegt sind. Es sind vierzehn, und jedes davon kann den Zustand sowohl lesen als auch schreiben.

ButtonToggle ButtonToggle SwitchSliderKnobDropdownSelect ButtonRadio GroupNumber InputText InputColour PickerDirection PadJoystickEmergency Stop

Ihr Roboter funktioniert. Warum noch eine Steuer-App bauen?

Ein Prototyp mit Joystick und Videoplayer ist schnell gebaut. Ein Leitstand, der sich neu verbindet, den Zustand synchron hält, lange Sitzungen übersteht, den Zugang absichert und auf allen Geräten läuft, ist ein eigenes Softwareprojekt.

Flintbay bündelt diese wiederverwendbare Schicht. Sie bauen die Maschine und ihre Logik; Flintbay übernimmt die Bedienoberfläche im Browser.

Warum lokal betreiben?

Reaktionsschnell

Der Steuerpfad bleibt nah an der Maschine.

Privat

Telemetrie bleibt auf Infrastruktur, die Sie kontrollieren.

Verfügbar

Ihr lokaler Leitstand braucht kein Internet.

Ein separates Frontend, das gepflegt werden will
Video, Steuerung und Telemetrie auf mehrere Tools verteilt
Randfälle bei Wiederverbindung und veraltetem Zustand
Authentifizierung von Grund auf selbst gebaut
Layouts, die an eine Maschine gebunden sind
Cloud-Abhängigkeit für lokale Hardware

Von Endpunkten zum funktionierenden Cockpit

Betreiben Sie Flintbay auf einem Jetson, Raspberry Pi, Laptop oder Server. Verbinden Sie ROS2, MQTT, REST oder WebSocket und ordnen Sie Live-Video, Bedienelemente und Telemetrie an, ohne Frontend-Code zu schreiben.

Sie bringen mit:

  • Einen Roboter, Prüfstand oder ein vernetztes Gerät
  • ROS2-, MQTT-, REST- oder WebSocket-Endpunkte
  • Kamera- und Telemetriequellen

Flintbay liefert:

  • Live-Medien-Widgets
  • Joystick & D-Pad
  • Taster & Sollwerte
  • Messanzeigen & Diagramme
  • Transformationen & Bindungen
  • Befehlsrückmeldung
  • Benutzer, Rollen & Audit
  • Gespeicherte Geräte-Layouts

Drei Schritte, keine Build-Pipeline

Beschreiben Sie, wo die Daten liegen, platzieren Sie die Widgets, die der Bediener braucht, und verdrahten Sie die Ports. Das Dashboard bleibt die ganze Zeit live — es gibt nichts zu kompilieren und nichts bereitzustellen.

  1. 1

    Quelle beschreiben

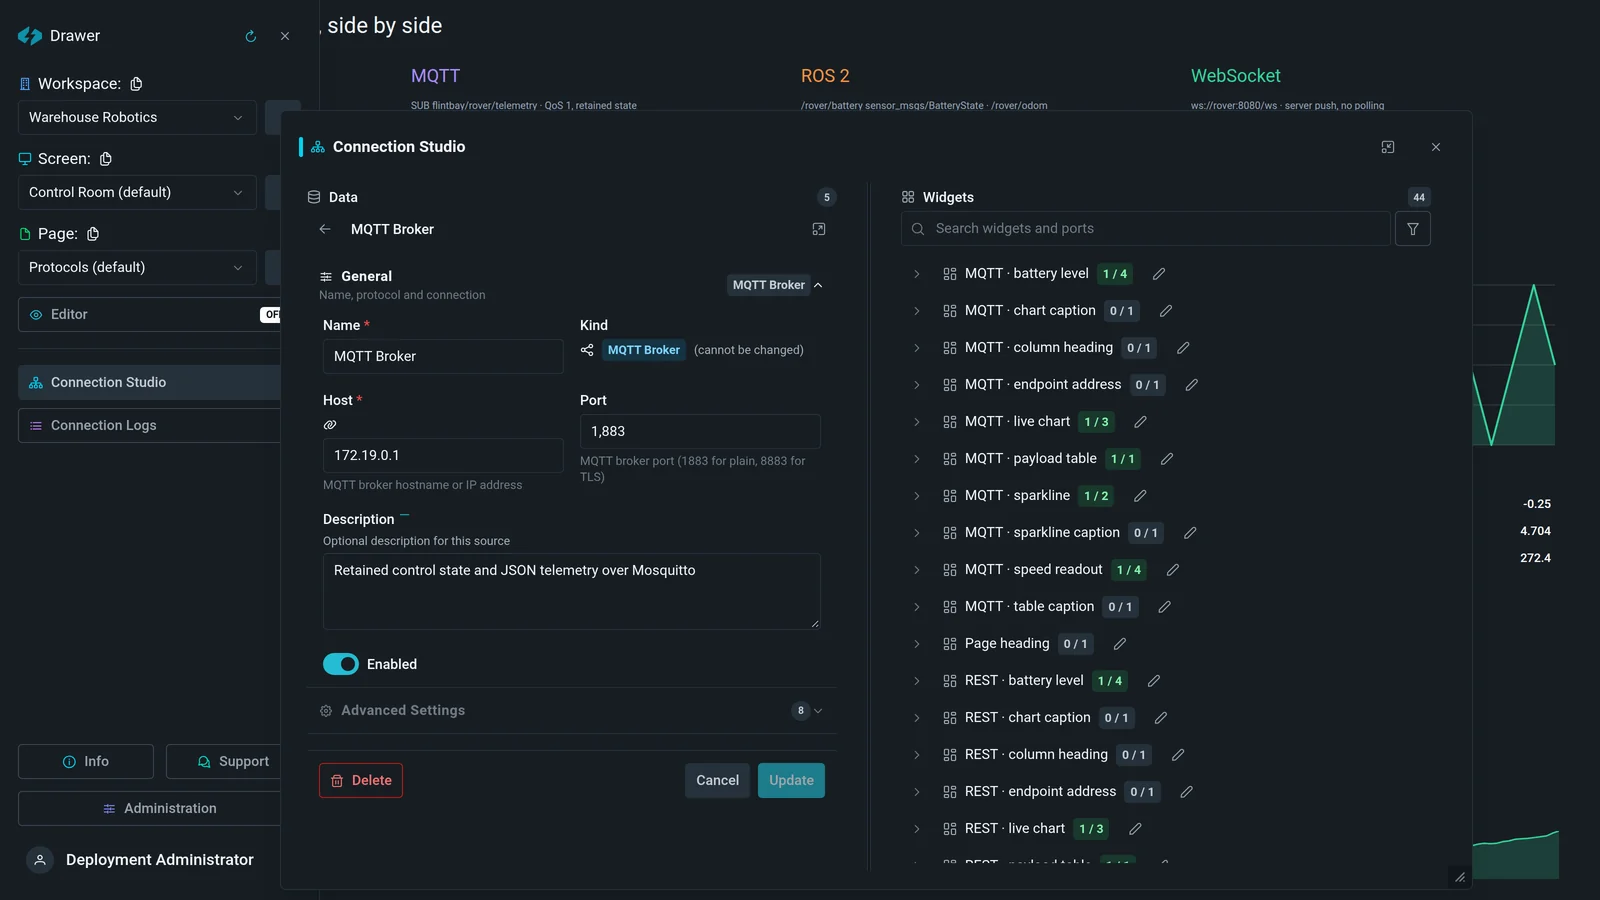
    Der Quellen-Editor von Flintbay: Name, Protokoll, Host und Port eines MQTT-Brokers

    Ein Host, ein Port und das Protokoll. REST, MQTT, ROS 2, WebSocket oder ein Medienstream — das Formular weiß, was jedes davon braucht, und weist direkt am Feld darauf hin.

  2. 2

    Widgets platzieren

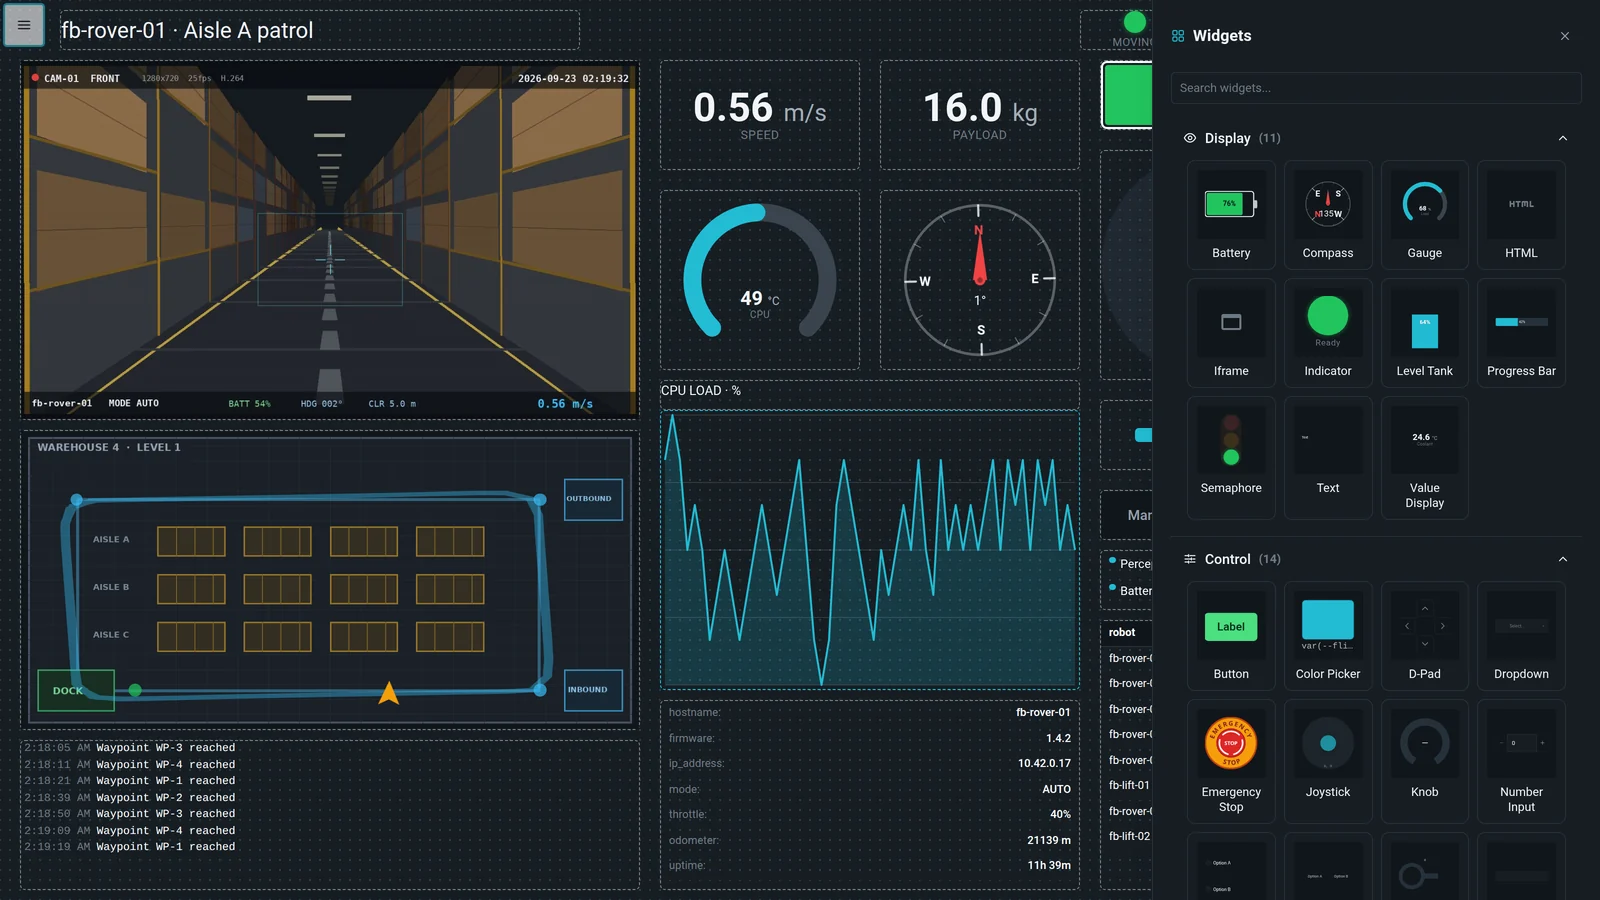
    Die Widget-Palette von Flintbay über einem Live-Dashboard mit Telemetrie- und Steuerungs-Widgets

    Zweiundvierzig Widgets in sechs Kategorien, jedes mit Vorschau in der Palette. Die Seite darunter läuft weiter, während Sie darauf aufbauen.

  3. 3

    Ports verdrahten

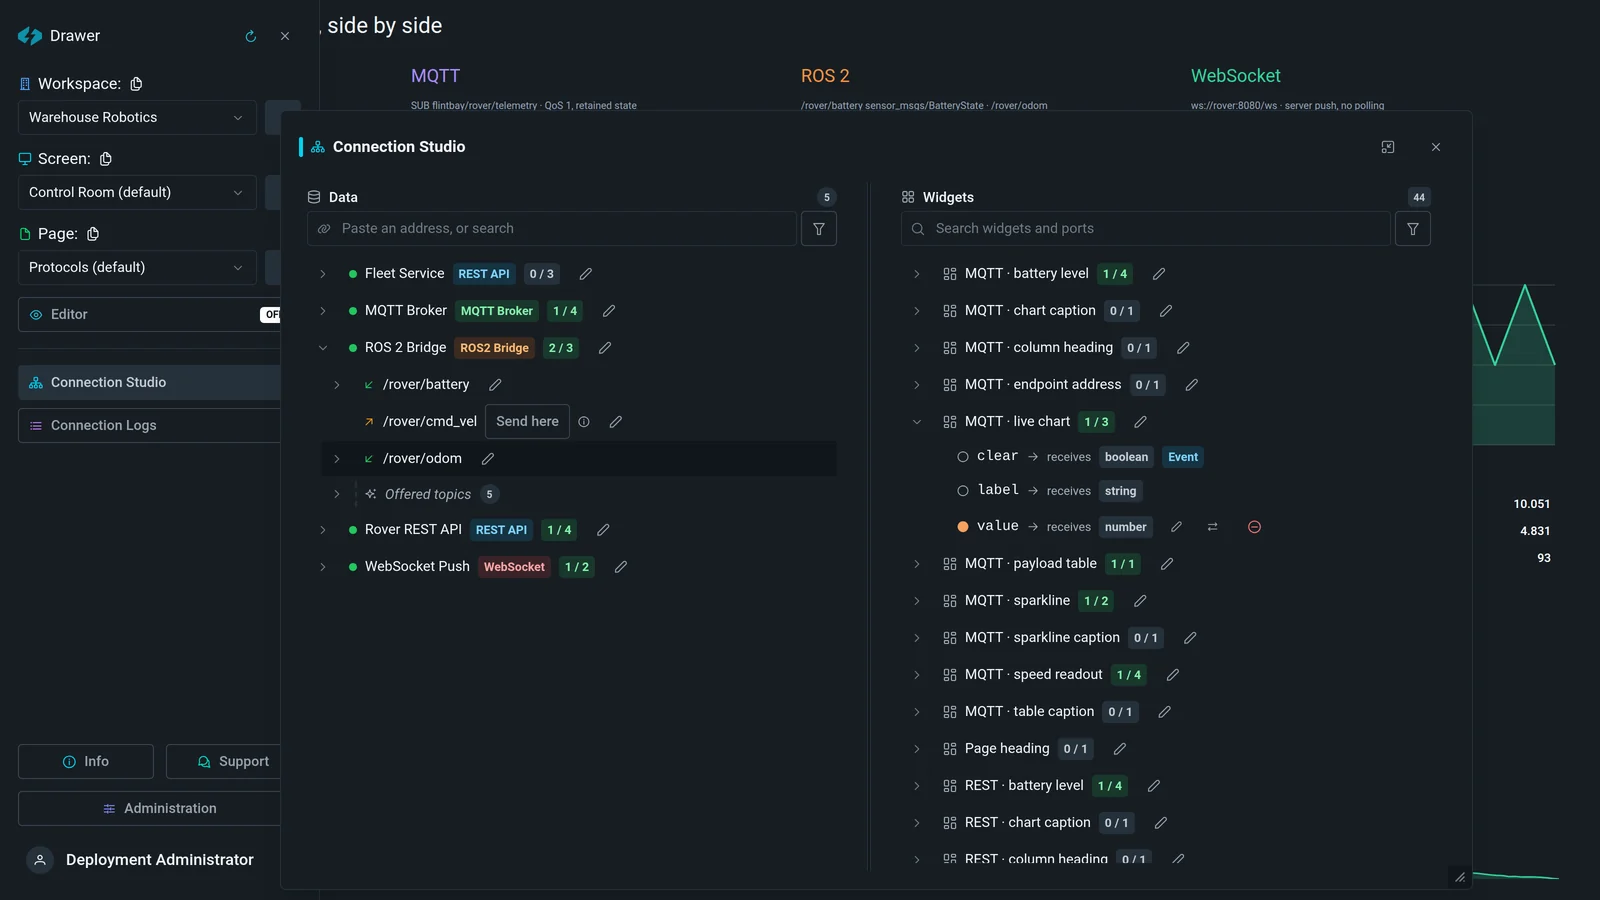
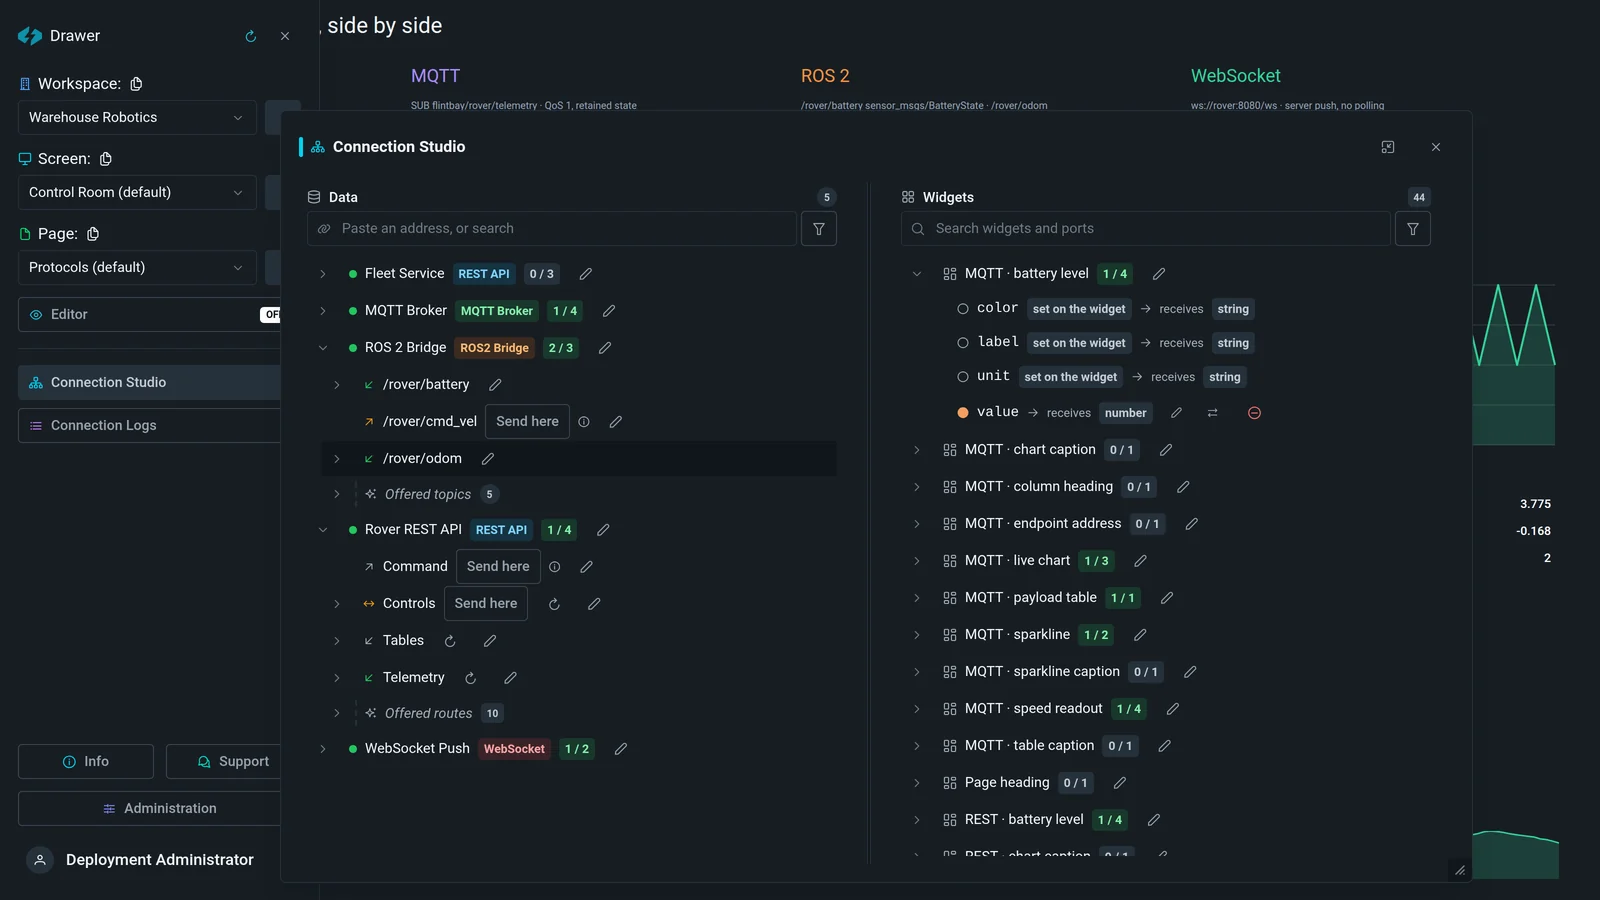
    Das Verbindungsstudio zeigt die typisierten Ports eines Widgets neben den Endpunkten, die sie speisen

    Jedes Widget hat typisierte Ports. Weisen Sie einem Port einen Pfad in der Payload zu, und er ist gebunden — das Verbindungsstudio zeigt, welche Ports gespeist werden und welche noch warten.

Jeder Schritt ist auch ein MCP-Tool, sodass ein Assistent dieselbe Arbeit anhand einer Beschreibung der Maschine erledigen kann.

Gemacht für Hardware zum Anfassen

Beginnen Sie mit einem Roboter-Cockpit. Nutzen Sie dieselbe Bedienoberfläche für einen Prüfstand, ein Labor oder jedes lokale Gerät mit API.

Roboterbauer

Live-Video, Joystick, Fahrsteuerung, Akkustand und Verbindungsstatus in einer Browseransicht.

F&E und Prüfstände

Ein wiederverwendbares Panel für Aktoren, Sensoren, Kameras und Sollwerte statt der nächsten Wegwerf-Oberfläche.

Maker und Robotiklabore

Geben Sie einem TurtleBot, Rover oder Jetson-Projekt einen Leitstand, der sich auf Laptop, Tablet oder Smartphone öffnen lässt.

Vernetzte Hardware

Dieselben Widgets steuern Beleuchtung, Bewässerung, selbst gebaute Automatisierung oder alles, was über eine API erreichbar ist.

Steuerung, Medien und Telemetrie zusammen

Bauen Sie die Bedieneransicht um die Maschine herum: interaktive Bedienelemente, Live-Medien, aktueller Zustand, Verlauf und strukturierte Daten auf derselben Seite.

Eine Flintbay-Seite mit Live-Kamera, Grundriss, Messanzeigen, Not-Halt und Flottentabelle nebeneinander

Protokollunabhängige Widgets

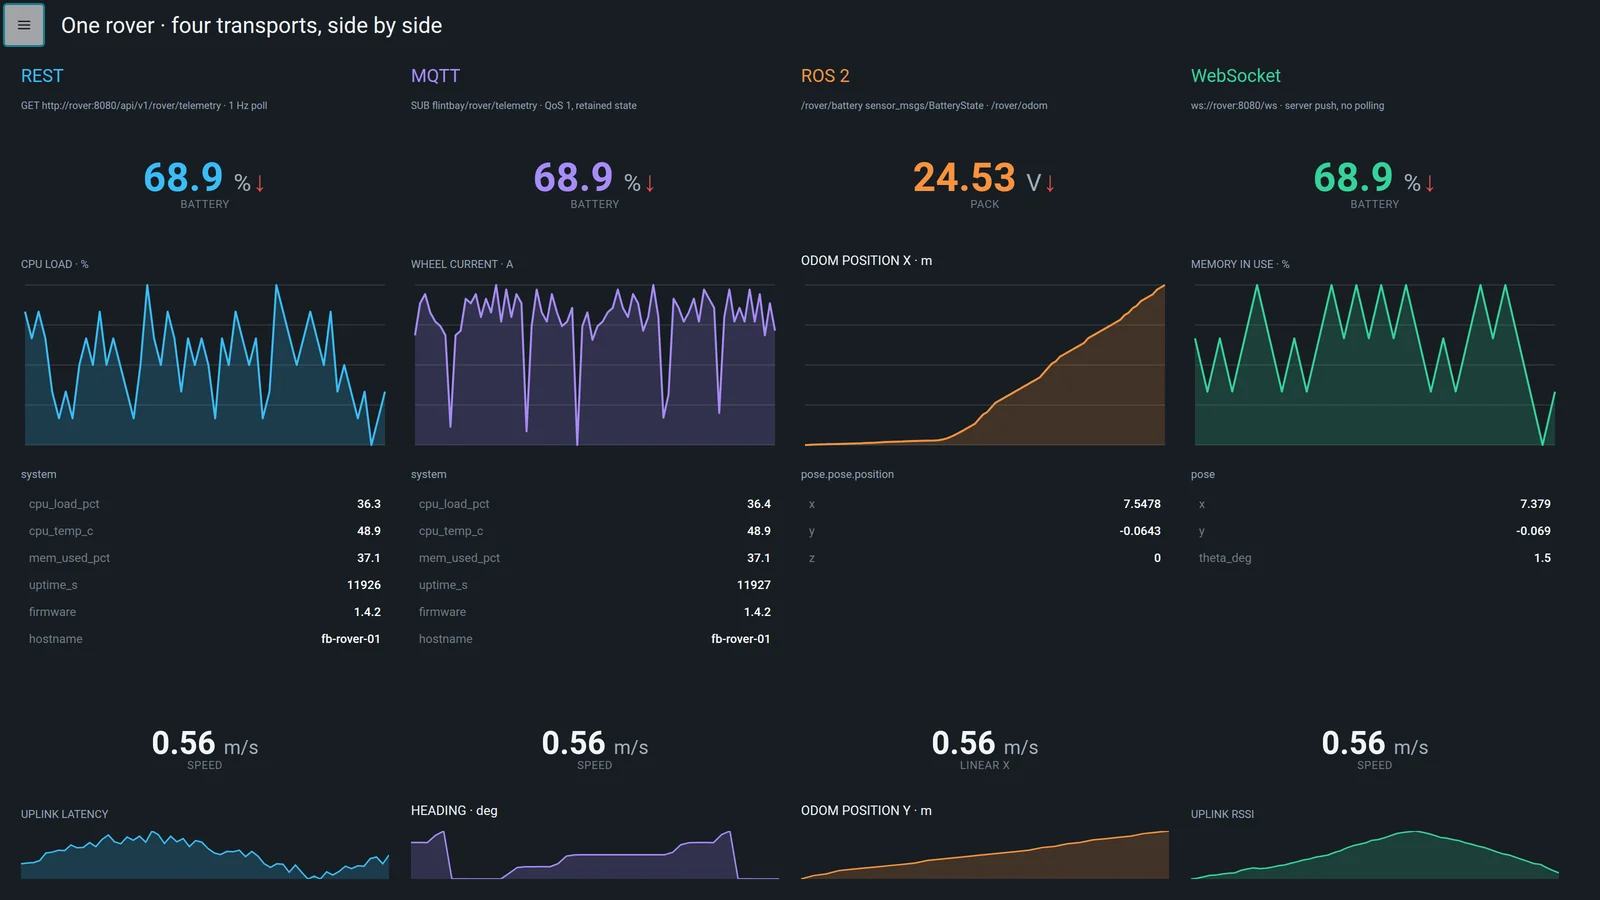
Binden Sie MQTT, REST, WebSocket und ROS2 über deklarative Bindungen an. Das Layout bleibt, auch wenn sich Transport oder Payload ändern.

Ein Rover viermal gezeigt, über REST, MQTT, ROS 2 und WebSocket, alle gleichzeitig live

Anwendungsinfrastruktur inklusive

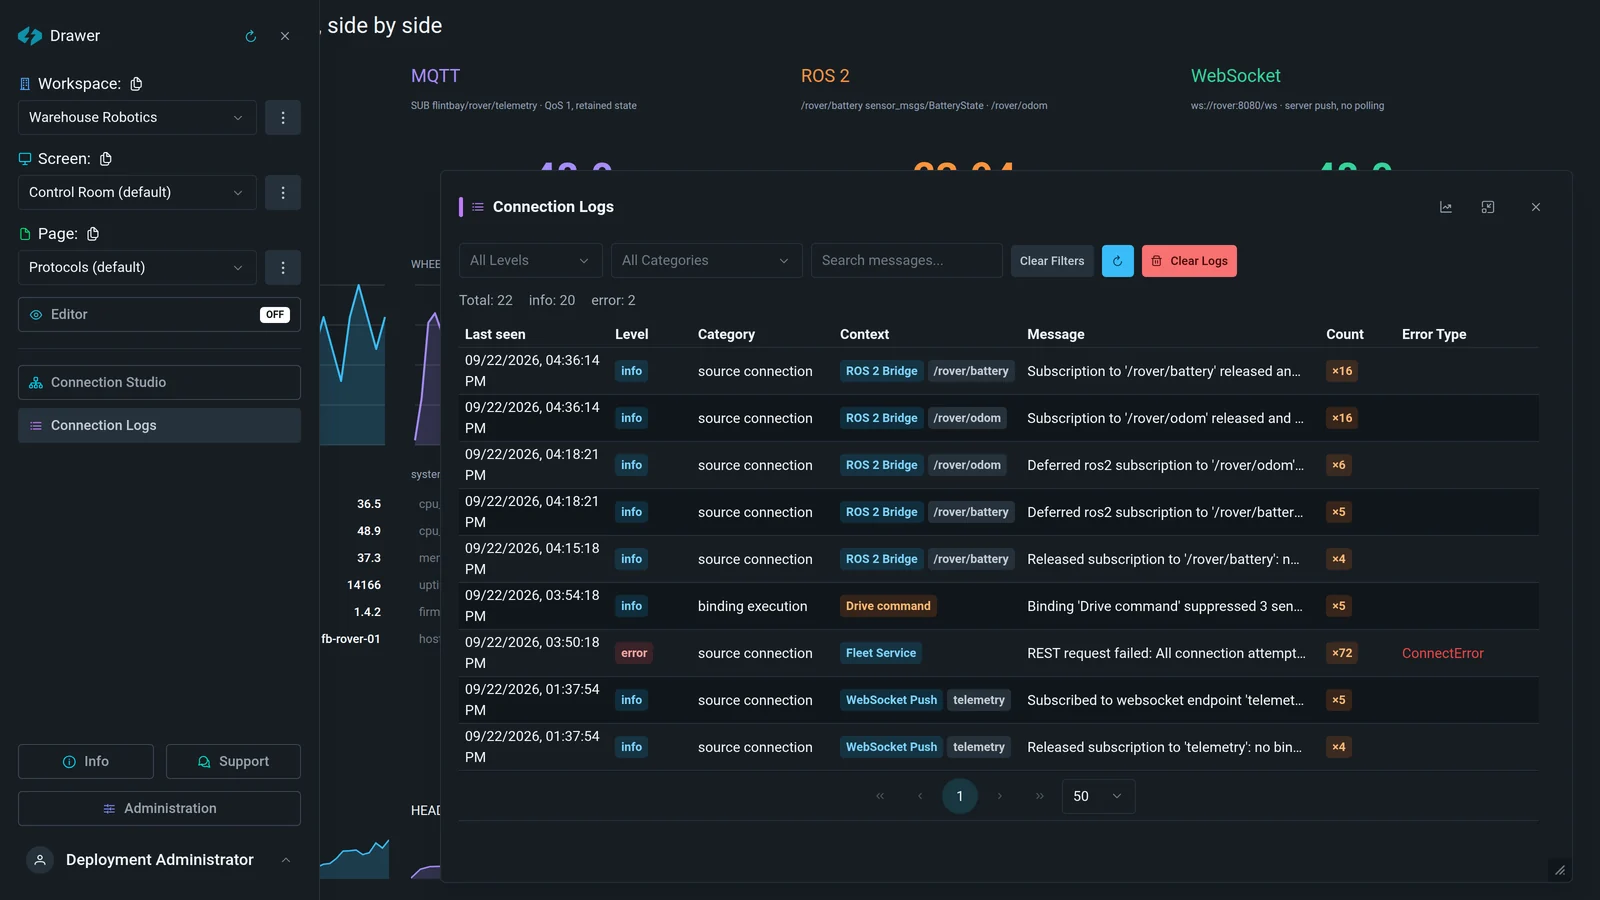
Authentifizierung, Rollen pro Arbeitsbereich, Kontoverwaltung, Audit- und Systemprotokolle, Wiederverbindungsverhalten, Befehlsmodi und Zustandssynchronisierung gehören zur Plattform — und nicht in einen neuen Backlog für jeden Roboter.

Flintbay-Verbindungsprotokolle: Schweregrade, Kategorien, Kontext pro Quelle, Häufigkeiten und Fehlertypen

KI-gestützte Einrichtung über MCP

Verbinden Sie einen unterstützten KI-Client und legen Sie Quellen, Endpunkte, Widgets und Bindungen über strukturierte Tools an, statt generierten Frontend-Code zu bearbeiten.

Das Verbindungsstudio mit fünf verbundenen Quellen und ihren Endpunkten neben den Widgets, die sie speisen

Zwölf Panels, ein Produkt

Jeder der folgenden Bildschirme wurde in Flintbay gebaut und im laufenden Betrieb aufgenommen. Nichts davon ist ein Mockup, nichts wurde umbeschriftet — jeder liest Daten seiner eigenen simulierten Anlage, deshalb zeigt ein Kühlaggregat Grad an und eine Spindel Prozent Last.

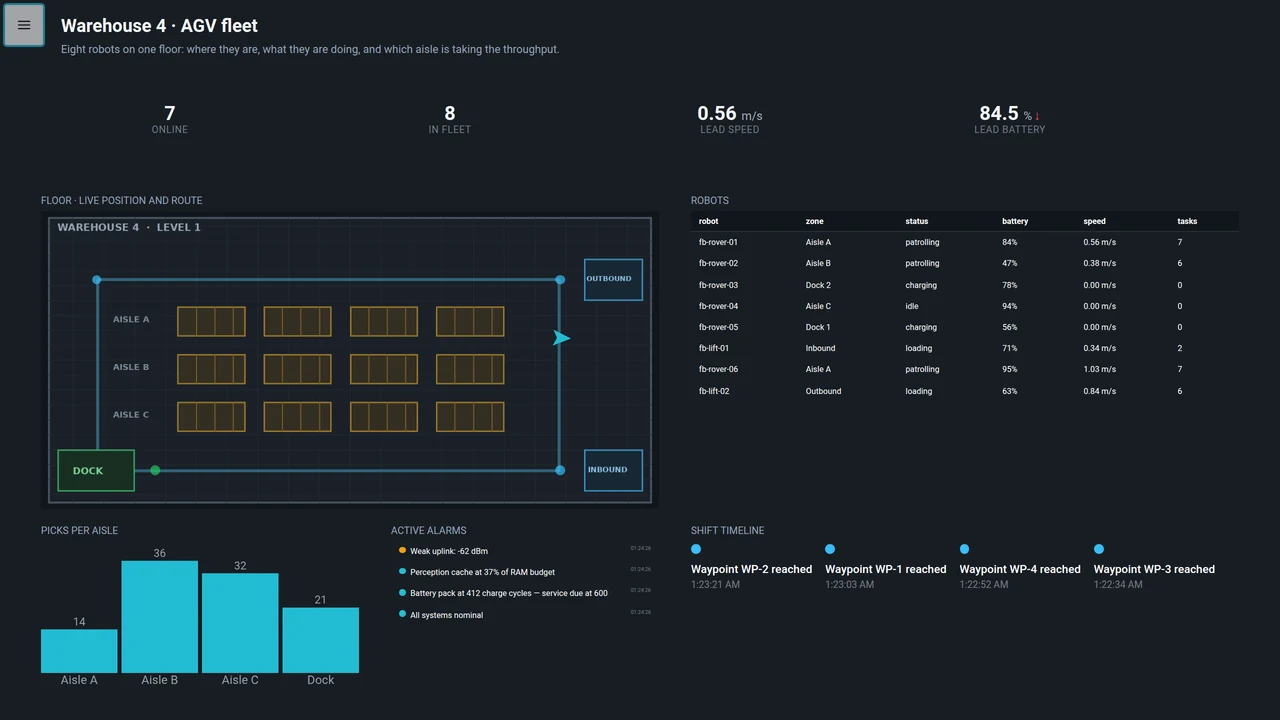
Flintbay-Panel: Warehouse 4 · AGV fleet

Warehouse 4 · AGV fleet

REST · Rover-Simulator

Acht Roboter auf einer Fläche: Live-Position auf dem Plan, wer gerade lädt und welcher Gang den Durchsatz trägt. Der Kartenhintergrund ist ein Bild, das der Endpunkt liefert — ein neuer Standort ist also eine neue Datei.

MapData TableBar ChartAlarm ListTimelineValue Display
Rund um das Dashboard

Die Teile, die niemand zweimal schreiben will

Ein Leitstand ist mehr als Widgets. Konten, Rollen, Schlüssel für Automatisierung, ein Audit-Trail und die Protokolle, die die Frage „Warum ist diese Quelle still?“ beantworten, sind schon dabei. Jedes Panel unten ist eine Aufnahme des laufenden Produkts, keine Funktionsliste.

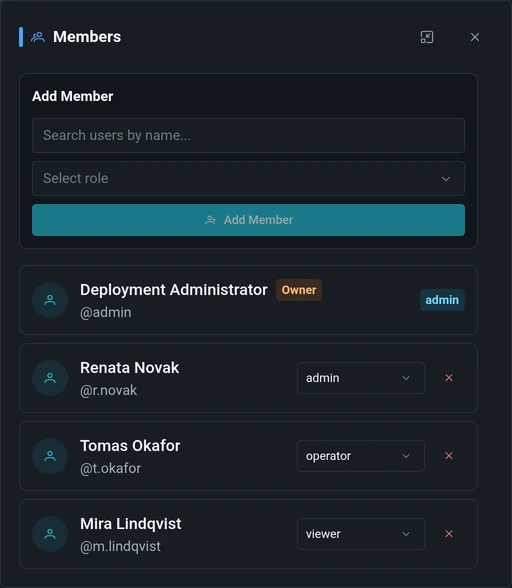
Mitgliederpanel eines Flintbay-Arbeitsbereichs mit vier Konten, jedes mit Rollenauswahl

Über die Mitgliedschaft entscheidet der Arbeitsbereich, nicht die ganze Installation

Dasselbe Konto kann die Lagerhalle steuern und den Prüfstand nur beobachten. Vier Rollen sind vorgegeben — admin, editor, operator, viewer —, und der Eigentümer eines Arbeitsbereichs ändert sie in diesem Panel, ohne einen Administrator hinzuzuziehen.

Den Leitstand ausprobieren

Sie erhalten ein Konto auf der Live-Instanz mit eigenem Arbeitsbereich. Die Demo-Einrichtung versucht, Live-Quellen und -Endpunkte eines simulierten Rovers anzulegen — mit Telemetrie, Video und Audio. Das Anlegen erfolgt nach dem Best-Effort-Prinzip, daher zeigt die Aktivierungsseite an, was tatsächlich angelegt wurde. Danach fügen Sie Widgets hinzu und verbinden sie im Verbindungsstudio, bevor Sie irgendetwas installieren. E-Mail, Passwort, ein Aktivierungslink.

Flintbay im Bearbeitungsmodus: ein gepunktetes Raster über einem Dashboard, das weiterhin Live-Daten empfängt

Eine öffentliche Instanz, die ohne Vorankündigung zurückgesetzt werden kann. Betrachten Sie alles, was Sie dort bauen, als vorübergehend, und verwenden Sie kein Passwort, das Sie anderswo nutzen.

Installation

Der Leitstand gehört zur Maschine

Flintbay wird als ein einziges Docker-Image mit Web-App, API, PostgreSQL und Redis ausgeliefert. Betreiben Sie es auf dem Jetson des Roboters, einem Raspberry Pi, einem Laptop oder einem Server in der Nähe — dann ist die Oberfläche bereit, sobald die Hardware es ist.

Edge-tauglich

AMD64- und ARM64-Images decken Server, Laptops, Jetson und Raspberry Pi ab.

Standardmäßig persistent

Gespeicherte Layouts und Konfiguration überstehen Container-Neustarts und Image-Updates.

Local-first

Steuerverkehr und Telemetrie können im selben Netz wie die Hardware bleiben.

Anwendungssicherheit inklusive

Authentifizierung, Sitzungen, Rollen pro Arbeitsbereich, Ratenbegrenzungen und Audit-Protokolle sind bereits Teil des Stacks.

Vollständige Installationsanleitung auf GitHub
docker-compose.yml
# Leitstand direkt neben Ihrer Hardware starten
services:
flintbay:
image: ghcr.io/flintbayhq/flintbay:0.1.7
ports:
- "19580:19580"
- "8189:8189/udp" # Live-Video
- "8189:8189/tcp"
environment:
FLINTBAY_PUBLIC_URL: http://localhost:19580
volumes:
- flintbay_data:/var/lib/flintbay
restart: unless-stopped
volumes:
flintbay_data:
$ docker compose up -d
✔ Leitstand bereit unter :19580

0.1.7 ist das aktuelle Release. :latest folgt immer dem neuesten stabilen Release; fixieren Sie in der Produktion eine Version wie hier, damit ein Upgrade Ihre Entscheidung bleibt.

Releases

Was ausgeliefert wurde und welches Image dazugehört

Jedes Release ist ein Image für AMD64 und ARM64. Sein Index-Digest ist das, was cosign signiert — der Digest, kein Tag, identifiziert also einen Build. Eine laufende Installation liest dieselbe Liste und vergleicht sie lokal mit ihrer eigenen Version; Informationen über die Installation werden nirgendwohin gesendet.

0.1.7

AktuellSicherheit

Die folgenden Release Notes werden auf Englisch veröffentlicht.

  • Refresh tokens can no longer be raced, and a signed-in request is tied to its session's account rather than to a username.
  • API key rotation keeps exact scopes and lifetime, and rotating the JWT secret no longer breaks keys or signs everyone out.
  • The joystick can drive a ROS 2 robot directly through its new twist port, and lowpass now actually smooths.
Vollständige Release Notes sha256:334a697773dca690d30f5d7a2722736e03b18f5f3b7cc1b37db3e29637f91bd3
Alle Releases:

Ältere Releases und die Begründung hinter jeder Änderung finden Sie im Changelog.

Ein Entwickler und ein Projekt, das Ihnen bleibt

Flintbay wird unabhängig von Andrii entwickelt, einem Entwickler aus der Ukraine. Es begann als Versuch, einen Haufen physischer Bedienelemente durch Kamera, Joystick, Taster und Telemetrie im Browser zu ersetzen. Heute läuft es auf einem Jetson neben echter Hardware und soll dafür sorgen, dass die nächste Maschine keine weitere, von Grund auf neu geschriebene Steuer-App braucht.

Selbst hosten ist kostenlos und bleibt es: keine Lizenzen pro Nutzer, keine kostenpflichtige Version, keine Telemetrie. Unterstützung verschafft die Zeit, das Projekt voranzubringen — und nur sie.

Hardware zum Entwickeln

Boards, Kameras und Sensoren, damit Widgets an Maschinen entwickelt werden, die sich tatsächlich danebenbenehmen, statt an einem Mock, der das nie tut.

Zeit für weitere Releases

Integrationen, Widgets und die unspektakulären Teile — Wiederverbindungen, Rollen, Audit-Trails. Mit Unterstützung wird aus dem Vielleicht beim nächsten Release eine Sache von einem Wochenende.

Damit es selbst gehostet bleibt

Eine Trinkgeldkasse ist die Alternative zu einer Preisseite. Deshalb untersteht die Installation auf Ihrer Maschine Ihnen und meldet nichts über sich selbst: Sie ruft nur die öffentliche Liste der Releases ab, und auch das lässt sich abschalten.

Stabile Releases
8
Erstes Release
8. Sept. 2026
Neuestes
27. Sept. 2026
Jedes Image
signiert, AMD64 + ARM64
Auf Ko-fi unterstützen Stern auf GitHub vergeben

Ein einmaliges Trinkgeld reicht völlig, und ein Stern kostet gar nichts.

Browser öffnen. Hardware steuern.

Kamera, Bedienelemente und Telemetrie in einer lokalen Bedieneransicht.
Installieren Sie Flintbay, verbinden Sie Ihre Endpunkte und bauen Sie das Panel um Ihre Maschine herum.

Selbst installieren
Läuft lokal
Steuerung in Echtzeit
Zugriffskontrolle inklusive