Self-hosted · Roda no seu hardware
Um único comando Docker

Seu hardware. Um navegador para controlá-lo.

Transforme um Jetson, Raspberry Pi ou servidor local em uma estação de controle no navegador. Adicione vídeo ao vivo, controles e telemetria sem construir um frontend.

Veja como funciona
JetsonRaspberry PiROS2MQTTWebSocketREST APIVídeo ao vivoPWAPronto para Docker
flintbay.local / tracked-robot
Online
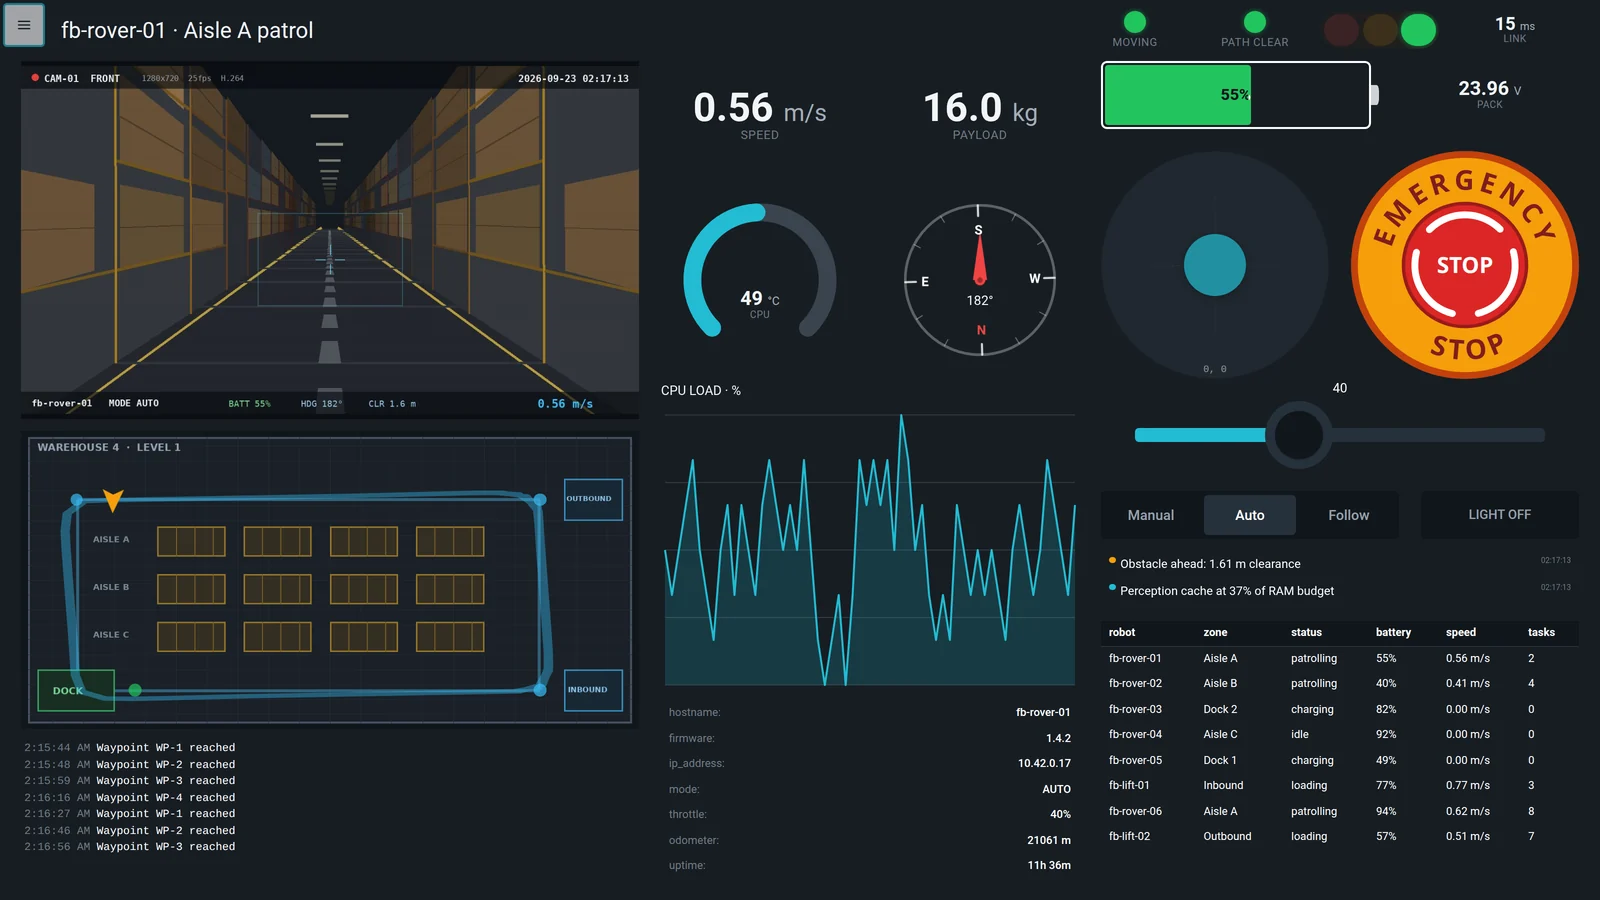
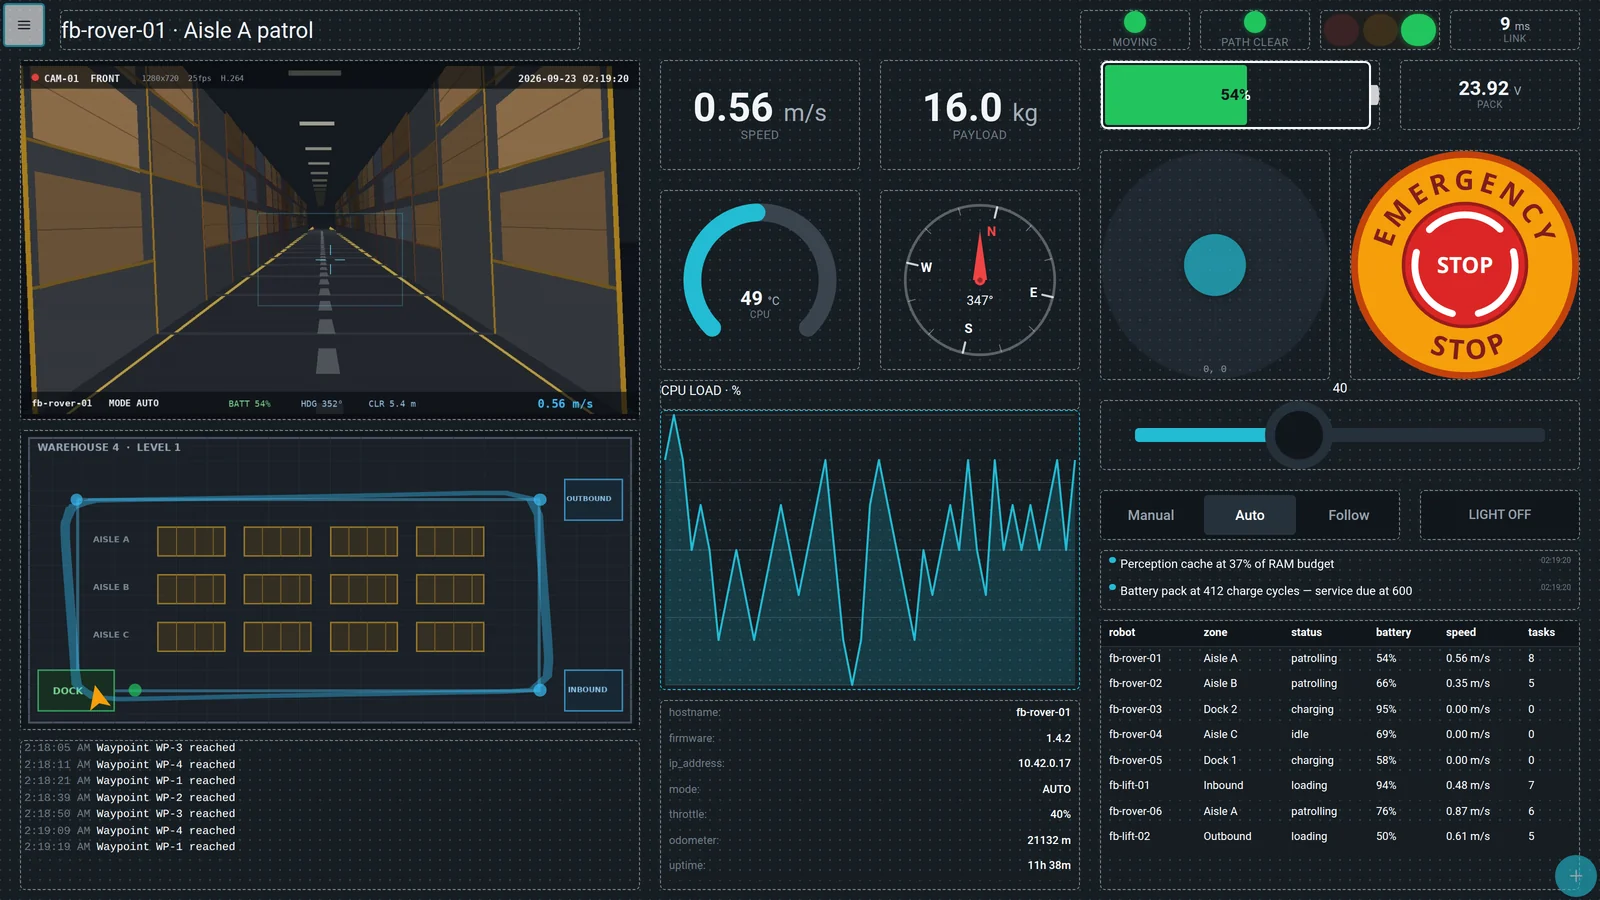
Página de teleoperação do Flintbay: câmera ao vivo, planta do armazém, medidores, parada de emergência e uma tabela da frota

Monte a estação de controle de que sua máquina precisa

Comece com câmera, joystick, botões e estado da bateria. Acrescente só aquilo de que o operador precisa, escolhendo entre 42 widgets reutilizáveis de seis categorias.

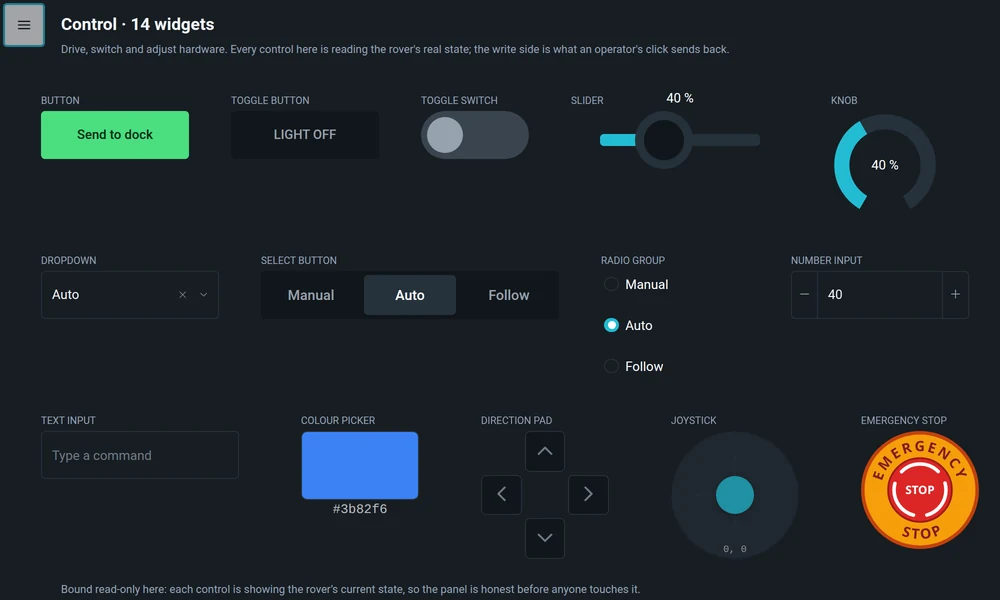
Widgets de Controle do Flintbay com telemetria ao vivo de um rover

Controle

Pilote, acione e ajuste o hardware com controles pensados para uso repetido pelo operador. São catorze, e cada um consegue tanto ler quanto escrever o estado.

ButtonToggle ButtonToggle SwitchSliderKnobDropdownSelect ButtonRadio GroupNumber InputText InputColour PickerDirection PadJoystickEmergency Stop

Seu robô funciona. Por que criar outro app de controle?

Prototipar um joystick e um player de vídeo é fácil. Uma estação de controle que reconecta, mantém o estado sincronizado, aguenta sessões longas, protege o acesso e funciona em vários dispositivos é outro projeto de software.

O Flintbay empacota essa camada reutilizável. Você constrói a máquina e a lógica dela; o Flintbay cuida da superfície de controle no navegador.

Por que rodar localmente?

Responsivo

Mantenha o caminho de controle perto da máquina.

Privado

A telemetria fica em uma infraestrutura que você controla.

Disponível

Sua estação de controle local não depende da internet.

Um frontend separado para manter
Vídeo, controles e telemetria espalhados por várias ferramentas
Casos-limite de reconexão e de estado desatualizado
Autenticação feita do zero
Layouts presos a uma única máquina
Dependência de nuvem para hardware local

De endpoints a um cockpit funcionando

Rode o Flintbay em um Jetson, Raspberry Pi, notebook ou servidor. Conecte ROS2, MQTT, REST ou WebSocket e organize vídeo ao vivo, controles e telemetria sem escrever código de frontend.

Você traz:

  • Um robô, uma bancada de testes ou um dispositivo conectado
  • Endpoints ROS2, MQTT, REST ou WebSocket
  • Fontes de câmera e de telemetria

O Flintbay oferece:

  • Widgets de mídia ao vivo
  • Joystick e D-Pad
  • Botões e setpoints
  • Medidores e gráficos
  • Transformações e vínculos
  • Retorno de comandos
  • Usuários, funções e auditoria
  • Layouts salvos por dispositivo

Três passos, sem pipeline de build

Descreva onde estão os dados, arraste os widgets de que o operador precisa e ligue as portas. O painel continua ao vivo o tempo todo — não há nada para compilar nem para implantar.

  1. 1

    Descreva a fonte

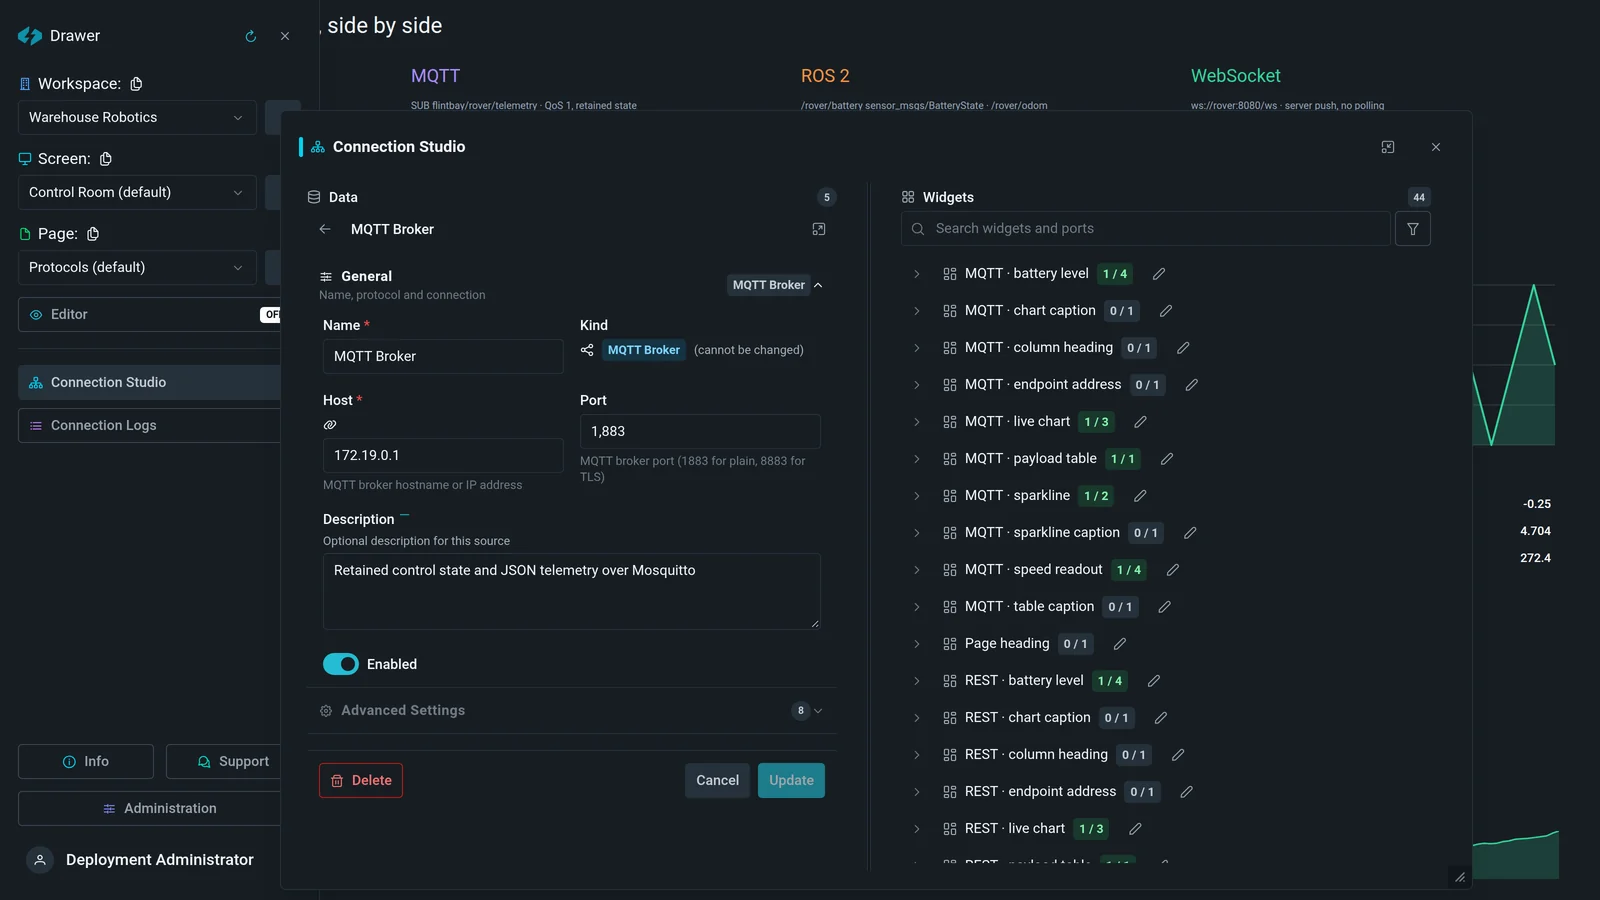
    O editor de fontes do Flintbay: nome, protocolo, host e porta de um broker MQTT

    Um host, uma porta e o protocolo que ele fala. REST, MQTT, ROS 2, WebSocket ou um stream de mídia — o formulário sabe o que cada um exige e avisa ali mesmo.

  2. 2

    Arraste os widgets

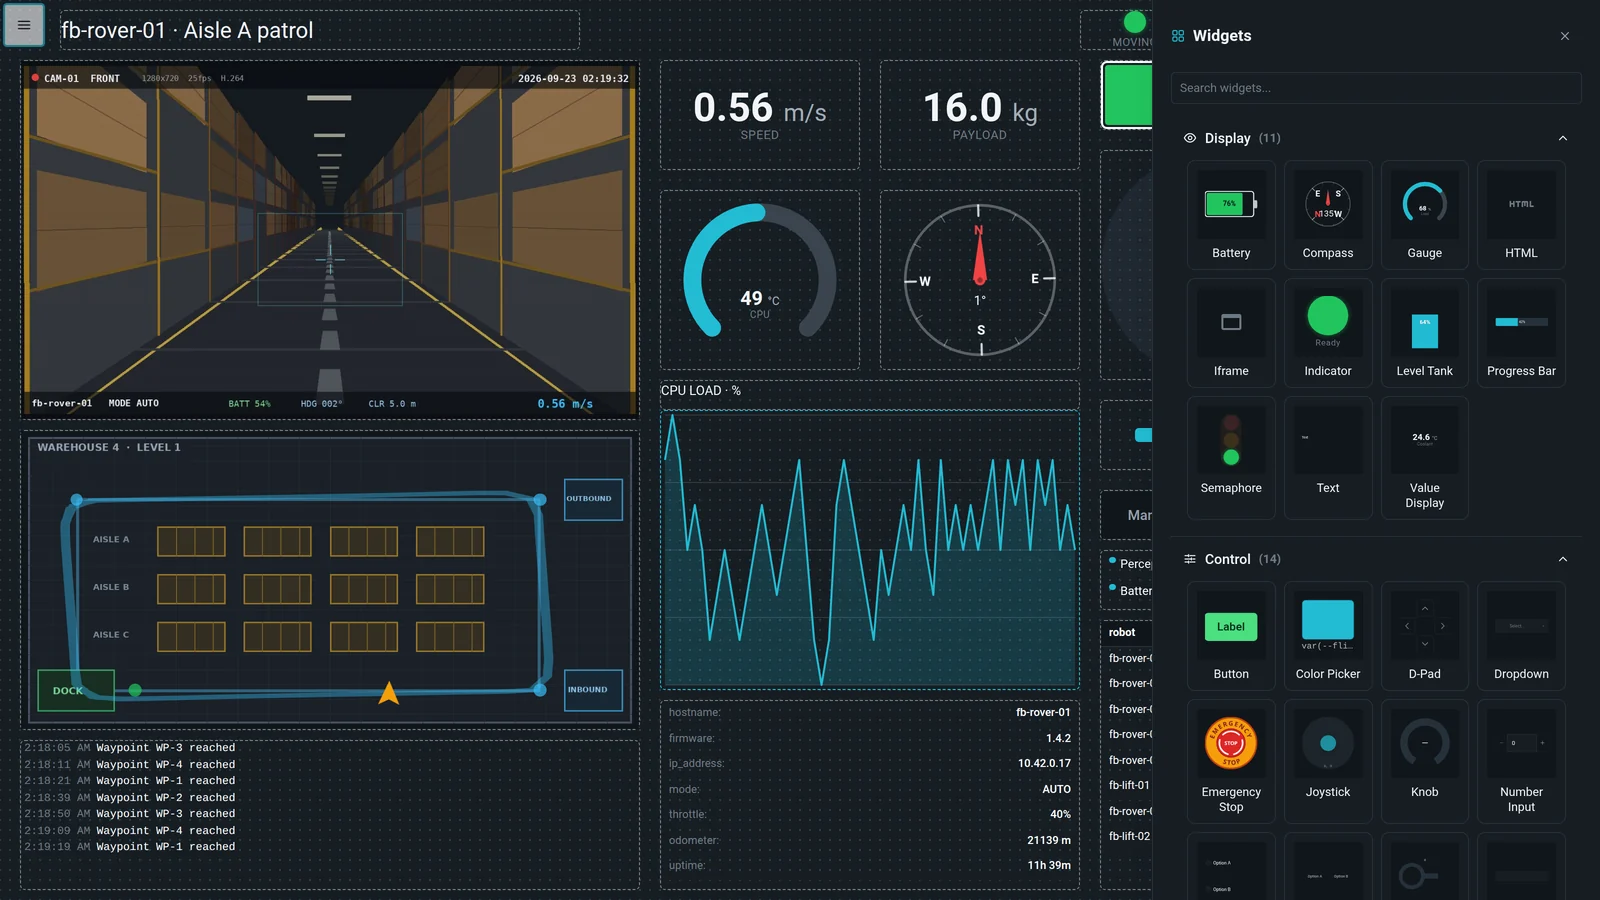
    A paleta de widgets do Flintbay aberta sobre um painel ao vivo, com widgets de exibição e de controle

    Quarenta e dois widgets em seis categorias, cada um com prévia na paleta. A página por baixo continua rodando enquanto você monta por cima dela.

  3. 3

    Ligue as portas

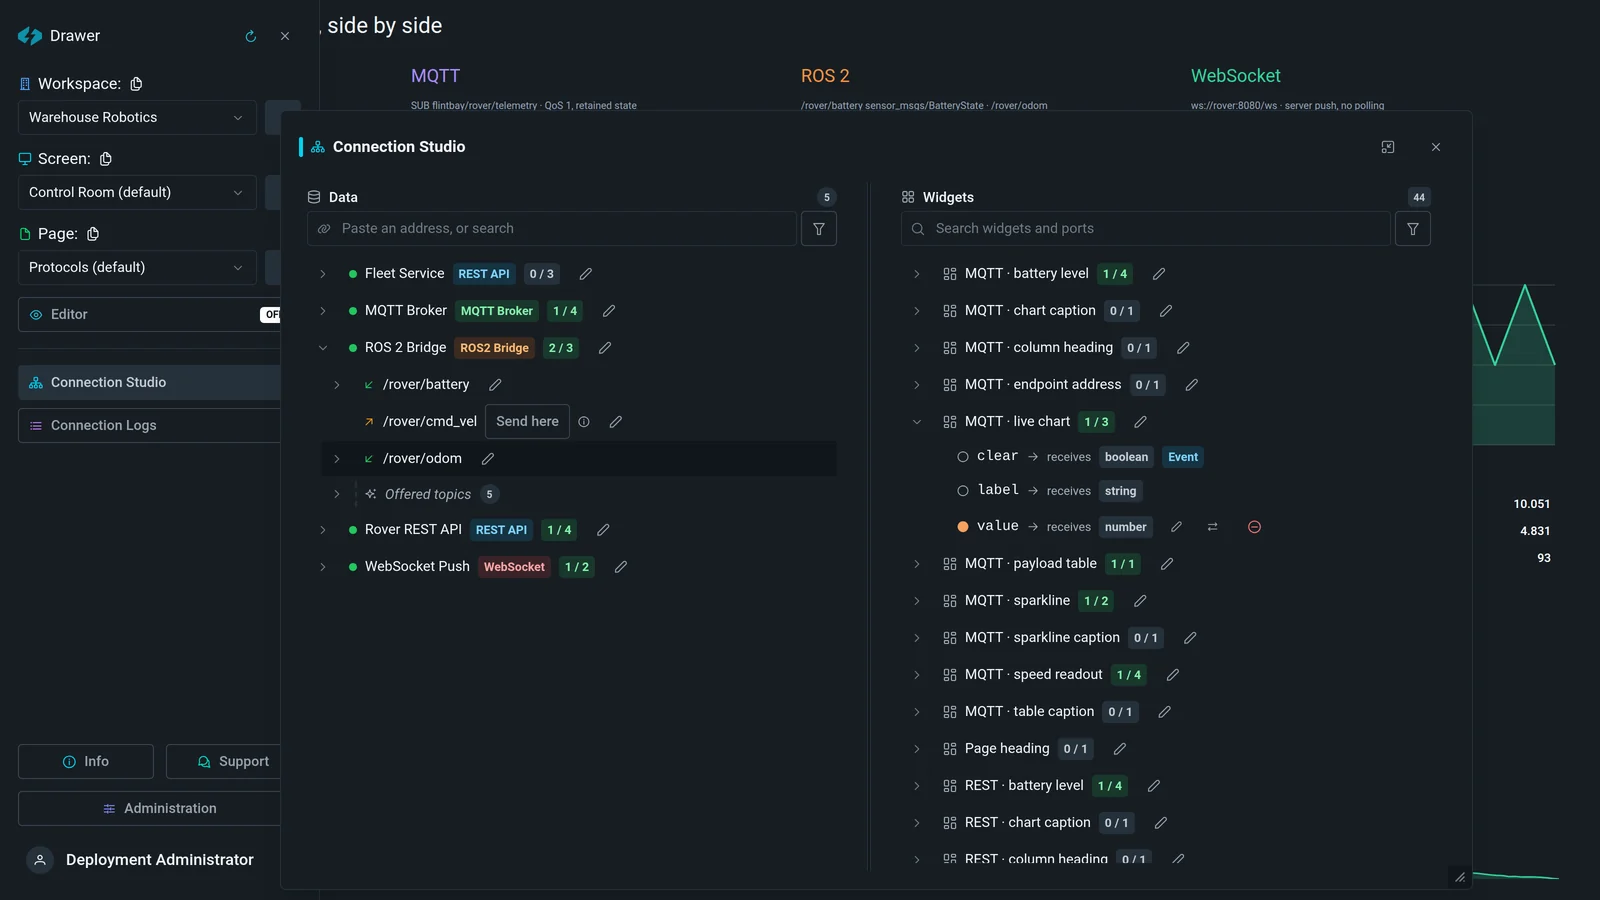
    O Estúdio de conexões mostrando as portas tipadas de um widget ao lado dos endpoints que as alimentam

    Todo widget expõe portas tipadas. Aponte uma para um caminho no payload e ela fica vinculada — o Estúdio de conexões mostra quais já estão alimentadas e quais ainda estão esperando.

Cada passo também é uma ferramenta MCP, então um assistente pode fazer o mesmo trabalho a partir de uma descrição da máquina.

Feito para hardware que você pode tocar

Comece com um cockpit de robô. Reaproveite a mesma superfície de controle em uma bancada de testes, em um laboratório ou em qualquer dispositivo local com uma API.

Quem constrói robôs

Coloque vídeo ao vivo, joystick, controles de direção, bateria e estado da conexão em uma única tela do navegador.

P&D e bancadas de teste

Monte um painel reutilizável para atuadores, sensores, câmeras e setpoints em vez de mais uma interface descartável.

Makers e laboratórios de robótica

Dê a um TurtleBot, um rover ou um projeto com Jetson uma estação de controle que abre no notebook, no tablet ou no celular.

Hardware conectado

Os mesmos widgets podem controlar iluminação, irrigação, automação caseira ou qualquer coisa exposta por uma API.

Controle, mídia e telemetria juntos

Monte a visão do operador em torno da máquina: controles interativos, mídia ao vivo, estado atual, histórico e dados estruturados na mesma página.

Uma página do Flintbay com câmera ao vivo, planta baixa, medidores, parada de emergência e tabela da frota lado a lado

Widgets independentes de protocolo

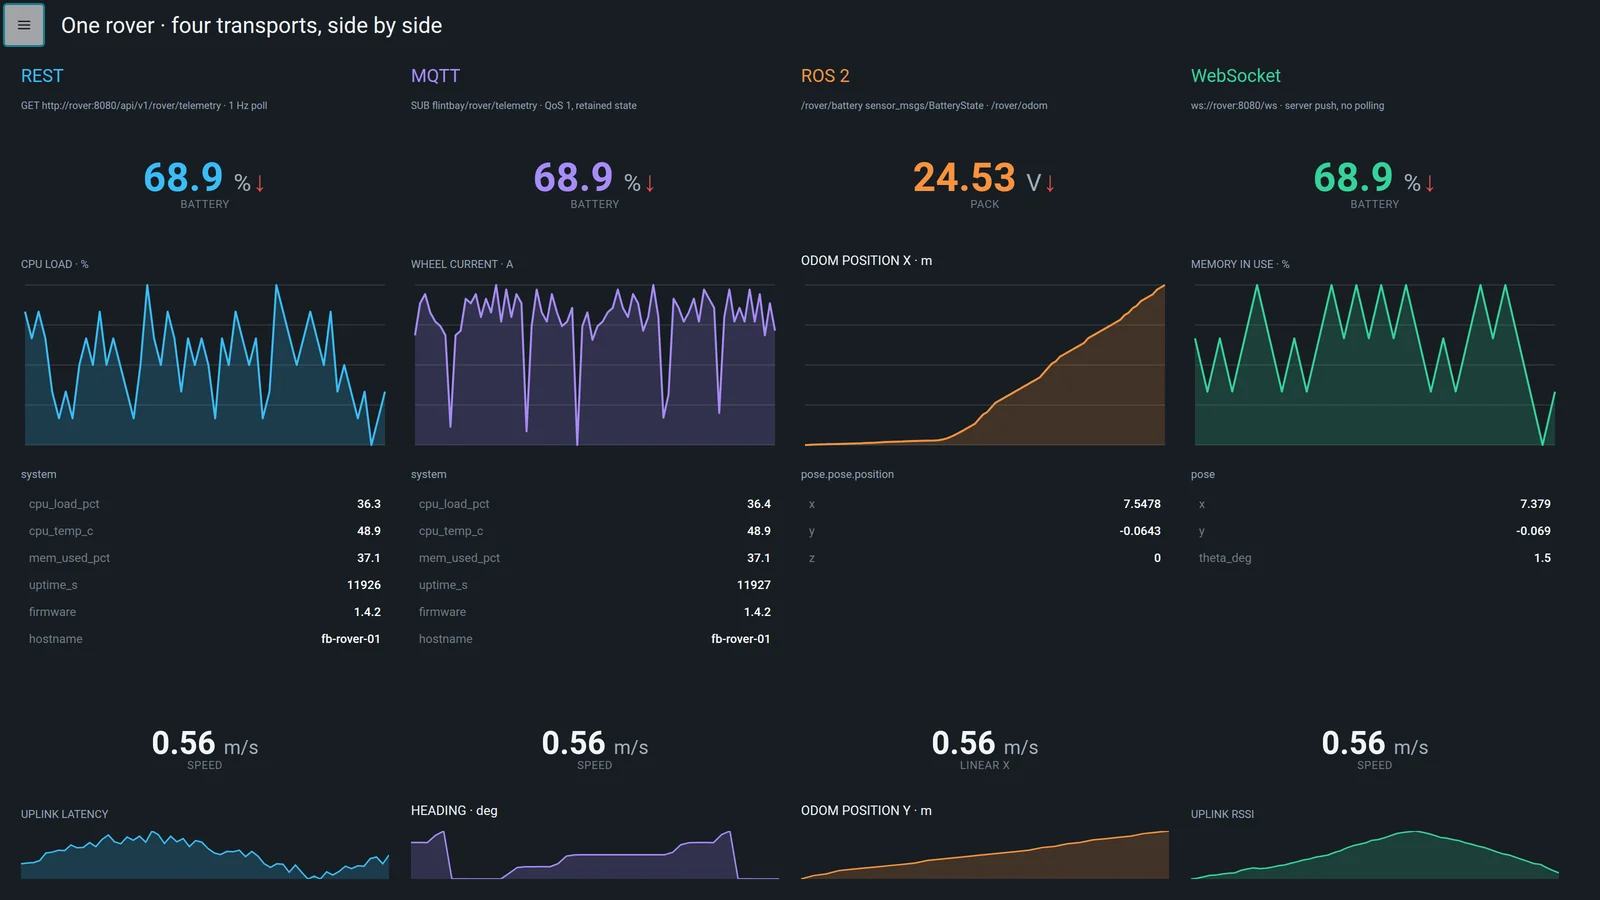
Conecte MQTT, REST, WebSocket e ROS2 com vínculos declarativos. O layout permanece enquanto o transporte ou o payload evoluem.

Um mesmo rover exibido quatro vezes, via REST, MQTT, ROS 2 e WebSocket, todos ao vivo ao mesmo tempo

A infraestrutura da aplicação já vem incluída

Autenticação, funções por área de trabalho, gestão de contas, logs de auditoria e do sistema, comportamento de reconexão, modos de comando e sincronização de estado fazem parte da plataforma — não viram um novo backlog a cada robô.

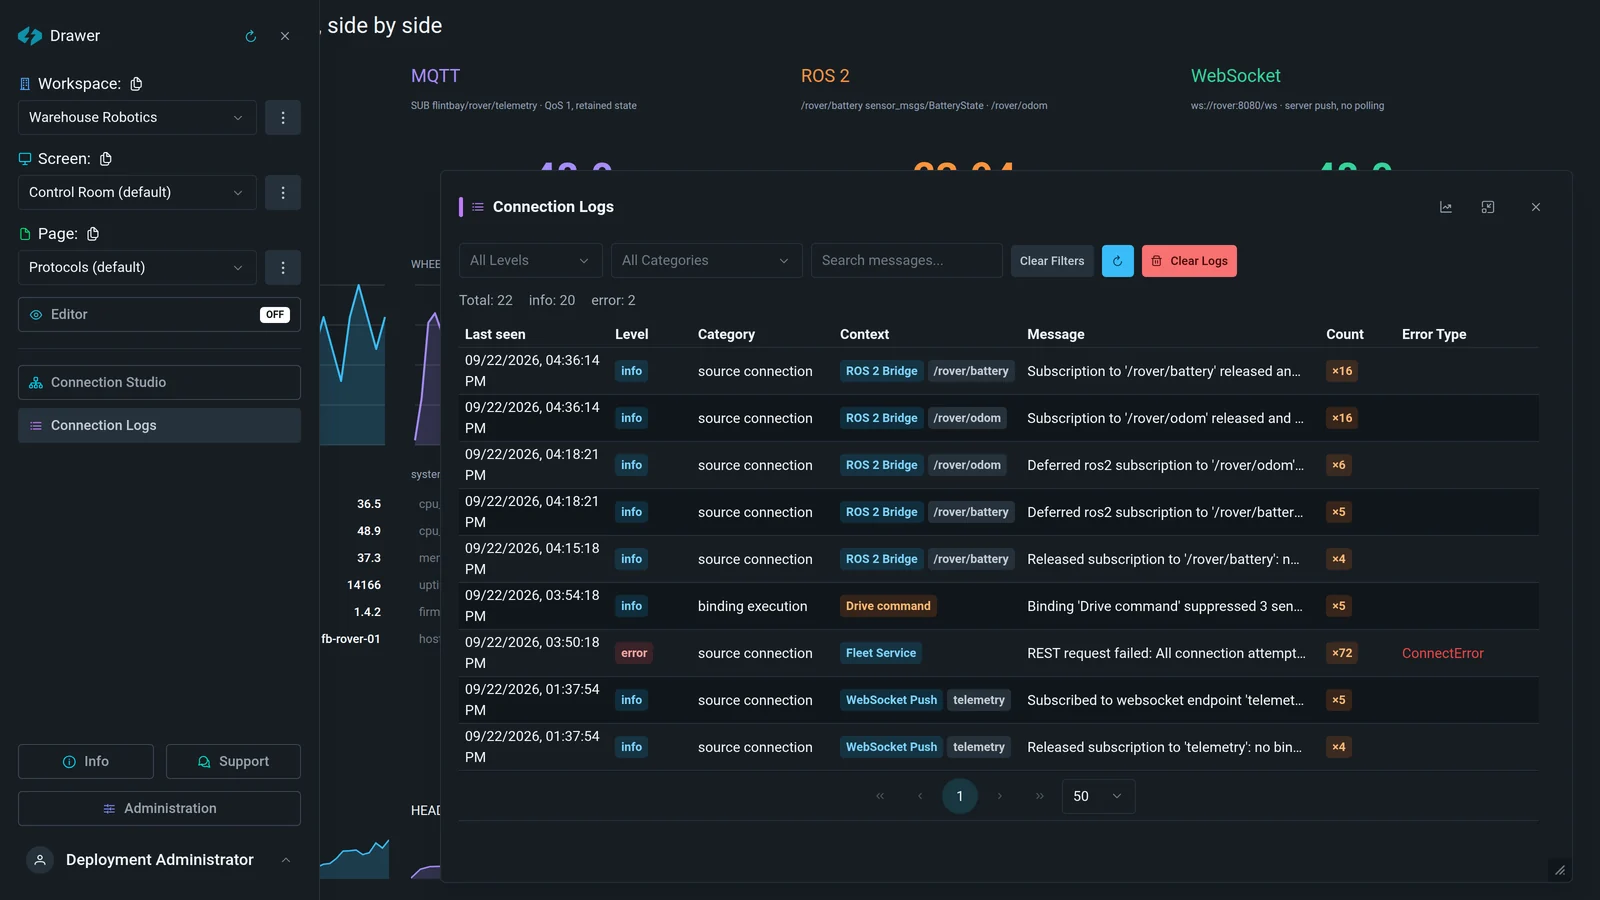
Logs de conexão do Flintbay: níveis, categorias, contexto por fonte, contagem de ocorrências e tipos de erro

Configuração assistida por IA via MCP

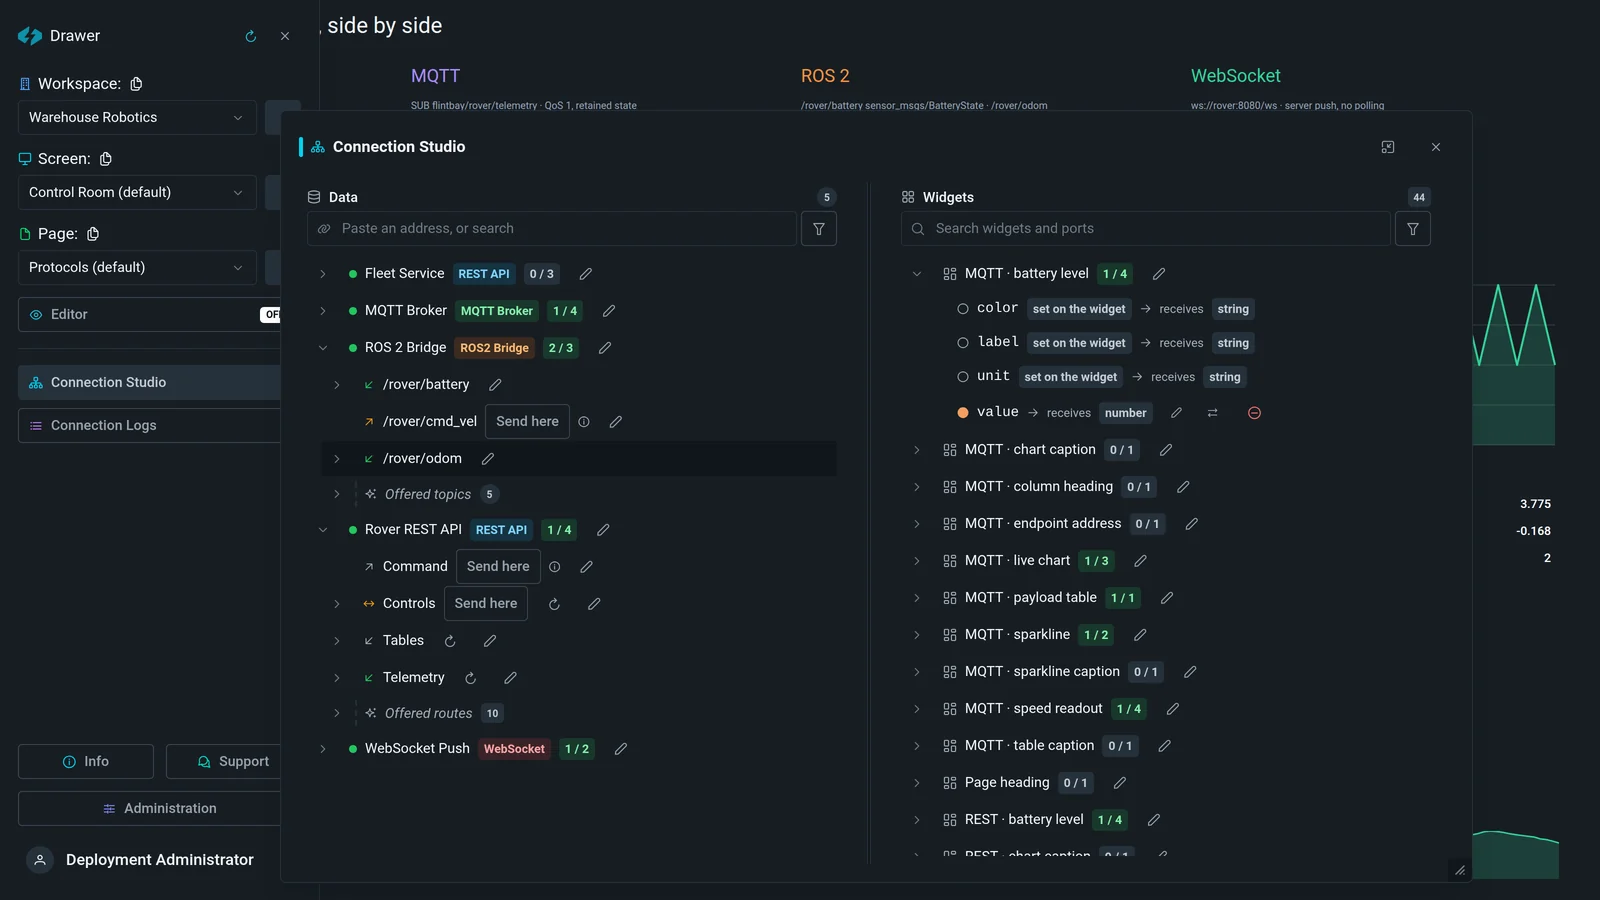
Conecte um cliente de IA compatível e crie fontes, endpoints, widgets e vínculos com ferramentas estruturadas, em vez de editar código de frontend gerado.

O Estúdio de conexões com cinco fontes conectadas e seus endpoints ao lado dos widgets que eles alimentam

Doze painéis, um produto

Cada tela abaixo foi montada no Flintbay e capturada em funcionamento. Nada é mockup e nada teve os rótulos trocados — cada uma lê a própria instalação simulada, então um chiller mostra graus e um spindle, porcentagem de carga.

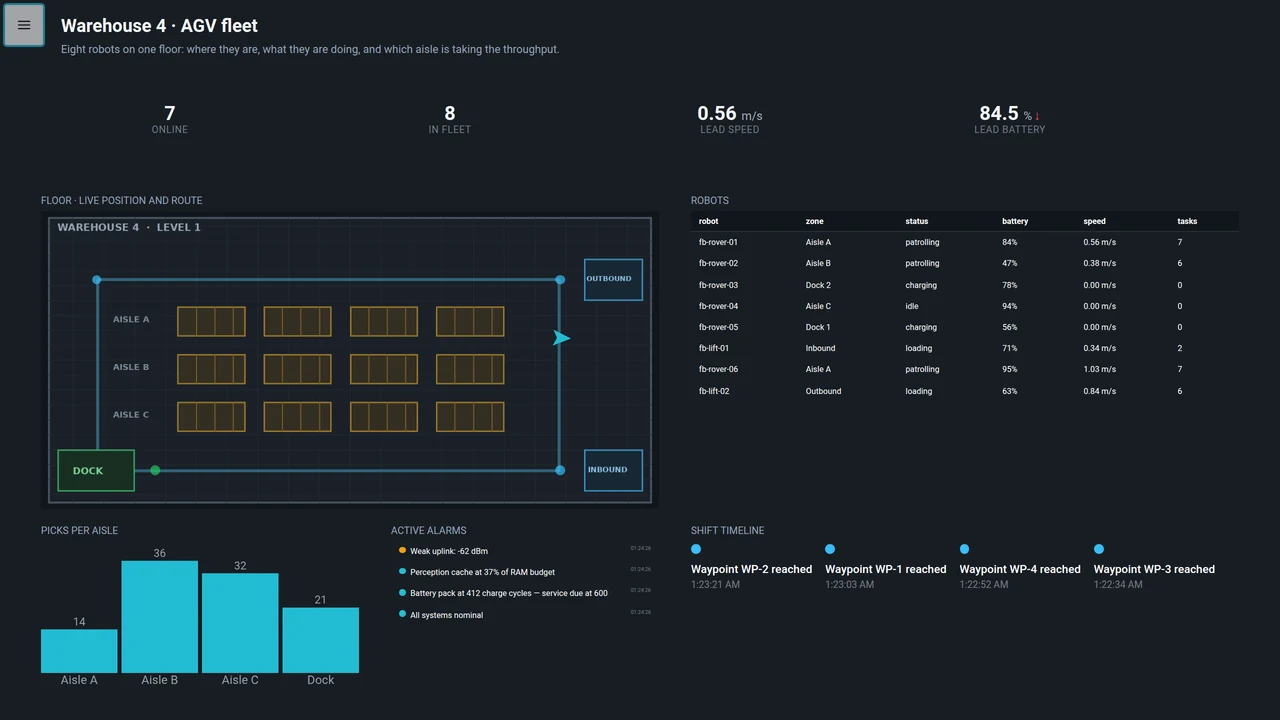
Painel do Flintbay: Warehouse 4 · AGV fleet

Warehouse 4 · AGV fleet

REST · simulador de rover

Oito robôs no mesmo piso: posição ao vivo na planta, quais estão recarregando e qual corredor concentra o fluxo. O fundo do mapa é uma imagem fornecida pelo endpoint, então uma nova instalação é só um novo arquivo.

MapData TableBar ChartAlarm ListTimelineValue Display
Em torno do painel

As partes que ninguém quer escrever duas vezes

Uma estação de controle é mais do que widgets. Contas, funções, chaves para automação, trilha de auditoria e os logs que respondem “por que esta fonte está em silêncio” já vêm incluídos. Cada painel abaixo é uma captura do produto em execução, não uma lista de recursos.

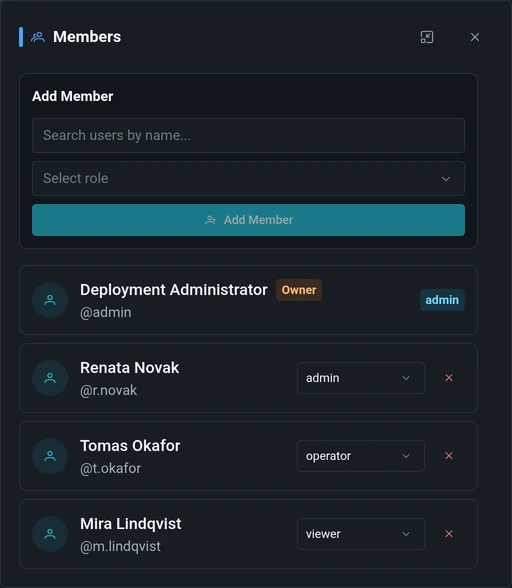
Painel de membros da área de trabalho do Flintbay com quatro contas, cada uma com um seletor de função

A participação é decidida por área de trabalho, não pela implantação inteira

A mesma conta pode operar o piso do armazém e apenas acompanhar a bancada de testes. A plataforma vem com quatro funções — admin, editor, operator e viewer — e o proprietário da área de trabalho as altera neste painel, sem precisar de um administrador.

Explore a estação de controle

Crie uma conta na instância ao vivo, com uma área de trabalho só sua. A configuração da demonstração tenta adicionar Fontes e Endpoints ao vivo de um rover simulado — incluindo telemetria, vídeo e áudio. O provisionamento não é garantido, então a tela de ativação informa o que de fato foi adicionado. Depois, adicione widgets e conecte-os no Estúdio de conexões antes de instalar qualquer coisa. Basta um e-mail, uma senha e um link de ativação.

Flintbay no modo de edição: uma grade pontilhada de posicionamento sobre um painel que continua recebendo dados ao vivo

Uma instância pública que pode ser zerada sem aviso. Considere temporário tudo o que você criar lá e não reutilize uma senha real.

Implantação

Mantenha a estação de controle junto da máquina

O Flintbay é distribuído como uma única imagem Docker com o app web, a API, o PostgreSQL e o Redis. Rode no Jetson do robô, em um Raspberry Pi, em um notebook ou em um servidor próximo, para que a interface esteja pronta sempre que o hardware estiver.

Pronto para a borda

Imagens AMD64 e ARM64 atendem servidores, notebooks, Jetson e Raspberry Pi.

Persistente por padrão

Layouts salvos e configurações sobrevivem a reinícios do contêiner e a atualizações da imagem.

Prioridade local

O tráfego de controle e a telemetria podem ficar na mesma rede do hardware.

Segurança da aplicação incluída

Autenticação, sessões, funções por área de trabalho, limites de taxa e logs de auditoria já fazem parte da stack.

Guia completo de instalação no GitHub
docker-compose.yml
# Rode a estação de controle ao lado do seu hardware
services:
flintbay:
image: ghcr.io/flintbayhq/flintbay:0.1.7
ports:
- "19580:19580"
- "8189:8189/udp" # vídeo ao vivo
- "8189:8189/tcp"
environment:
FLINTBAY_PUBLIC_URL: http://localhost:19580
volumes:
- flintbay_data:/var/lib/flintbay
restart: unless-stopped
volumes:
flintbay_data:
$ docker compose up -d
✔ Estação de controle pronta em :19580

0.1.7 é a versão atual. :latest acompanha a versão estável mais recente; em produção, fixe uma versão como esta para que atualizar seja uma escolha sua.

Versões

O que foi lançado e em qual imagem

Cada versão é uma única imagem para AMD64 e ARM64. O digest do índice é o que o cosign assina, então é o digest — e não uma tag — que identifica um build. Uma implantação em execução lê esta mesma lista e a compara localmente com a própria versão; nada sobre a implantação é enviado para lugar nenhum.

0.1.7

AtualSegurança

As notas de versão abaixo são publicadas em inglês.

  • Refresh tokens can no longer be raced, and a signed-in request is tied to its session's account rather than to a username.
  • API key rotation keeps exact scopes and lifetime, and rotating the JWT secret no longer breaks keys or signs everyone out.
  • The joystick can drive a ROS 2 robot directly through its new twist port, and lowpass now actually smooths.
Notas completas sha256:334a697773dca690d30f5d7a2722736e03b18f5f3b7cc1b37db3e29637f91bd3
Todas as versões:

Versões anteriores e o raciocínio por trás de cada mudança estão no changelog.

Um desenvolvedor e um projeto que continua seu

O Flintbay é desenvolvido de forma independente por Andrii, um desenvolvedor na Ucrânia. Começou como um jeito de trocar uma pilha de controles físicos por câmera, joystick, botões e telemetria no navegador. Hoje roda ao lado de hardware real em Jetson e existe para que a próxima máquina não precise de outro app de controle escrito do zero.

É gratuito para hospedar por conta própria e vai continuar assim: sem limite de usuários, sem plano pago, sem telemetria. O apoio é o que compra tempo para o projeto seguir em frente — e é a única coisa que compra.

Hardware para desenvolver

Placas, câmeras e sensores, para que os widgets sejam construídos contra máquinas que de fato se comportam mal, e não contra um mock que nunca falha.

Tempo para continuar lançando

Integrações, widgets e as partes sem glamour — reconexões, funções, trilhas de auditoria. O apoio é o que transforma a próxima versão de um talvez em um fim de semana.

Continuar self-hosted

Uma caixinha de contribuições é a alternativa a uma página de preços. É por isso que a implantação na sua máquina responde a você e não relata nada sobre si mesma: a única coisa que ela busca é a lista pública de versões, e isso pode ser desativado.

Versões estáveis
8
Primeiro lançamento
8 de set. de 2026
Mais recente
27 de set. de 2026
Cada imagem
assinada, AMD64 + ARM64
Apoie no Ko-fi Dê uma estrela no GitHub

Uma contribuição única já é bastante, e dar uma estrela não custa nada.

Abra o navegador. Controle seu hardware.

Câmera, controles e telemetria em uma única visão local do operador.
Implante o Flintbay, conecte seus endpoints e monte o painel em torno da sua máquina.

Implante você mesmo
Roda localmente
Controle em tempo real
Controle de acesso incluído